商机详情 -
十堰宽电压惯性导航
AR/VR 设备的姿态追踪精度直接影响用户体验,无锡慧联惯性导航优化了 MEMS 传感器的响应速度与算法,是实现 0.005° 级别的姿态测量精度与 5ms 的响应延迟,解决了传统 AR/VR 设备 “姿态追踪滞后、体验卡顿” 的问题。某 AR 眼镜厂商采用该方案后,其产品的姿态追踪流畅度提升 60%,用户眩晕感发生率下降 80%,市场口碑明显提升,销量增长 25%。产品采用微型封装,尺寸 10mm×10mm,支持 I2C 接口,可快速集成到 AR/VR 设备,功耗低至 3mA,不影响设备续航。采购时提供的姿态追踪测试与接口适配,配套 SDK 开发包与技术文档,让 AR/VR 设备 “姿态追踪准确、体验更沉浸”。无人机准确悬停必备,慧联惯性导航无 GPS 也能飞,低空经济好搭档。十堰宽电压惯性导航
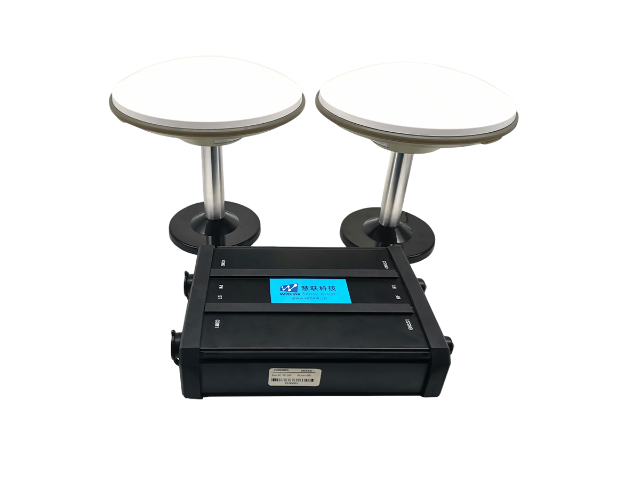
航天器在太空中面临真空、高低温、强辐射等极端环境,对惯性导航的长时稳定性要求较高,无锡慧联惯性导航采用太空级光纤陀螺与抗辐射电路设计,是通过自主研发的长时误差补偿算法,实现连续 72 小时运行定位误差≤0.1°,解决了传统惯导在太空环境下漂移严重的问题。某航天科研单位采用该系统后,其小型卫星在近地轨道运行期间,自主导航精度达国际先进水平,成功完成多项在轨试验任务,数据传输稳定无中断。产品通过航天级环境测试,包括真空热循环、辐射测试等,部件寿命≥10 年。采购时提供完整的航天级测试报告与资质认证,技术团队与客户联合进行方案设计与调试,配套终身技术支持与在轨故障诊断服务,彻底解决航天器 “长时导航漂移” 的技术痛点。十堰宽电压惯性导航自主研发测试软件,3D 仿真动态跟踪,慧联惯导使用调试更便捷。
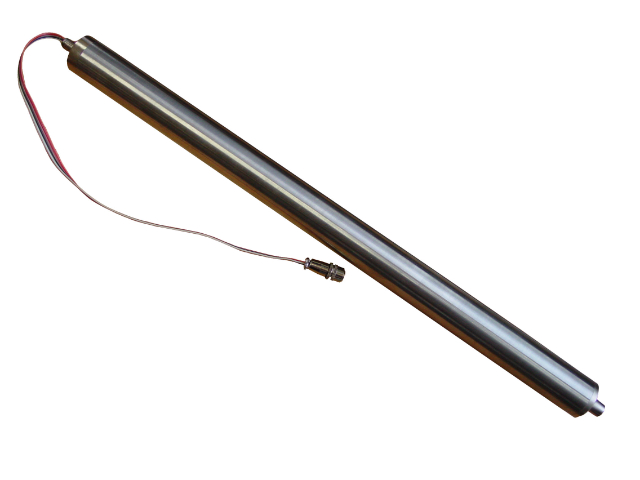
自动驾驶在隧道、地下车库等无信号场景中的定位难题,被无锡慧联惯性导航成功解决。产品针对自动驾驶的高精度需求,采用惯导 + GNSS 组合导航方案,当卫星信号丢失时,惯导系统无缝衔接,凭借厘米级定位精度与 8 厘米内的误差控制,确保车辆行驶轨迹不漂移。其技术在于光纤陀螺的高灵敏度测量与组合导航滤波算法的优化,通过实时捕捉车辆加速度与角速度变化,结合前期地图匹配数据,准确推算位置信息。针对自动驾驶行业对可靠性的严苛要求,慧联惯导经过百万公里路测验证,抗电磁干扰能力符合 GB/T 17626 标准,可抵御车载电子设备的信号干扰。采购环节中,慧联提供与主流车企的适配案例参考,模块化设计支持快速集成到自动驾驶系统,同时提供定制化接口开发服务。ISO9001 认证与五年质保让合规使用无风险,原厂技术团队还可提供上门调试与后期运维支持,彻底解决自动驾驶在无信号区域的定位短板,助力 L4 级以上自动驾驶技术的落地应用。
在仓储物流领域,AGV 机器人的准确定位是提升效率的关键,无锡慧联惯性导航以 “惯性推算 + SLAM 融合” 为,通过陀螺仪捕捉 AGV 角速度变化,加速度计感知位移偏差,经算法解算实现实时定位。该技术解决了传统 AGV 依赖磁条、二维码,易受环境干扰、改道成本高的痛点。宁波港集装箱码头引入 50 台搭载慧联惯导的 AGV 后,在 20 万平方米堆场中实现无人化运输,定位精度达 ±5 毫米,集装箱周转效率提升 35%,单台 AGV 日均作业量从 80 箱增至 110 箱,年节约运营成本超 300 万元。产品采用模块化设计,支持 EtherNet/IP、Modbus 等主流接口,可快速集成到仓储管理系统,针对冷库、高湿仓库等场景优化了温湿度适应能力。采购环节提供兼容性测试,批量采购享受阶梯优惠,配套远程故障诊断系统与原厂上门维护服务,彻底解决仓储 AGV 定位不准、调试复杂的问题。温度补偿 + 漂移补偿,多维度误差校准,慧联惯导使用精度更持久。

矿山地下作业面临信号屏蔽、粉尘多、振动强等复杂环境,无锡慧联惯性导航凭借 “无信号自主定位” 技术,成为矿山人员与设备导航的可靠选择。其原理是通过 IMU 传感器自主推算位置,结合井下预设坐标节点校准,定位误差≤0.5 米,解决了传统 GPS 在井下完全失效的问题。山西大同某煤矿引入该系统后,为 200 名井下作业人员配备了轻量化惯导定位终端,同时为 30 台掘进机、运输车提供导航支持,人员定位响应时间≤2 秒,设备调度效率提升 40%,井下事故发生率下降 60%。产品采用本质安全型设计,通过煤安认证,抗粉尘、抗振动性能达工业级标准,终端重量 180g,不影响人员作业。采购时提供井下场景定制化方案,包括基站部署、数据管理平台搭建,配套三年质保与每月一次的井下维护服务,彻底解决矿山地下 “定位难、调度乱” 的行业痛点。模块化设计易集成,多接口适配,慧联惯导解决系统对接兼容难题。十堰宽电压惯性导航
动态航姿测量精度 0.1°,高频数据输出,慧联惯导满足高要求场景。十堰宽电压惯性导航
水下机器人在深海勘测、海洋工程中面临高压、无光、无信号的复杂环境,无锡慧联惯性导航采用 “耐压密封 + 自主定位” 技术,是通过抗压型 IMU 传感器捕捉机器人姿态与位移,结合深度传感器辅助校准,定位误差≤1 米,耐压等级达 1000 米。传统水下导航依赖声学定位,范围有限、精度低,而慧联惯导可实现长距离自主导航。中科院深海所采用该系统后,其 “深海勇士” 号水下机器人在南海 4500 米深度完成了海底热液区勘测,导航持续稳定,数据采集准确率达 98%,成功发现 3 处新的热液喷口。产品采用钛合金密封外壳,抗海水腐蚀,支持 RS485 水下通信接口。采购时提供水下压力测试报告与定制化耐压方案,配套五年质保与每年一次的深海校准服务,彻底解决水下机器人 “定位不准、耐压不足” 的行业痛点。十堰宽电压惯性导航
无锡慧联信息科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在江苏省等地区的仪器仪表中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,无锡慧联信息科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!