商机详情 -
梧州检测玻璃超声波传感器
超声波传感器和反射式光电传感器都是非接触测量的仪表,那么,超声波传感器和反射式光电传感器有哪些区别呢?一般来说,超声波传感器和反射式光电传感器的区别主要表现在以下几个方面:一、工作原理1、超声波传感器:是将超声波信号转换成其他能量信号(通常是电信号)的传感器。超声波是振动频率高于20kHz的机械波。2、反射式光电传感器:是把发射器和接收器装入同一个装置内,在其前方装一块反光板,利用反射原理完成光电控制作用的光电传感器。可以用来检测地面明暗和颜色的变化,也可以探测有无接近的物体。二、产品特点1、超声波传感器:它具有频率高、波长短、绕射现象小,特别是方向性好、能够成为射线而定向传播等特点。超声波对液体、固体的穿透本领很大,尤其是在阳光不透明的固体中。超声波碰到杂质或分界面会产生反射形成反射回波,碰到活动物体能产生多普勒效应。2、反射式光电传感器其具有安装接线简便、安装使用时便于光路对齐、不受被检物的形状、颜色和材质影响、相对于对射式光电传感器,节省安装使用空间。三、产品应用1、超声波传感器:广泛应用在工业、生物医学等方面。超声波传感器,就选浙江罗舸智能科技有限公司,用户的信赖之选,有想法可以来我司咨询!梧州检测玻璃超声波传感器
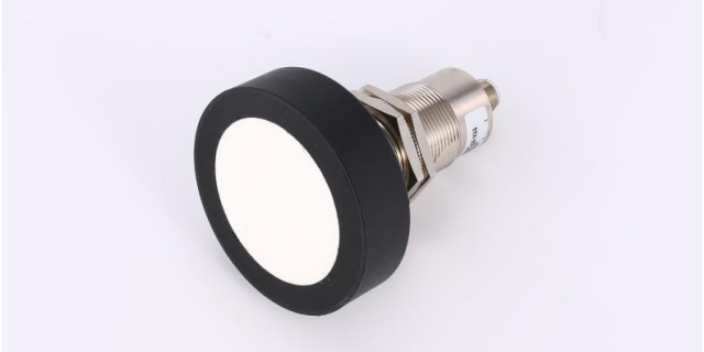
在我国的化工厂,坐落着成千上万的储罐,人们在生产生活中经常会用到各种类型的罐体,比如:化工厂的储蓄、铸造工业的浇口杯、锅炉的汽包、蓄水池等。他们的液位、温度、压力等参数测量的准确性、可靠性以及及时性对生产起着关键的作用。通过对罐体液位准确、及时、可靠的测量,可以迅速调节罐中液体的容量,平稳生产的过程。罐体近年来,随着石油化工业的发展,石化部门对罐体自动化计量技术也越来越重视。液位作为自动计量的一个重要参数,它的测量准确与否,起着十分重要的作用。要想知道储量的多少,必须进行测量,以监控生产过程,保证设备安全稳定运行,随时对罐区中的储罐的储量进行动态监控,在铸造工业中,浇注过程中,在往浇口杯内装入熔金属液位,如何实现测量浇口杯内的液位,进而控制浇包底部阀门开度,将直接影响到铸件质量;锅炉在运行过程中,汽包水位是其安全运行的指标之一,其测量与监视对锅炉的安全运行极为重要。水位过高,会影响汽水分离装置的汽水分离效果,是锅炉出口饱和和蒸汽的湿度增大,含盐量增多,造成过热器和汽轮通流部分结垢,天长日久容易引起过热器管壁超温甚至爆表,以及是汽轮机效率降低,轴向推力增大;当水位严重过高时。淄博光电超声波传感器超声波传感器可以用于测量液体的水位,例如在水箱或油罐中。
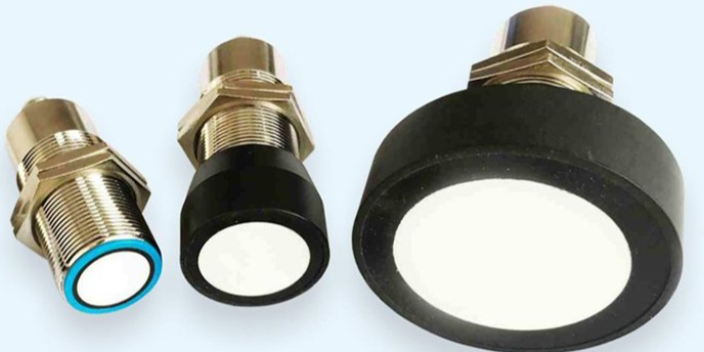
人工智能与超声感知的结合,本质上是让算法承担过去由人工规则完成的工作。超声波传感器采集的回波数据,经过预处理后输入模型,模型输出的可能是距离、类别或缺陷判断。相比固定阈值,模型能够适应更多变化,面对不同材质与角度时表现更稳。训练数据的质量直接影响模型效果,样本覆盖越充分,实际部署时的适应性越好。一些厂商在这一方向上持续投入,把算法能力嵌入感知产品,为客户提供更贴合场景的方案。使用方在评估时,可以关注供应商是否具备数据积累与模型迭代能力。感知能力的提升,来自硬件与算法的共同进步。探头表面保持洁净利于声波收发。安装角度要结合目标特征确定。数据按场景分类便于算法迭代。多探头协同需处理相互干扰。温度变化需在算法中加以补偿。检测记录按批次归档便于追溯。异常样本可用于模型再训练。接口协议在采购阶段就要约定。边缘处理能降低数据传输压力。人员培训覆盖基本故障处置。备件储备减少突发停机时间。系统状态提示便于快速排查。标准试块用于验证检测能力。维护记录写清项目与时间。数据权限按岗位分配更稳妥。盲区范围覆盖情况需实测确认。超声波传感器在相关场景中的适用性需要结合现场条件确认。
可靠性验证是超声感知方案落地前的必要环节。浙江罗舸智能科技有限公司的超声波传感器在实验室条件下的表现,与现场长期运行可能存在差异,需要通过实际应用检验。验证应覆盖典型工况与边界条件,比如温度 extremes、粉尘环境与连续工作时长的测试。车载场景要关注不同车速下的探测表现,工业检测则需验证对各类缺陷的识别能力。测试记录要详细留存,作为验收与后续优化的依据。发现问题时及时反馈给供应商,推动产品改进。把验证做充分,方案投入使用后的不确定性会明显降低。可靠不是承诺出来的,而是测出来的。检测记录按批次归档便于追溯。异常样本可用于模型再训练。接口协议在采购阶段就要约定。边缘处理能降低数据传输压力。人员培训覆盖基本故障处置。备件储备减少突发停机时间。系统状态提示便于快速排查。标准试块用于验证检测能力。维护记录写清项目与时间。数据权限按岗位分配更稳妥。盲区范围覆盖情况需实测确认。算法版本变更要保留记录。现场环境变化后复核布点。融合策略要统一时间与坐标基准。检测结果与工艺参数联动分析。巡检路线记录便于事后复盘。超声波传感器在相关场景中的适用性需要结合现场条件确认。超声波传感器可以用于测量温度,例如在温度传感器中。
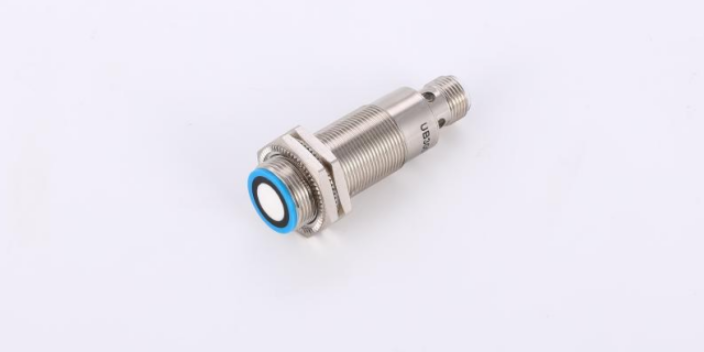
地下空间巡检对感知系统提出特殊要求,浙江罗舸智能科技有限公司的超声波传感器在这里帮助机器人识别管线、墙壁与障碍物。地下环境往往光线不足、空间狭窄,声波探测能补充视觉的不足。机器人沿预定路线行进,持续采集回波并更新环境地图,发现异常时向后台报告。超声波传感器需要适应潮湿与粉尘环境,外壳设计与密封处理要到位。巡检数据按时间与位置归档,便于对比不同周期的状态变化。发现结构异常时,可安排进一步人工核查。把定期巡检交给机器人,既降低人员进入风险,也让监测更连续。感知能力的稳定,是巡检价值的前提。现场验证比参数表更能说明问题。回波质量影响后续判断的准确性。定期校准有助于维持测量一致性。探头表面保持洁净利于声波收发。安装角度要结合目标特征确定。数据按场景分类便于算法迭代。多探头协同需处理相互干扰。温度变化需在算法中加以补偿。检测记录按批次归档便于追溯。异常样本可用于模型再训练。接口协议在采购阶段就要约定。边缘处理能降低数据传输压力。人员培训覆盖基本故障处置。备件储备减少突发停机时间。系统状态提示便于快速排查。超声波传感器可以用于测量压力,例如在气体或液体压力传感器中。吕梁检测液位超声波传感器
还在为精细测距发愁?超声波传感器,高精度测量,无论是短距离还是长距离,都能精细把握!梧州检测玻璃超声波传感器
移动机器人要获得自主行为,其**重要的任务之一是获取关于环境的知识。这是用不同的传感器测量并从那些测量中提取有意义的信息而实现的。视觉、红外、激光、超声波等传感器都在移动机器人中得到实际应用。超声波传感器以其性价比高、硬件实现简单等优点,在移动机器人感知系统中得到了***的应用。但是超声波传感器也存在一定的局限性,主要是因为波束角大、方向性差、测距的不稳定性(在非垂直的反射下)等,因此往往采用多个超声波传感器或采用其他传感器来补偿。为了弥补超声波传感器本身的不足,又能提高其获取环境信息的能力,本文设计由一体式超声波传感器与步进电机组成的探测系统。1超声波传感器的探测原理及方法分析超声波传感器的基本原理是发送(超声)压力波包,并测量该波包发射和回到接收器所占用的时间。其中,L为目标距超声波传感器的距离;c为超声波波速(为了简化说明,本文以下讨论的测量距离时不考虑波速受温度的影响);t为发射到接收的时间间隔。由于用超声波测量距离并不是一个点测量。超声波传感器具有一定的扩散特性,发射的超声能量主要集中在主波瓣上,沿着主波轴两侧呈波浪型衰减,左右约30°的扩散角。事实上,式。梧州检测玻璃超声波传感器