商机详情 -
广东低压直流无刷驱动器
大功率无刷驱动器的重要参数体系围绕电气性能与安全防护展开,其设计需兼顾高功率密度与稳定运行能力。以额定电压为例,主流产品通常支持16V至30V的宽电压输入范围,部分工业级型号可扩展至48V甚至更高,这种设计使驱动器能适配不同功率等级的电机需求。在电流参数方面,持续工作电流可达100A以上,峰值电流支持时间控制在3秒内,通过可调过流保护阈值(如I*R19>3.3*R142/(R142+R141)的公式化设定)实现动态保护,避免因负载突变导致的功率管烧毁。功率密度方面,1200W级驱动器采用三相全桥逆变电路,配合双层PCB板设计,在100mm×100mm的紧凑尺寸内集成霍尔传感器接口、RS485通讯模块及4PIN调试端子,既满足大功率输出需求,又通过光电耦合隔离技术提升抗干扰能力。散热设计上,MOS管较大电流承载能力与散热器安装需求形成联动,当驱动电机功率超过750W时,需强制加装散热片并确保绝缘性能,防止高温引发的绝缘失效风险。无刷驱动器能量转换效率高,长期使用能为用户节省不少电费开支。广东低压直流无刷驱动器
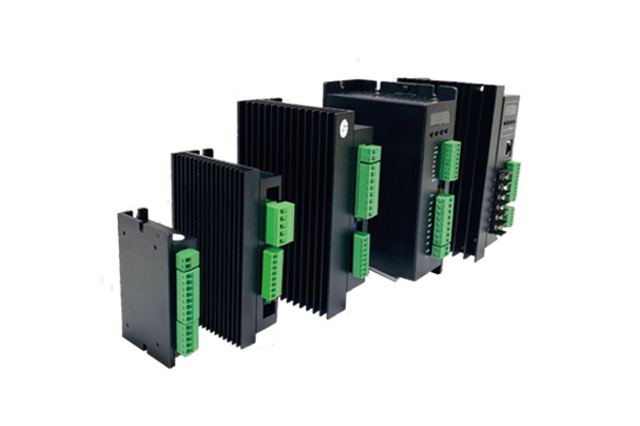
从技术演进趋势看,位置反馈无刷驱动器正朝着智能化与集成化方向发展。一方面,基于滑模观测器(SMO)与扩展卡尔曼滤波(EKF)的无传感器控制技术,通过反电动势过零检测实现转子位置估算,在降低硬件成本的同时,将无人机电机转速波动控制在±50rpm以内,适用于对重量敏感的航空领域。另一方面,驱动器内部集成过流、过压、过热保护电路,结合32位高性能处理器的实时运算能力,可在电机堵转时0.1秒内切断电源,避免机械损伤。在新能源汽车领域,此类驱动器通过CAN总线与整车控制系统通信,实现驱动电机扭矩的动态分配,配合磁编码器的高精度反馈,使车辆在急加速工况下仍能保持输出扭矩的线性度。未来,随着人工智能算法的融入,驱动器将具备自我诊断与参数优化能力,通过分析历史运行数据自动调整控制策略,进一步拓展其在精密医疗设备、深空探测等高级领域的应用边界。广东低压直流无刷驱动器服务机器人的关节电机,无刷驱动器使其动作灵活且定位精确。
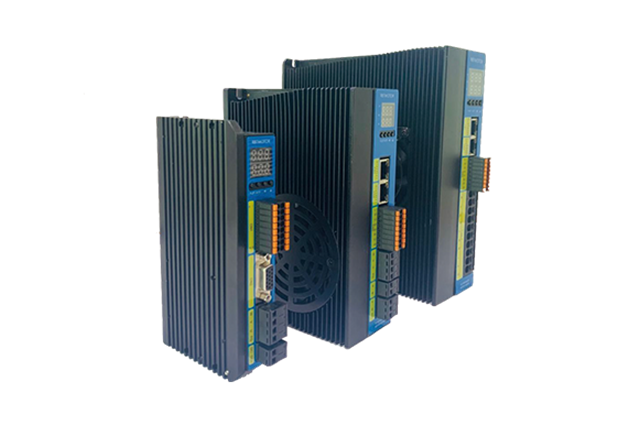
步进闭环一体机驱动器作为工业自动化领域的创新产品,通过将驱动器与编码器反馈系统深度集成,实现了对步进电机运动状态的实时监测与动态补偿。这种设计突破了传统开环步进系统易丢步、振动大的局限,在数控机床的刀具定位场景中,闭环驱动器可将定位误差控制在±0.005mm以内,较开环系统精度提升3倍以上。其重要优势在于采用矢量控制算法,通过分析编码器反馈的相位信息,动态调整各相绕组电流,使电机在高速运行时仍能保持稳定的输出转矩。例如在3C电子组装线的贴片机应用中,闭环驱动器支持每分钟3000次的快速启停,同时将振动幅度降低至0.1μm以下,有效避免了元件偏移导致的良率损失。该技术还通过智能电流调节功能,根据负载变化自动优化输出功率,使电机在空载时能耗降低40%,满载时力矩提升25%,明显提升了能源利用效率。
在应用层面,智能调速无刷驱动器的技术突破正推动多个行业向智能化、绿色化转型。在工业机器人领域,其高响应速度与精确定位能力可满足机械臂关节的微米级控制需求,结合力反馈算法实现人机协作场景下的柔顺控制;在新能源汽车热管理系统,驱动器通过调节电子水泵与风扇的转速,实现发动机舱温度的动态平衡,较传统定速系统节能达30%以上;在消费电子领域,无人机、扫地机器人等设备借助驱动器的智能调速功能,可根据飞行姿态或地面阻力自动调整电机输出,在提升用户体验的同时延长续航时间。值得关注的是,随着半导体工艺的进步,驱动器的集成度与算力持续提升,部分高级型号已内置AI加速单元,可通过机器学习优化控制策略,例如根据历史运行数据预测负载变化趋势,提前调整驱动参数以减少能量损耗。这种技术迭代不*降低了终端产品的开发门槛,更为能源密集型行业的碳中和目标提供了关键技术支撑,标志着电机控制从被动执行向主动优化的范式转变。自动化生产线的机械臂关节,无刷驱动器助力电机精确发力完成精细操作。
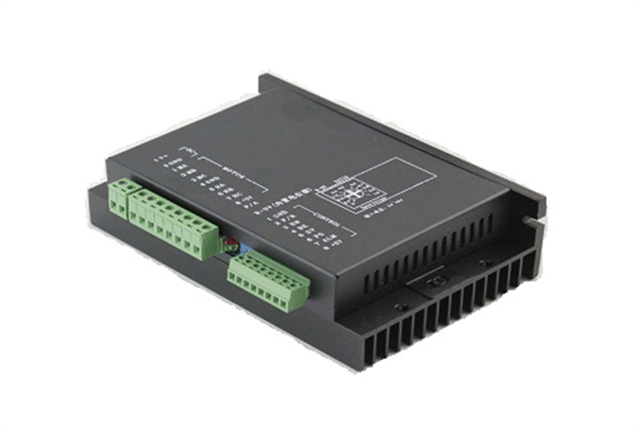
直流无刷驱动器的重要原理基于电子换向技术,通过实时检测转子位置并动态调整定子绕组电流方向,实现电机的高效驱动。其重要组件包括电机本体、位置传感器和逆变电路。电机本体采用永磁转子与定子绕组的组合结构,定子通常为三相对称绕组,转子由永磁体构成,磁极对数直接影响电机的换向频率与转速特性。位置传感器(如霍尔传感器或编码器)负责实时监测转子磁极位置,将物理位置信号转换为电信号,为控制器提供换向依据。以三相全桥逆变电路为例,其由六个功率开关管(如MOSFET或IGBT)组成,通过开关管的导通与截止组合,将直流电源转换为三相交流电,依次启动定子绕组,形成旋转磁场。例如,在六步换向控制中,每60°电角度切换一次绕组通电状态,确保定子磁场始终与转子磁场保持很好的角度差,从而产生持续转矩。这种电子换向方式取代了传统有刷电机的机械电刷,消除了电火花与机械磨损,明显提升了电机寿命与可靠性。无刷驱动器结构简单故障率低,大幅降低设备后续的维护成本与频次。成都轻量化无刷驱动器规格
通过脉冲信号控制无刷驱动器,可实现电机的精确定位与步进运行。广东低压直流无刷驱动器
方向可逆无刷驱动器作为现代电机控制领域的重要技术突破,其重要价值在于通过电子换向技术实现电机正反转的精确控制。传统有刷电机依赖机械换向器实现转向,存在碳刷磨损、效率衰减等问题,而方向可逆无刷驱动器通过霍尔传感器实时感知转子位置,结合三相逆变桥的功率晶体管动态切换电流路径,使定子磁场方向与转子永磁体磁场形成可逆的相互作用力。例如,当驱动器接收到反转指令时,其控制算法会重新排列上桥臂(AH/BH/CH)与下桥臂(AL/BL/CL)的导通顺序,确保电流以相反方向流经电机绕组,从而产生反向扭矩。这种电子换向机制不*消除了机械摩擦损耗,还将电机效率提升至90%以上,同时通过PWM(脉宽调制)技术实现转速的无级调节,使设备在正反转切换过程中保持0.1秒级的响应精度,普遍应用于数控机床主轴换向、机器人关节多自由度运动等场景。广东低压直流无刷驱动器