商机详情 -
深圳无刷驱动器
闭环控制无刷驱动器的技术优势在高级应用场景中尤为突出。以工业机器人关节模组为例,其驱动器需满足亚微米级定位精度与毫秒级动态响应要求。通过集成高分辨率编码器与自适应PID算法,驱动器可实时补偿机械传动间隙与摩擦力变化,使机械臂在高速运动中仍能精确跟踪轨迹。在光存储设备中,驱动器利用闭环控制确保光盘以恒定线速度旋转,即使面对不同密度的数据区域,也能通过动态调整驱动电流维持光头读取稳定性。此外,驱动器内置的过流、过热、欠压等多层级保护机制,可在电机堵转或电源异常时0.1秒内切断功率输出,避免硬件损坏。随着第三代半导体材料的应用,驱动器的开关频率提升至MHz级,配合智能算法对电机参数的在线辨识,进一步拓展了其在无人机、医疗机器人等领域的适用性,成为推动智能制造升级的关键技术载体。纺织厂的纺纱机械,无刷驱动器驱动电机运转,保障纱线生产质量稳定。深圳无刷驱动器
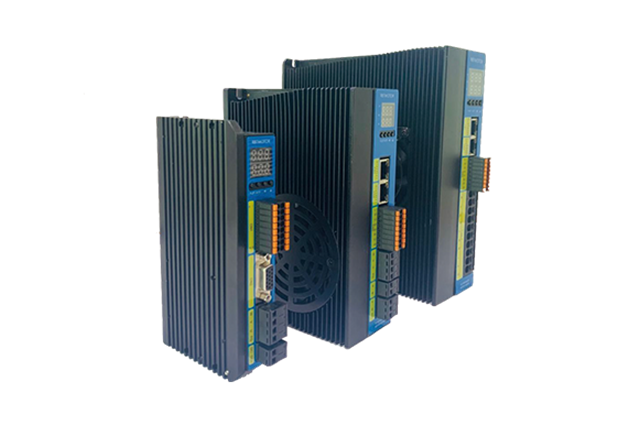
3kw无刷驱动器作为现代工业与民用领域的关键动力控制设备,其重要价值在于通过高精度电子换相技术替代传统机械电刷结构,实现电机的高效稳定运行。以三相无刷电机驱动系统为例,该类驱动器采用六功率管组成的全桥逆变电路,通过实时检测电机转子位置信号(如霍尔传感器或反电动势过零检测),动态调整三相绕组的通电时序,使定子磁场以均匀速度旋转,从而驱动转子持续运转。其优势在于消除电刷摩擦损耗后,电机效率可提升至90%以上,同时降低机械噪音与维护成本。在工业自动化场景中,3kw驱动器常用于驱动传送带、机械臂关节等设备,其20kHz以上的PWM斩波频率能有效抑制电流纹波,配合PID速度闭环控制算法,可实现±0.1%的转速精度,满足精密定位需求。此外,该功率等级的驱动器普遍集成过流、过压、欠压、过热等保护功能,例如当电机负载突增导致电流超过额定值2倍时,驱动器会在10μs内切断电源,防止功率器件烧毁,确保系统安全运行。深圳无刷驱动器矿山机械中,无刷驱动器驱动输送带电机,提升物料运输的稳定性。
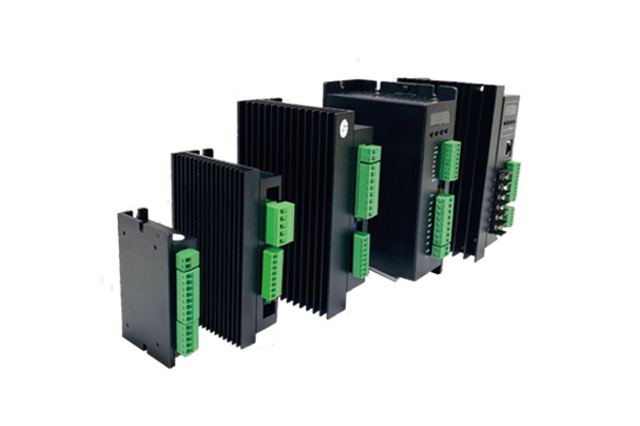
安全规格的升级同样明显——除过压、欠压、过流、过温等基础保护外,高级驱动器还具备堵转检测、霍尔信号断线报警、超速保护等功能,甚至通过内置自诊断程序,在故障发生前主动降额运行。例如,在无人机动力系统中,驱动器需在电机堵转时0.1秒内切断输出,并通过LED指示灯与蜂鸣器双重报警,同时将故障代码存储至EEPROM,便于后续分析;而在工业缝纫机中,驱动器则需通过刹车电路设计,在断线瞬间实现0.3秒内停机,避免布料浪费。这些规格的细化,不*提升了设备的运行稳定性,更推动了无刷驱动器从动力源向智能控制节点的转型。
扭矩控制无刷驱动器的技术实现依赖于高精度传感器与先进控制算法的深度融合。驱动器通常集成霍尔传感器或编码器,以微秒级采样频率实时获取转子位置与速度信息,并通过DSP或FPGA芯片运行复杂的矢量控制算法,将三相交流电分解为单独的转矩分量与磁通分量进行单独调节。这种解耦控制方式使得电机在低速区仍能保持高扭矩输出特性,同时通过参数自整定功能适应不同惯量负载,缩短系统调试周期。在电动车辆驱动系统中,扭矩控制模式可根据油门开度与路况实时分配前后轴扭矩,提升爬坡能力与湿滑路面稳定性;在纺织机械中,其线性扭矩输出特性可确保纱线张力恒定,减少断线率。随着碳化硅功率器件与磁编码器技术的普及,扭矩控制驱动器的响应带宽已突破1kHz,能够满足高速精密加工设备对动态性能的严苛要求,成为高级装备智能化升级的关键部件。实验室仪器中,无刷驱动器控制离心机转速,确保样本分离效果。
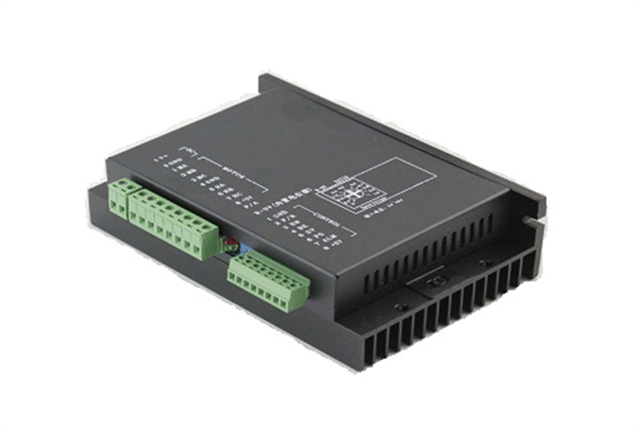
48V无刷驱动器作为电气化时代的关键技术载体,正通过集成化与智能化重构汽车动力系统的技术边界。其重要优势在于通过电子换相技术替代传统机械电刷,实现效率与可靠性的双重突破。以48V直流无刷电机(BLDC)驱动系统为例,其能量转换效率可达85%-95%,较传统有刷电机提升30%以上,同时寿命延长至20,000小时以上。这种性能跃升源于驱动器对电机转子位置的精确控制——通过霍尔效应传感器或旋变传感器实时采集磁场变化,结合32位高性能处理器运行的闭环控制算法,使电机在0-10,000rpm转速范围内保持线性响应。在48V轻度混合动力系统中,这种特性使得电机既能作为启停发电机实现能量回收,又能作为辅助驱动单元提供瞬时扭矩,明显降低内燃机负荷。例如,某款搭载48V BLDC驱动系统的车型,在NEDC工况下燃油经济性提升12%,同时满足ASIL D级功能安全标准,通过动态故障响应机制在过压、过流等异常工况下0.1秒内切断电源,避免永磁体退磁或功率器件烧毁。高功率无刷驱动器应用于电动汽车,提供强劲动力并支持快速充电。深圳无刷驱动器
无刷驱动器能量转换效率高,长期使用能为用户节省不少电费开支。深圳无刷驱动器
通信接口无刷驱动器的技术演进正朝着高带宽、低延迟与开放协议的方向突破,以适应智能制造对设备互联的严苛要求。传统驱动器多采用单一通信协议,而新一代产品普遍支持多协议兼容,例如同时集成CANopen与EtherCAT接口,使同一驱动器可灵活适配不同厂商的控制系统,降低设备升级成本。在新能源汽车领域,驱动器的通信接口需满足功能安全标准——通过CAN FD(高速CAN)实现电机控制器与电池管理系统(BMS)间的实时数据交互,确保动力输出的安全性与高效性。针对高精度伺服应用,部分驱动器引入了时间敏感网络(TSN)技术,通过精确的时间同步与流量调度,实现多轴驱动系统的协同控制,满足半导体设备、3C加工等场景对运动轨迹的亚微米级精度要求。与此同时,驱动器的通信接口还与边缘计算深度融合,通过内置的微处理器实时分析传感器数据,提前识别机械共振、过载等潜在风险,并通过通信接口主动上报预警信息,将设备停机时间缩短。这种主动通信+智能决策的模式,标志着无刷驱动器从被动执行向主动优化的转型,为构建数字化、智能化的工业生态系统奠定了基础。深圳无刷驱动器