商机详情 -
安徽高速无人船艇商家
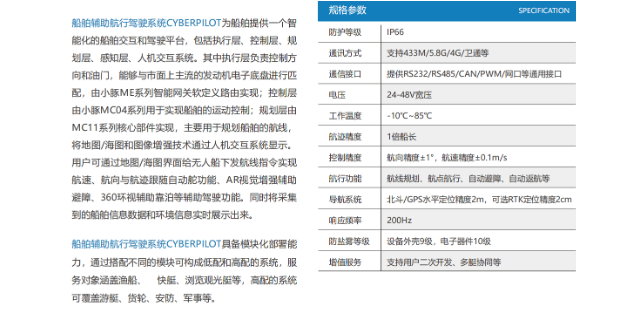
无人船艇技术为海洋垃圾治理提供了创新性的解决方案。小豚智能研发的环保型无人艇配备智能识别系统和机械臂装置,能够自主识别并打捞水面漂浮物。通过计算机视觉算法,无人艇可准确区分海洋垃圾与海洋生物,避免误伤生态环境。在作业模式上,多艘无人艇可组成网格化清理阵列,通过协同路径规划实现大面积海域的高效清理。特别值得一提的是,这些无人艇采用太阳能供电系统,真正实现了"零碳清理"。目前该技术已在渤海湾、琼州海峡等海域开展示范应用,单艘无人艇日均清理面积可达5平方公里,为化解海洋塑料污染等环境难题提供了切实可行的技术路径。小豚智能自主研制的“智能船舶辅助驾驶系统CYBERPILOT”具备了模块化部署能力。安徽高速无人船艇商家
无人船艇
6月6日,小豚智能作为参研单位之一的深远海绿色智能技术试验船顺利完成海上航行试验与科研试验。此次试航共32家参研参建单位参与,开展了54个大项、总计512个分项的试验,对总体性能、动力电力系统、动力定位系统、通导系统、智能系统等进行了考核验证,各项指标达到设计要求,部分关键性能指标超过预期。试航中还对动态测试系统、融合平台等科研样机开展了海试验证,对智能中速机、导航雷达、智能操舵系统等20余套器件设备系统进行了动态测试,充分考核各器件设备系统在实际海况、实船应用工况下的功能、性能、效能及可靠性。此船是“船舶与海洋工程装备实海验证中试平台”的重要重大装备,入级中国船级社。全船采用模块化加换装设计,具有高度智能化、接口可扩展性强、空间冗余度高、功能用途等特点。交付后将主要用于执行绿色智能技术中试验证、深远海装备水面支持保障和海洋科学综合调查服务等任务。安徽高速无人船艇商家无人船艇应用于城市内涝监测,可实时采集水位数据,助力防汛预警和应急响应。
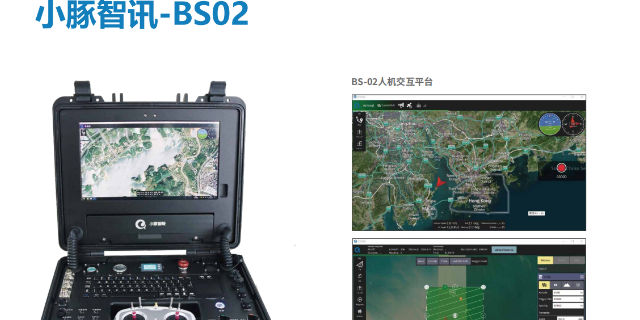
自主导航是无人船艇的主要功能之一,其依赖SLAM(同步定位与地图构建)技术实现未知水域的实时建模。通过融合GPS、惯性导航和视觉里程计数据,船艇可精确计算自身位置并动态修正轨迹。避障系统采用分层决策机制:初级避障通过规则算法(如国际海上避碰规则COLREGS)处理静态障碍;高级避障则引入机器学习模型,预测其他船舶的运动意图并生成协同路径。例如,在繁忙航道中,无人船艇可通过AIS信号识别周边船只的航向与速度,自动保持安全距离。部分先进型号还具备抗风浪能力,采用闭环控制系统调节艇身姿态,确保在4级海况下稳定航行。这些能力明显提升了无人船艇在复杂环境下的可靠性与适应性。
无人船艇在实际应用中,常常与其他设备协同作业,发挥出更大的效能。在海洋监测任务中,无人船艇可以与卫星遥感设备配合,卫星从高空获取大面积的海洋宏观信息,无人船艇则深入到特定海域,对卫星监测到的异常区域进行实地详细检测,两者相互补充,提高了监测的全面性和准确性。在水下探测作业中,无人船艇可以搭载水下机器人,当无人船艇到达指定位置后,释放水下机器人进行更深入的水下探测,获取水下地形、生物等详细信息,实现水上水下一体化探测。与无人机配合时,无人机从空中进行大范围搜索,发现目标后引导无人船艇前往,完成更近距离的观察和数据采集。通过与多种设备的协同,无人船艇的应用范围和能力得到了极大拓展。无人船艇应用于港口巡检,可替代传统人工巡查,降低运营成本并提高检测精度。
对于执行侦察任务的无人船艇而言,隐蔽性和机动性是关键要素,小豚智能喷水推进器完美契合这一需求。该推进器运行时产生的噪声和振动极低,有效降低了被敌方声呐探测到的风险,使无人船艇能够悄无声息地靠近敌方海域执行侦察任务。同时,喷水推进器的快速转向和急停急起能力,让无人船艇在发现敌方目标或遭遇危险时,能够迅速改变航向,灵活穿梭于岛屿、礁石之间,快速撤离或隐蔽,保障自身安全的同时,为行动提供准确的情报支持。小豚智能无人船喷水推进器在船舶上广阔采用。安徽高速无人船艇商家
小豚智能突破了无人船动力、感知、控制、交互等关键技术。安徽高速无人船艇商家
在复杂水域的环境监测任务中,无人船艇需要强大且灵活的动力系统,东莞小豚智能的喷水推进器便是理想选择。当无人船艇驶入水流湍急的河道时,传统推进方式可能难以精细控制船艇姿态,导致监测数据出现偏差。而搭载小豚智能喷水推进器的无人船艇,凭借其可快速调节喷口方向和力度的特性,能够在激流中保持稳定航行,确保水质采样设备、传感器等精细获取数据。即使遇到漂浮杂物缠绕,喷水推进器特殊的防堵塞设计和智能检测系统,也能及时调整运行参数,避免设备损坏,保障环境监测任务的顺利完成。安徽高速无人船艇商家