商机详情 -
太原压机伺服电动缸价格
气动焊钳两个电极之间的开口度一般只有两级冲程。而且电极压力一旦调定后是不能随意变化的。近年来出现一种新的电伺服点焊钳,如图4所示。焊钳的张开和闭合由伺服电机驱动,码盘反馈,使这种焊钳的张开度可以根据实际需要任意选定并预置。而且电极间的压紧力也可以无级调节。这种新的电伺服点焊钳具有如下优点:1)每个焊点的焊接周期可大幅度降低,因为焊钳的张开程度是由机器人精确控制的,机器人在点与点之间的移动过程、焊钳就可以开始闭合;而焊完一点后,焊钳一边张开,机器人就可以一边位移,不必等机器人到位后焊钳才闭合或焊钳完全张开后机器人再移动;2)焊钳张开度可以根据工件的情况任意调整,只要不发生碰撞或干涉尽可能减少张开度,以节省焊钳开度,以节省焊钳开合所占的时间。3)焊钳闭合加压时,不*压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声。点焊机器人FANUCR-2000iB焊接机器人焊接应用编辑焊接机器人工作站(单元)如果工件在整个焊接过程中无需变位,就可以用夹具把工件定位在工作台面上,这种系统既是**简单不过的了。但在实际生产中,更多的工件在焊接时需要变位,使焊缝处在较好的位置(姿态)下焊接。对于这种情况。人们一直以来都在着力研究电机的速度和扭力控制问题-苏州恩畅。太原压机伺服电动缸价格
控制电路由下列几部分组成:即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器,按照电动机转子位置产生相电流给定值iu、iv、iw的电流函数发生器,以及控制相电流的电流调节器。对正弦波电流驱动的永磁交流伺服驱动器来说,电流函数发生器产生如下电流参考值:iu=Iasinθr对矩形波电流驱动的永磁交流伺服驱动器,即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器;由转子位置传感器信号处理得到转子每转360°(电角度)的周期内区分出6个状态的位置信号,用这个信号和对相绕组电流采样信号综合形成一个与电动机电磁转矩瞬态值成正比的合成电流信号,将指令电流信号和合成电流信号比较、放大和校正,进人PWM,根据电动机转子位置,电流函数发生器产生相电流给定值iu、iv、iw,电流调节器控制相电流,通过逆变桥的基极驱动电路,控制电动机的相电流,其幅值与指令电流信号成正比。其转矩为T=KaIaΦ式中Ka—比例常数;Φ—有效磁场磁通。所采用的逆变桥为晶体管矩形波PWM逆变器。从永磁交流伺服系统的两种驱动模式中,正弦波电流驱动的永磁交流伺服驱动器是一种高性能的控制方式,电流是连续的。浙江智能港口伺服电动缸苏州恩畅直流电机玩具车中十分常见两根引线,只能正转、反转、调速转速快,购买时确定基本参数和型号。
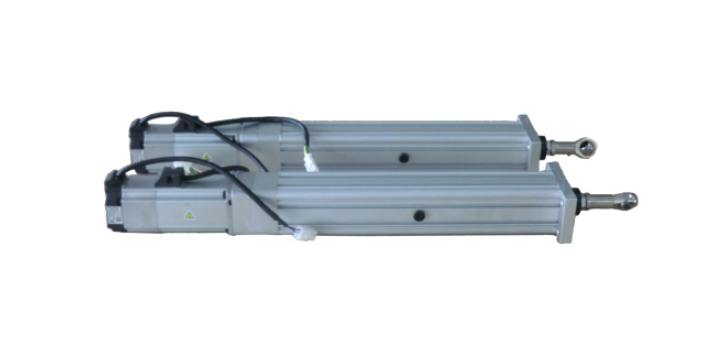
很多客户对伺服电动缸不太了解,选型的时候容易出现参数不匹配的问题,苏州恩畅自动化科技有限公司的专业技术团队,可以提供专业的选型指导,帮助客户选到符合应用要求的产品。技术团队会从负载、行程、精度、安装环境等多个维度,和客户一起梳理需求,结合实际使用场景给出推荐,避免客户因为选型错误造成额外的成本浪费。如果客户有特殊的参数需求,恩畅也可以提供定制化的伺服电动缸产品,满足客户的特殊使用要求,这是很多标准化产品供应商做不到的。恩畅一直坚持以客户的满意为目的,从客户的实际需求出发,提供合适的产品和解决方案,不管是新客户还是老客户,都能获得完善的服务支持,因此伺服电动缸的市场口碑一直保持良好,合作客户的复购率也比较高。
伺服电动缸液压缸气动缸安装所有点操作都使用简单的连线,与其它电子控制部件直接兼容需要油管,过滤装置和泵等。必须密切关注部件的兼容性。需要气管、过滤装置和泵等。精确定位经济,重复性好(可达?.01),具有刚性多次止动能力。需要位置检测和精密电-液压阀门部件,有可能出现爬行。实现的难度更大,需要位置检测和精密电-液压阀门部件,有可能出现爬行。控制通过固态为处理器控制设备自动操作复杂运动。需要电子/流体接口,在某些情况下需要采用异类的阀门设计。因为存在滞后效应、静区、供压和温度变化问题,所以控制很复杂。本身是非线性的,压缩电源使控制功能很复杂。在开环操作中,压缩能力会成为一种优势。速度平稳,具有变速能力,速度变化范围从。难以精确控制。随温度和磨损而变化。可能存在粘着滑动的问题。对粘着滑动和负载变化更敏感。很适合不超过5m/s高速应用。可靠性在产品的整个使用寿命内具有可重复、可复制的的性能,几乎不需要维护。对污染非常敏感。流体源需要维护。密封件容易泄露。如果勤于维护则可保证良好的可靠性。对污染非常敏感。空气源需要正确的过滤操作。可靠性好,不过通常涉及很多系统组件。出力更大350KN作用力几乎不受限制。而且电极压力一旦调定后是不能随意变化的。
机械臂控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较大角速度为。前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。加速度反馈控制。KhorramiFarShad和JainSandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。被动阻尼控制。为降低柔性体相对弹性变形的影响选用各种耗能或储能材料设计臂的结构以控制振动。或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。近年来粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。频技术就是利用逆变技术控制电机的三相供电频率电流可变-苏州恩畅。齿轮伺服电动缸品牌
80年代后期以来,各国先后改用交流伺服电机-苏州恩畅。太原压机伺服电动缸价格
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到大量应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1所示.[2]机械臂机械臂建模模型编辑不确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性,非结构不确定性主要是由于测量噪声、外界干扰及计算中的采样时滞和舍入误差等非被控对象自身因素所引起的不确定性。结构不确定性和建模模型本身有关。太原压机伺服电动缸价格