商机详情 -
直流伺服电动缸定制
控制电路由下列几部分组成:即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器,按照电动机转子位置产生相电流给定值iu、iv、iw的电流函数发生器,以及控制相电流的电流调节器。对正弦波电流驱动的永磁交流伺服驱动器来说,电流函数发生器产生如下电流参考值:iu=Iasinθr对矩形波电流驱动的永磁交流伺服驱动器,即把速度给定信号与电动机速度反馈信号进行比较,用以产生电流给定信号Ia的调节器;由转子位置传感器信号处理得到转子每转360°(电角度)的周期内区分出6个状态的位置信号,用这个信号和对相绕组电流采样信号综合形成一个与电动机电磁转矩瞬态值成正比的合成电流信号,将指令电流信号和合成电流信号比较、放大和校正,进人PWM,根据电动机转子位置,电流函数发生器产生相电流给定值iu、iv、iw,电流调节器控制相电流,通过逆变桥的基极驱动电路,控制电动机的相电流,其幅值与指令电流信号成正比。其转矩为T=KaIaΦ式中Ka—比例常数;Φ—有效磁场磁通。所采用的逆变桥为晶体管矩形波PWM逆变器。从永磁交流伺服系统的两种驱动模式中,正弦波电流驱动的永磁交流伺服驱动器是一种高性能的控制方式,电流是连续的。苏州恩畅伺服就是一个电机,和控制这个电机的驱动器。直流伺服电动缸定制
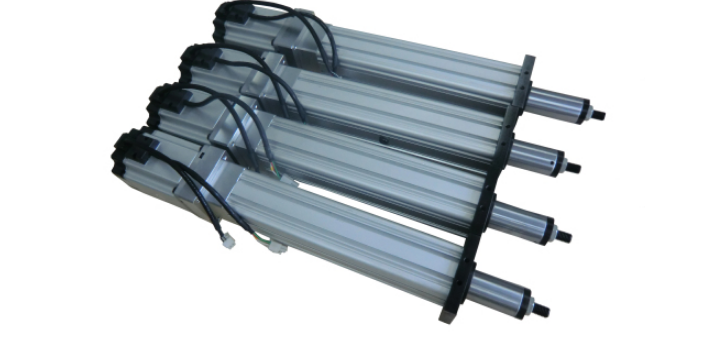
技术资料所有的文件都可以在媒体库中找到,也可以在线浏览PDF版本。同样的,也有许多准备协助的视频,用媒体库目录找到想要的文件。智能时代始于智能设备新一代智能电动缸从气动到电动。强得力电动推杆轻松助你完成华丽转变,化繁为简。一切以客户利益为**专业研发生产电动缸广宏专业致力于研发、设计、制造、销售电动缸,精度高,噪音低,少维护。品牌优势广宏成立至今,一直本着能让广大客户的生产现场变的更加有效合理和舒适为理念,三包质保,售后无忧产品实行三包,“三包”期为壹年、自产品订购方机械设备出货之日起,一年内出现任何故障及质量问题,富宝将提供**跟换或**上门维修服务。产品齐全,供货及时广宏汇集各大品牌,各种类型伺服电动缸,产品齐全、且库存庞大,物流配送快捷的销售服务公司技术研发团队服务支持广宏自动化公司技术力量雄厚,拥有达十余人的技术研发团队,10年以上经验工程师5名,可提供伺服电动缸应用解决方案及相关配套产品设计生产服务。样品试用,无惧考验广宏针对部分客户采购的特殊性,为客户提供样品试用服务,保障客户的实际应用效益,达成友好合作关系。成都齿轮伺服电动缸厂家焊钳的张开和闭合由伺服电机驱动,码盘反馈使这种焊钳的张开度可以根据实际需要任意选定并预置-苏州恩畅。
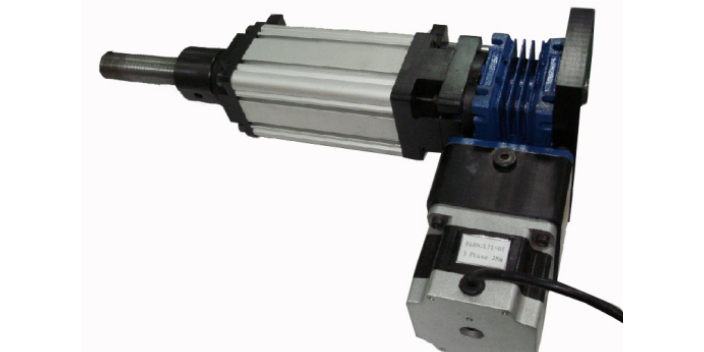
可分为系统模型①参数不确定性如负载质量、连杆质量、长度及连杆质心等参数未知或部分已知。②未建模动态高频未建模动态,如执行器动态或结构振动等;低频未建模动态,如动/静摩擦力等。模型不确定性给机械臂轨迹跟踪的实现带来影响,同时部分控制算法受限于一定的不确定性。应用于机械臂控制系统的设计方法主要包括PID控制、自适应控制和鲁棒控制等,然而由于它们自身所存在的缺陷,促使其与神经网络、模糊控制等算法相结合,一些新的控制方法也在涌现,很多算法是彼此结合在一起的。[1]机械臂柔性机械臂编辑机械臂研究背景近年来,随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性,强耦合,实变等特点。而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统。
在现代工业生产领域,传动设备的性能直接影响整条生产线的运行效率,伺服电动缸作为新型机电一体化产品,正在多个行业逐步替换传统传动部件。苏州恩畅自动化科技有限公司深耕这个领域,不*可以提供成熟的产品,还能结合不同客户的实际应用场景,给出符合实际需求的解决方案。和传统的液压缸、气缸相比,伺服电动缸有着省能源、低噪音的优势,对生产环境的友好度更高,后期维护成本也更低,适合对生产环境有较高要求的加工场景。很多传统传动设备需要频繁更换易损件,增加了企业的运维成本,选用合适的伺服电动缸,可以降低这部分开支,帮助企业优化生产成本。目前,伺服电动缸已经应用在自动化生产线、科研实验设备、医疗器械等多个领域,获得了不少行业用户的认可。电极间的压紧力也可以无级调节-苏州恩畅。
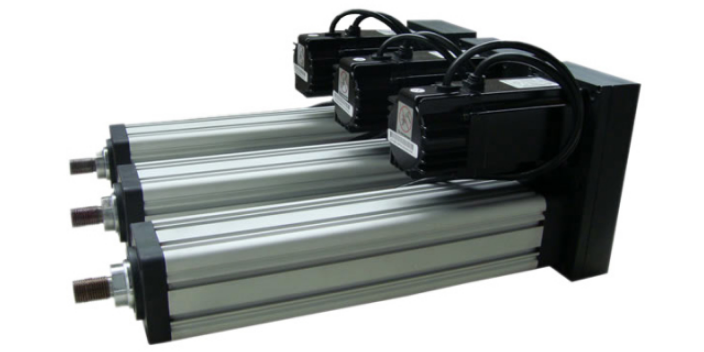
非结构不确定性主要是由于测量噪声、外界干扰及计算中的采样时滞和舍入误差等非被控对象自身因素所引起的不确定性。结构不确定性和建模模型本身有关,可分为系统模型①参数不确定性如负载质量、连杆质量、长度及连杆质心等参数未知或部分已知。②未建模动态高频未建模动态,如执行器动态或结构振动等;低频未建模动态,如动/静摩擦力等。模型不确定性给机械臂轨迹跟踪的实现带来影响,同时部分控制算法受限于一定的不确定性。应用于机械臂控制系统的设计方法主要包括PID控制、自适应控制和鲁棒控制等,然而由于它们自身所存在的缺陷,促使其与神经网络、模糊控制等算法相结合,一些新的控制方法也在涌现,很多算法是彼此结合在一起的。[1]机械臂柔性机械臂编辑机械臂研究背景近年来,随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性,强耦合,实变等特点。人们一直以来都在着力研究电机的速度和扭力控制问题-苏州恩畅。北京大吨位伺服电动缸价格
光伏伺服电动缸定制厂家恩畅自动化,拥有专业技术研发团队。直流伺服电动缸定制
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到广泛应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1所示.[2]机械臂机械臂建模模型编辑不确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性。直流伺服电动缸定制