商机详情 -
0-5V输出短距离激光测距传感器采购
在汽车制造中使用飞行时间法激光测距传感器区分车身部件的型号在汽车行业,在总装过程必须可靠识别不同类型的车身部件并准确确定部件的位置。在设定的光点处会有表面形状、光泽度和颜色的区别。例如,使用多个wintec飞行时间法激光测距传感器检查金属螺栓是否存在,以便区别部件类型。传感器可以在高反射、高光强、大倾斜角或者并排安装情况下工作且不受影响。特点概览即使处于极度倾斜的位置,依然能够通过wintec实现对黑色对象的可靠识别通过wintec技术避免相互影响通过wintec技术免受背景光亮的干扰通过wintec技术可靠识别具有光泽度的物体设有2个彼此的切换输出端传感器以一类激光的光传递时间测量原理工作。即使信号非常微弱,也能保证接收灵敏度。0-5V输出短距离激光测距传感器采购
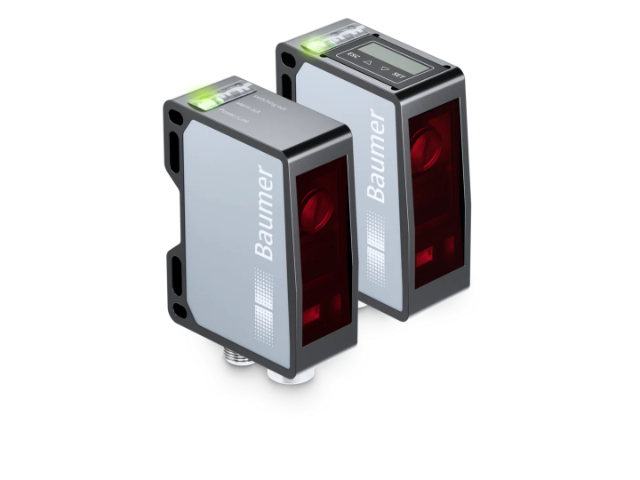
短距离激光传感器资料中包含LC-S与FT10-RLA等不同系列,选型需按各自原始文件核查。资料未披露的商务条件与功能不作补充承诺,也不以同类产品信息替代具体型号参数。LC-S和FT10-RLA都可纳入短距离激光检测的资料对照,但它们的量程、输出及设置方式不应混用。建议先列出工艺需要的工作距离、信号形式和安装空间,再逐项匹配候选型号。对照表中缺失的字段应保留待确认状态,不能用另一系列的数据补齐。建议先明确测量目的和允许偏差,再结合实际安装位置验证。未在对应型号资料中确认的功能、性能和供货条件,不应作肯定承诺。PNP输出短距离激光测距传感器工作距离即使物体材质、颜色和形状不同,且光线和温度存在波动,激光传感器也能提供准确的结果。
在汽车行业的制动蹄片生产过程结束时,必须检查物体尺寸的规定公差值。,所有制动蹄片的厚度都应均匀。为此,在夹紧装置上方安装两个三角测量法激光测距传感器。这两个传感器从上方分别测量制动蹄片的端部。随后的额定值/实际值比较会说明这些数值是否在公差范围内,即制动蹄片是否可以终批准用于装配。这些激光测距传感器采用精细的红光光束和高分辨率的CMOS阵列。它们通过三角测量原理测量传感器与物体之间的距离。由于集成了TripleA技术,传感器精度高、耐温性强,材料彼此不受影响。因此,即使物体材质、颜色和形状不同,且光线和温度存在波动,也能提供准确的结果。通过易于读取的OLED显示屏或通过weCon应用程序(通过蓝牙)进行设置
ToF传感器确保性能和精度在大的工作范围内精度高,不受表面特性或材料颜色的影响。它们可在任何条件下提供可靠的数据,从透明物体到深色和光亮的物体。由于激光光斑增大,即使是不平整的表面和复杂的结构也能保证测量结果的稳定。短距离激光传感器集成应同时检查传感器端和控制器端。以下内容依据提供的OM20-票0120说明书整理,模拟量、控制输出和外部输入应分别核对,不将其视为同一种接口。OM20-P0026说明书列有0至5伏模拟电压输出及对应输出条件。控制系统读取距离变化前,应确认输入模块支持相应范围,并按接线图检查模拟接地。若控制器显示值与传感器显示不一致,应分别检查原始电压、软件换算和接线,不能只调整显示比例而忽略电气连接问题。建议用实际工件覆盖正常与边界状态进行试测,记录安装条件、设置和输出结果,确认与控制系统及工艺要求一致后再确定配置。在机械臂抓取这些单元前,必须测量与模块的精确距离,精度精确到零点几毫米。
高抗干扰性,不受外来光线和脏污影响P1PH9传感器不受干扰影响。即使在外来光线、背景反射、脏污或灰尘的情况下,它们也能可靠地切换。这些超声波传感器用来分析物体反射的声波。它们几乎能够识别所有物体,不受材料及其特性的影响。因此,超声波传感器特别适合用于液体液位和散料料位的检查或透明物体的识别。可通过IO-Link读取测量值,并根据应用情况以比较好方式调整传感器。在探测模式下可以使用该传感器,并可将其用作超声波对射型传感器。用超声波测距传感器检查带材垂度 在冲床中必须确保持续供料。FT10-RLA IO-Link激光传感器
超声波传感器特别适用于液体液位和散料料位的检查或透明物体的识别。0-5V输出短距离激光测距传感器采购
加工镶木地板时,必须将木板铣成适当的宽度。木材表面从浅色到深色,从光亮到哑光,各不相同。为了能将木板铺设整齐,必须保持额定宽度。由于集成了宽度测量功能,两个对置的三角测量用激光测距传感器可以精确测量宽度,无需分析单元或控制器。通过模拟输出或IO-Link传输测量值。这样可以快速发现偏差并能剔除不合格的木板。非接触式激光三角测量传感器采用测角原理,可在高达1,000mm的近距离范围内进行可靠和高精度测量。三角测量传感器不受颜色、形状、粗糙和结构化表面的影响,能够提供稳定的测量值。0-5V输出短距离激光测距传感器采购