商机详情 -
福建六轴机器人案例
工业机器人搭载焊接末端组件,承接钣金小件、五金配件、大型构件的焊接作业,适配氩弧焊、激光焊接等工艺。依托稳定轨迹输出,维持焊枪行走速度稳定,焊缝成型状态统一。六轴自由度可以到达狭小空间焊缝点位,适合结构紧凑工件;大型机型可处理长焊缝、大框架焊接。人机协同布局下,操作人员就近完成工件装夹,不用远距离隔离作业。桌面、小型机型适合试样、小批量小件焊接;轻量机型适合常规钣金件;大型机型适配机架、箱体焊接。搭配激光跟踪模块之后,识别焊缝位置,补偿来料摆放带来的偏移。系统存储多套焊接工艺,切换产品同步调用电流、速度、摆动参数。工作站配套烟尘收集装置,处理焊接烟气,优化工位环境。示教方式简单,新品试样焊接可以快速录制轨迹,缩短工艺验证周期。这套方案适配汽配小件、五金机架、仪器壳体以及大型框架类浮动订单。1. 图灵焊接机器人搭载专业焊接工艺包,减少编程难度,提升焊缝成型品质。福建六轴机器人案例
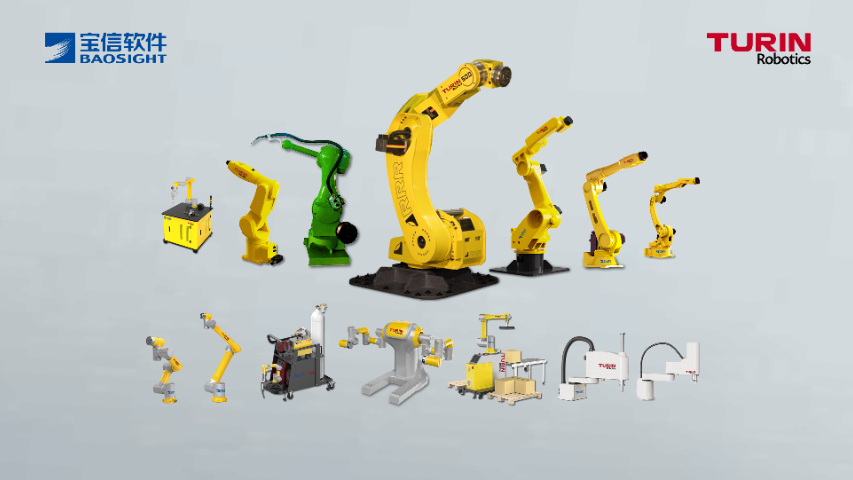
3C 电子行业产品迭代快,生产要求高精度、高节拍、高柔性,对工业机器人提出很高要求。上海图灵智造面向 3C 行业提供完整自动化机器人方案,产品包含桌面小型协作机器人、SCARA 四轴机器人、轻量六轴机器人。机器人重复定位精度高,适合元器件搬运、锁附、组装、检测等精密工序。桌面轻量机型体积小巧,适合空间紧凑电子车间;四轴机器人高速循环运动,满足大批量零部件分拣搬运;柔性协作机器人适配多品种混线生产,快速切换产品型号。图灵可集成视觉系统,处理来料无序上料难题,搭建完整 3C 自动化工作站。依托国产自主技术,缩短交付周期,上海、深圳本地技术团队就近提供调试服务,助力 3C 制造企业快速响应产品更新迭代,提升生产竞争力。上海重载机器人生产企业图灵 3C 电子工业机器人,高速高精度,完成零部件搬运、锁附、组装自动化作业。
工业机器人打磨工艺依靠力控稳定接触压力,搭配进给速度、磨料选型共同控制打磨效果。磨料材质、粒度根据工件材质和去除量选择,软质工件选用细粒度磨料,铸件飞边去除选用粗粒度磨料。打磨轨迹可以采用单向走刀、交叉网格路径,交叉路径可以减少纹路方向带来的表面色差。打磨压力需要控制在合理区间,压力偏大容易过切、烧伤工件表面;压力偏小毛刺去除不彻底。多层打磨工艺可以分两道程序,粗打磨去除余量,精打磨修饰表面。打磨顺序规划时,优先处理分型线、浇口这类余量集中区域,再处理曲面轮廓。打磨产生粉尘会附着镜头、传感器表面,除尘装置全程开启,每日清理镜头。工件表面油污、脱模剂提前清理,防止打磨时磨料快速堵塞,缩短耗材使用寿命。工艺调试阶段记录压力、速度、磨料型号,形成对应工件的打磨工艺卡,方便后续复用。
评估工业机器人产能,需要拆分整套工序的动作时序,分段测算耗时。动作包含工件装夹、机器人取料、加工轨迹运行、工件放回、工位复位。装夹环节由人工完成的工位,节拍由机器人加工时长和人工装夹时长取长项;双工位轮换布局,一边加工一边装夹,压缩机器人等待时间。轨迹长度、运动速度、工序复杂度直接影响加工时长,曲面打磨、多层喷涂轨迹更长,节拍偏慢;简单点位搬运节拍更快。四轴机型平面作业节拍更容易稳定;六轴曲面加工节拍波动和轨迹复杂度关联更高。测算时预留异常缓冲时间,计入耗材更换、工件复检、清理飞溅的耗时。同一款工件,调整运动速度、优化轨迹路径,可以在工艺允许范围内压缩节拍。节拍测算完成之后,核算单日理论产出,对比订单需求,判断单台是否足够,或者需要多台机器人协同。节拍测算也用于方案前期选型,避免选型之后产能达不到订单预期。上海图灵智造机器人,国产工业机器人本体研发生产,提供一站式智能制造解决方案。
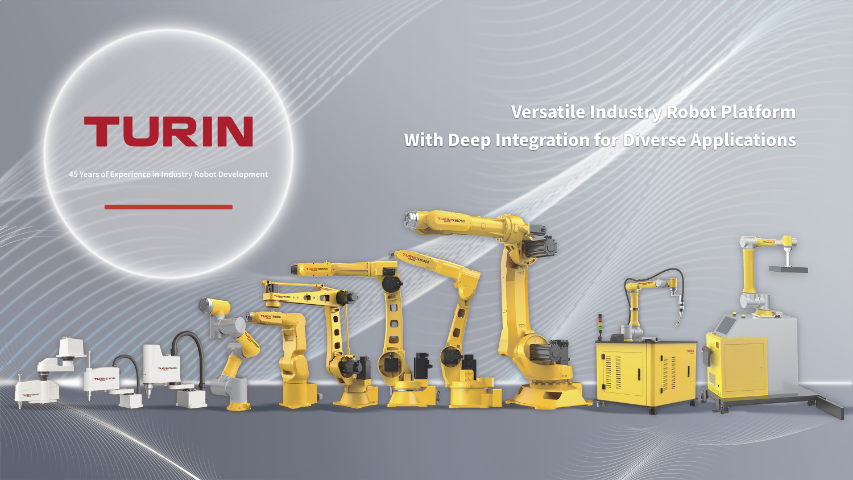
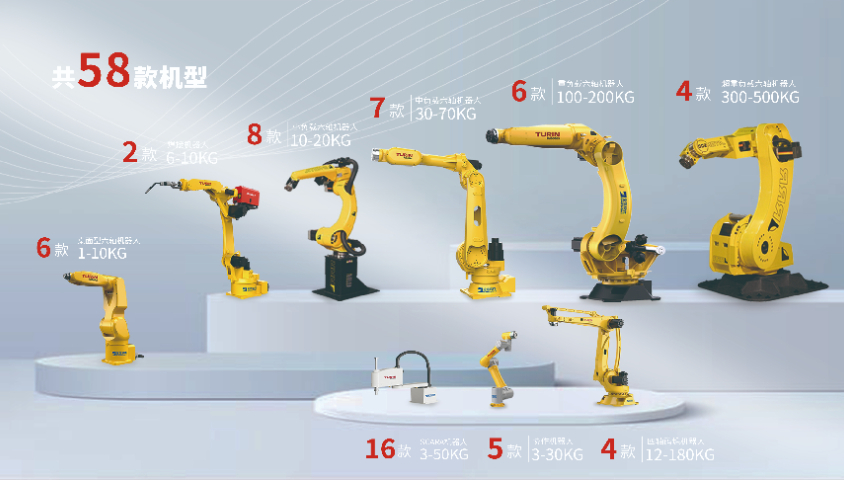
图灵工业机器人搭建多梯队型号体系,机型之间在额定负载、工作半径、重复定位精度上形成区分。桌面、小型机型负载偏低,臂展适配小件加工,自重轻,移位便捷;轻量机型兼顾灵活性与负载,是中小工位常用机型;重载、大型机型结构强度提升,负载上限更高,面向重型物料转运。产品包含四轴、六轴两种结构,四轴机型适合平面点位作业,六轴机型支持全空间姿态调节。通用技术参数包含轴数、运动速度、防护等级、通讯接口,适配常规车间工况,粉尘较多场景可加装外部防护套件。设备预留通用通讯接口,能够对接 PLC、视觉系统、输送线控制器,方便接入已有产线。配套末端快换盘,快速切换吸盘、打磨头等执行工具,减少 TCP 重复标定工作量。选型时对照规格表核对负载、工作半径、重复定位精度,匹配工件尺寸和工序要求。同系列机型控制系统框架统一,操作人员熟悉一款之后,其他机型上手难度更低,降低培训投入。图灵多功能工业机器人工作站,集成机器人本体、工装夹具,开箱即可投产使用。河北搬运机器人品牌
上海图灵智造四轴工业机器人,高速循环作业,适合分拣、码垛、平面搬运工序。福建六轴机器人案例
拖拽示教是工业机器人常用操作方式,适合轨迹简单、订单改型频繁的加工工序。操作人员切换设备至示教模式,系统降低关节运动阻力,可直接握住末端执行器牵引机器人移动。沿着工件作业路径依次经过起点、拐点、终点,在姿态需要调整的点位记录位置,同步设置运行速度、力控参数。整条轨迹录制完成后保存为单独的程序,设置启停逻辑、安全触发条件。录制结束优先空载运行,观察运动路径,排查与工装、工件的干涉问题,放置工件后再开展试生产。拖拽示教学习门槛不高,现场工艺人员经过短期培训,就可以修改轨迹,适合款式经常变动的加工厂。示教过程留意机器人运动边界,不要超出工作范围,避免和周边工装设备磕碰。轨迹复杂、点位繁多时,可以分段录制程序,分段调试,降低单次示教工作量。示教完成做好程序命名,备注适配工件型号,后续换款生产可以快速检索调用。福建六轴机器人案例