欢迎来到金站网
金站网首页
网站导航
直线模组上电或报警复位后,通常都要先执行回原点动作,让驱动器和上位机重新建立坐标基准。原点找得准不准,会直接影响后续每一个动作点位的重复精度。常见的回原点方式有几种,各有适用场景,下面逐一梳理。
在行程一端或中间位置安装原点传感器,滑块带动感应片经过时触发信号;
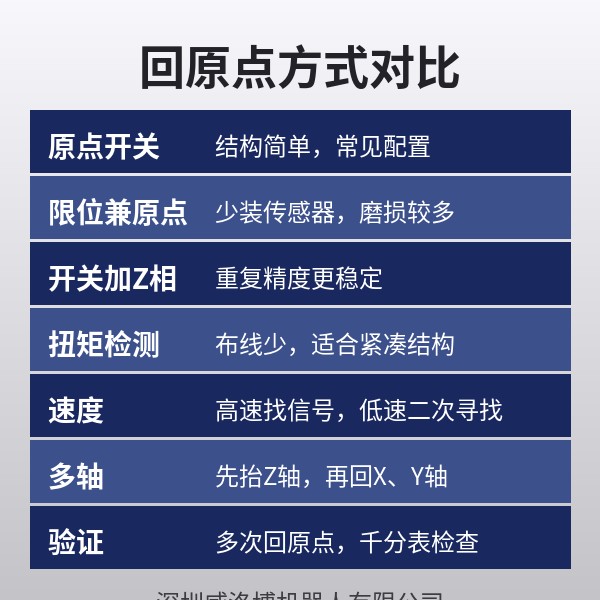
结构简单、成本低,是直线模组上常见的配置;
重复精度受传感器响应和回原点速度影响,回原点时建议先较高速度找信号,再低速反向二次寻找。
部分简易设备直接用行程端部的限位开关作为原点;
好处是少装一个传感器,但限位开关本来是保护用途,频繁作为原点触发,会增加机械磨损;
建议正负限位只做行程保护,原点另设单独传感器。
先由原点传感器找到大致位置,再寻找电机编码器的Z相(每转一个脉冲)作为基准;
重复精度主要取决于编码器,比单纯靠传感器信号更稳定;
适合对重复精度要求较高的工位,如点胶、检测、精密装配。调试时要注意原点传感器触发点不要太靠近Z相位置,否则容易出现相差一圈的情况。
不装原点传感器,让滑块低速推向机械挡块,驱动器检测到电流或扭矩上升后认定为原点;
布线少,适合空间紧凑的小型精密滑台或电动夹爪;
需要低速、低推力设置,并确认挡块和滑块结构能承受反复接触。
回原点方向:确认原点在电机端还是远端,方向与程序约定一致;
回原点速度:分高低两段,低速段决定重复精度;
原点偏移:根据工艺需要设置原点偏移量,让工作零点落在合适位置;
多轴顺序:XYZ龙门平台要先回Z轴抬起,再回X、Y轴,避免工具碰撞工件或夹具;
重复验证:连续回原点多次,用千分表或位移传感器确认每次停止位置的一致性。
威洛博机器人提供直线模组、直线电机、XYZ龙门平台、小型精密滑台和电动夹爪等产品,可按工位需要配置原点传感器和限位开关。方案阶段如能提供行程、重复精度要求和安装空间,有助于确认合适的回原点方式。
(本文为行业科普,不涉及具体客户案例与指标承诺。具体参数请以产品资料及技术沟通为准。)

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询