欢迎来到金站网
金站网首页
网站导航
玻璃片、薄壁塑料件、陶瓷件、电子元件这类工件,在搬运和装配时常常让人头疼:夹得太紧会压裂或变形,夹得太松又容易在搬运途中掉件。电动夹爪的夹持力、速度和行程可以按参数分段设置,比一般气爪更容易做到“轻拿轻放”。下面梳理夹取易损工件时需要核对的几项。
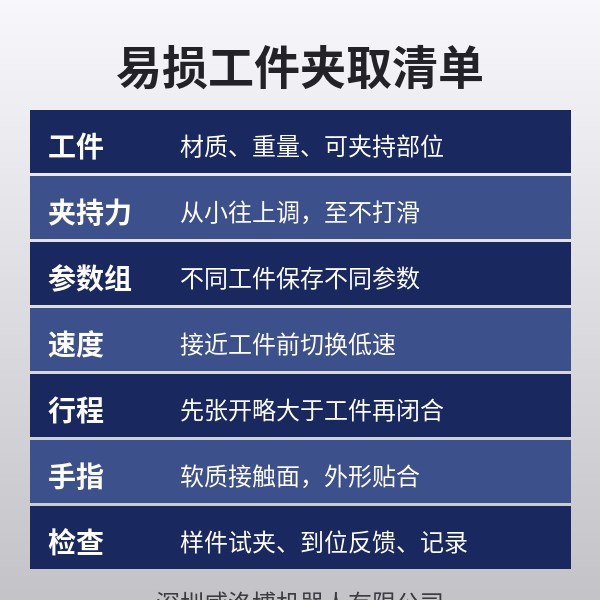
工件重量、材质和表面状态(是否光滑、是否有涂层);
工件可承受的夹持压力,薄壁件要关注受力后的变形量;
可夹持的部位:尽量选择刚性较好的边缘或加强筋位置,避开薄壁中间区域;
搬运过程中的加减速和姿态变化,这会直接影响所需夹持力。
夹持力并不是越大越稳。
先按工件重量、摩擦系数和搬运加速度估算所需夹持力,再留出适当余量;
易损工件建议从较小的夹持力开始试,逐步上调,直到搬运过程中不打滑为止;
电动夹爪通常可以按百分比或档位设置夹持力,不同工件可保存为不同参数组,换型时直接调用。
工件损伤往往发生在手指接触工件的那一瞬间。
手指在远离工件时可以用较高速度移动,接近工件前切换为低速;
利用电动夹爪的行程设置,先张开到略大于工件的位置,再低速闭合夹持;
松开时同样建议低速,避免工件被手指带动偏移。
手指接触面可采用聚氨酯、硅胶等软质材料,增大接触面积,降低局部压强;
手指形状尽量与工件外形贴合,例如V形槽夹圆柱件、平面夹片状件;
手指长度不宜过长,否则末端变形会让实际夹持力分布不均。
用废品或样件反复夹取,观察是否有裂纹、压痕或变形;
在实际搬运速度下运行一段时间,确认无打滑、无掉件;
检查夹持到位信号或夹持完成反馈,确认程序能判断是否夹到工件;
记录每种工件对应的夹持力、速度和行程参数,便于后续换型和维护。
如果工位还需要搬运和升降,电动夹爪可以与直线模组、小型精密滑台或XYZ龙门平台组合成取放工位。威洛博机器人提供电动夹爪、直线模组、直线电机、小型精密滑台和XYZ龙门平台等产品,方案阶段如能提供工件材质、重量、尺寸和节拍要求,有助于更准确地确认型号和参数。
(本文为行业科普,不涉及具体客户案例与指标承诺。具体参数请以产品资料及技术沟通为准。)

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询