欢迎来到金站网
金站网首页
网站导航
电动夹爪的行程、夹持力和开合速度在选型时已经确定,但夹爪是否好用,很大程度取决于手指(也叫指尖、夹指)的设计。手指通常由设备厂家按工件自行加工,下面整理设计时常见的核对项目。
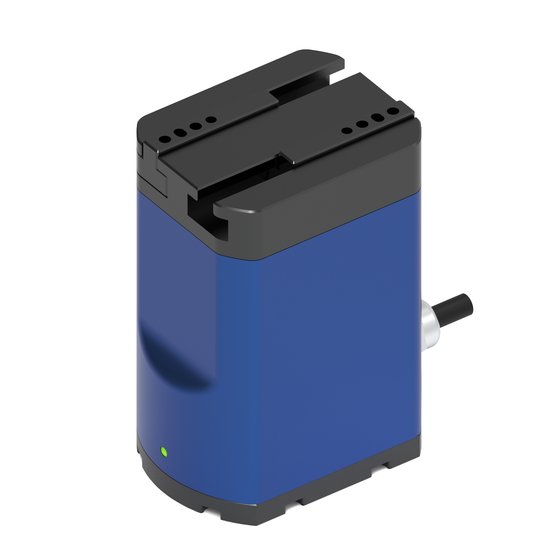
夹爪产品资料一般会标注允许的手指长度和偏置距离(夹持点到夹爪安装面的距离)。手指越长、夹持点越偏,夹持力在导轨上产生的力矩就越大,长期运行容易让导轨磨损加剧。
先按工件尺寸确定需要的手指长度,尽量做短;
对照产品资料里的“夹持点距离—夹持力”曲线,确认实际夹持点下的可用夹持力;
偏置较大时,可以考虑换用更大一号的电动夹爪,留出余量。
常见手指材质有铝合金、不锈钢、工程塑料(如POM)和聚氨酯包胶等:
铝合金重量轻、加工方便,适合大多数金属件和结构件;
不锈钢耐磨,适合有一定冲击或需要清洗的场合;
工程塑料、包胶指尖适合外观件、易刮伤工件和玻璃类工件;
手指越重,开合时的惯性越大,会影响夹爪的开合节拍,设计时要尽量减轻重量。
接触面形状决定工件在夹持时是否稳定:
方形、板状工件可用平面指尖,必要时加防滑纹;
圆柱工件常用V形槽,两指各做V槽可以让工件自动居中;
异形工件可做仿形槽,但要留出来料位置偏差的余量;
外撑式夹持(从孔内向外撑开)要核对孔径公差和撑开行程。
夹持点尽量选在工件重心附近,并靠近夹爪中心线:
夹持点远离重心时,搬运加减速过程中工件容易摆动或转动;
竖直搬运时,摩擦夹持需要按工件重量和加速度留出足够余量;
对于较重或较滑的工件,可以在指尖上做台阶托底,由“摩擦夹持”变成“托夹结合”。
手指与夹爪滑块之间建议用销钉加螺丝固定,减少换装后的偏差;
螺丝长度要核对,避免顶到滑块内部;
需要经常换型的产线,可以把手指做成快换结构,配合电动夹爪的多段行程与夹持力设定使用。
手指装好后,建议先做几项验证:
低速开合几次,确认两指同步、无干涉;
夹持实际工件,观察有无打滑、压痕或歪斜;
配合直线模组或XYZ龙门平台按实际节拍运行一段时间,检查手指螺丝和工件姿态;
记录设定的夹持力、行程参数,作为后续换型时的对照。
威洛博机器人提供电动夹爪、直线模组、直线电机、XYZ龙门平台及小型精密滑台等产品。选型和方案阶段如能提供工件尺寸、重量、材质和搬运方式,有助于更准确地确认夹爪型号和手指设计方向。
(本文为行业科普,不涉及具体客户案例与指标承诺。具体参数请以产品资料及技术沟通为准。)

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询