欢迎来到金站网
金站网首页
网站导航
在自动化设备里,直线模组几乎是使用频率较高的运动部件之一:上下料搬运、点胶涂覆、视觉检测、贴标锁付,背后常常都有一根或几根直线模组在往返运动。很多工程师在选型时,会先看行程和负载,却容易忽略一个更靠前的问题:这根模组应该用滚珠丝杆驱动,还是同步带驱动?两种结构外形相近,安装方式也类似,但在速度、精度、刚性、噪声和维护上的表现差别不小。前面我们介绍过小型精密滑台、直线电机模组和电动夹爪的选型,本文聚焦直线模组的驱动方式,梳理威洛博在方案沟通中常用的判断思路。
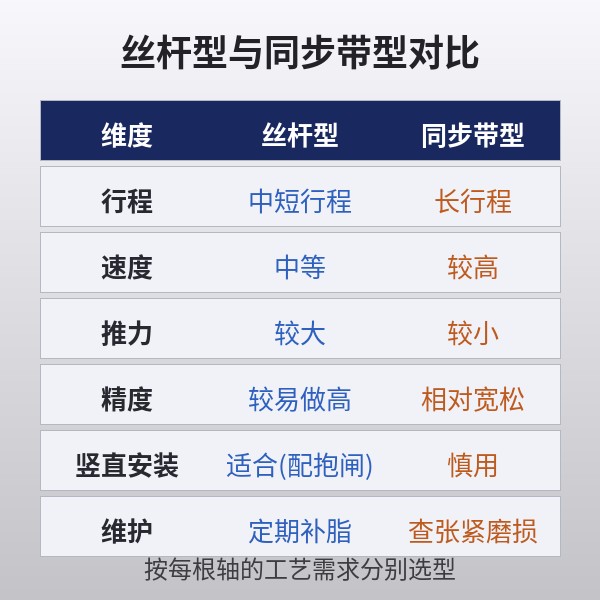
驱动方式不同,决定了模组“把旋转变成直线”的方式不同,这是后面所有差异的来源。
丝杆型:伺服或步进电机通过联轴器带动滚珠丝杆旋转,丝杆螺母与滑座连接,把旋转运动转换为直线运动。传动链短、刚性好,滑座每移动一个导程对应电机一圈,适合对到位精度和推力要求较高的场合;
同步带型:电机带动主动带轮,同步带两端固定在滑座上,带轮旋转时拖动滑座往返。带轮每转一圈滑座移动的距离较大,适合长行程、高速度的搬运动作;
共同部分:两种模组通常都采用直线导轨承载滑座,配有原点和限位传感器,可选防尘带或防尘罩,安装接口和电机连接方式也有一定通用性。
简单理解:丝杆像“拧螺丝”,每圈走得少但走得稳、推得动;同步带像“拉皮带”,每圈走得多、跑得快,但传动中存在一定弹性。
行程:丝杆越长,高速旋转时越容易出现临界转速问题,长行程丝杆模组往往需要降低允许速度;同步带模组在长行程场合更从容,行程较长的搬运轴通常优先考虑同步带;
速度与节拍:同步带模组每圈行走距离大,在电机转速相同的情况下可以获得更高的线速度,适合大跨度、往返频繁的搬运;丝杆模组速度受导程和行程共同制约,可通过选择较大导程来提高速度,但会损失一部分推力和分辨率;
负载与推力:丝杆传动具有一定的减速增力效果,适合竖直升降、压入、推送等需要持续出力的动作;同步带模组更适合水平方向的搬运,负载较重或需要较大推力时要谨慎评估;
精度要求:丝杆模组传动刚性好,重复精度和到位精度通常更容易做到较高水平,适合点胶、检测、对位等工艺;同步带模组受带体弹性和张紧状态影响,停稳时间和重复精度一般不及丝杆模组,适合对精度要求相对宽松的工位;
安装方向:竖直安装时,丝杆模组配合带抱闸的电机,断电后滑座不易下滑;同步带模组竖直使用时,要特别注意断电下滑和带体受力问题,一般不建议用于较重负载的竖直升降;
噪声与维护:同步带模组运行声音相对较低,日常主要检查带体张紧和磨损;丝杆模组需要定期给丝杆和导轨补充润滑脂,高速运行时噪声相对明显一些。
实际选型时,很少有某一种方式在所有维度上都占优,关键是找出工艺里优先级较高的两三项要求,再据此做取舍。
长距离水平搬运:例如跨工位取放、输送线之间转移物料,行程较长、对节拍敏感、对到位精度要求一般,优先考虑同步带模组;
竖直升降轴:例如取放工位的Z轴、压装工位的下压轴,需要承受重力方向负载并在断电时保持位置,优先考虑丝杆模组配抱闸电机;
点胶、涂覆与检测:要求运动平稳、重复精度较高、匀速段稳定,优先考虑丝杆模组;若行程较长又需要较高精度,可进一步评估直线电机模组;
多轴XYZ龙门平台:常见做法是长行程的X轴或Y轴采用同步带模组提升速度,Z轴采用丝杆模组兼顾升降刚性,按每根轴的工艺需求分别选型;
短行程微调:放料前的对位补偿、治具的小行程推送,可考虑采用小型精密滑台,结构紧凑、便于集成。
确定驱动方式后,还要把关键参数逐项核对,避免“方向对了、型号偏了”。
负载重量:把工件、夹具、转接板、线缆和拖链拉力一并计入,对照模组额定负载留出余量;
力矩校核:负载重心离滑座越远,加减速时产生的俯仰、偏摆和滚转力矩越大。悬臂安装或末端挂升降轴时,要按实际重心位置核算力矩;
导程或轮径选择:丝杆模组根据速度和推力需求在不同导程之间取舍,导程大速度高、推力小,导程小则相反;同步带模组关注带轮规格与线速度的匹配;
行程余量:实际工作距离之外,还要留出回零、加减速和超程保护所需的余量,避免实际可用行程不够;
电机与驱动:根据负载惯量、加速度和速度要求选择电机功率与驱动器,竖直轴确认是否需要抱闸;
节拍分解:把节拍目标拆到每段运动,核对加速、匀速、减速和停稳时间,判断所选方案能否满足。
只看行程不看速度:长行程丝杆模组在高速下可能出现振动和噪声,应结合行程核对允许转速;
为了节拍盲目选同步带:同步带速度快,但停稳时间可能拖长整体节拍,需要精确停靠的工位要综合评估;
竖直轴用同步带却不考虑断电:断电或急停时负载下滑可能撞坏工装,竖直方向应优先选丝杆加抱闸方案;
忽略悬伸力矩:末端挂升降轴和夹爪后,模组承受的力矩远大于单纯的重量计算,应按带载工况校核;
精度要求写得过高:把所有轴都按较高精度要求选型会推高成本,建议按工艺实际需要分轴确定精度等级;
忽视使用环境:粉尘、切削液、洁净度等环境条件会影响防护形式和润滑方式,需要在选型阶段一并确认。
安装基面要平整,模组底面与机架贴合良好,螺钉按要求顺序紧固,防止底座变形影响直线度;
丝杆模组按周期补充润滑脂,补脂前用无尘布去除旧油污,避免杂质进入滚道;
同步带模组定期检查带体张紧和齿面磨损,发现裂纹、缺齿或异常声音及时更换;
线缆随动部分使用拖链,注意弯曲半径,动力线与信号线分开走线;
长时间停机后重新上电,先低速回零和全程往返,确认无卡滞后再恢复正常节拍。
为了让选型更贴合实际工况,建议在沟通前整理好以下信息:
安装方向:水平、竖直或倒挂,是否为多轴组合中的某一轴;
负载情况:工件与夹具重量、重心位置和悬伸距离;
运动要求:行程、目标速度、加速度、节拍和停稳要求;
精度要求:重复精度、到位精度或对位要求,以工艺需要为准;
使用环境:粉尘、油污、温度、洁净度等;
控制方式:上位PLC或运动控制器型号、通信方式和电机品牌偏好。
丝杆型模组刚性好、推力大、精度更容易保持,适合竖直升降、点胶检测和精密对位;
同步带型模组行程长、速度高、运行安静,适合长距离水平搬运;
多轴设备可按每根轴的工艺需求混合选用,不必统一驱动方式;
选定驱动方式后,还要逐项核对负载、力矩、导程、行程余量和节拍;
竖直轴、悬伸负载和特殊环境是容易出问题的地方,方案阶段要重点确认。
威洛博可提供丝杆型与同步带型直线模组,以及直线电机、电动夹爪、XYZ龙门平台和小型精密滑台等产品。如果你正在规划新设备或改造现有工位,可以把以上工况信息整理后发给威洛博,工程师会结合实际需求协助梳理驱动方式和选型建议。

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询