欢迎来到金站网
金站网首页
网站导航
在3C组装、汽车电子、医疗器械和新能源零部件产线上,很多工序并不需要一台套完整的多关节机器人:把工件从料盘取出、放到治具里,或者把检测完的产品按结果分拣到不同料位,用一到两根直线模组带一个电动夹爪就能完成。这类小型自动化工位结构简单、占地小、改造成本可控,也便于后期换型。前面我们分别介绍过直线模组、电动夹爪的选型与维护,本文换一个角度,把两者放在同一个工位里来看,梳理威洛博直线模组与电动夹爪组合搭建小型自动化工位的思路和要点。
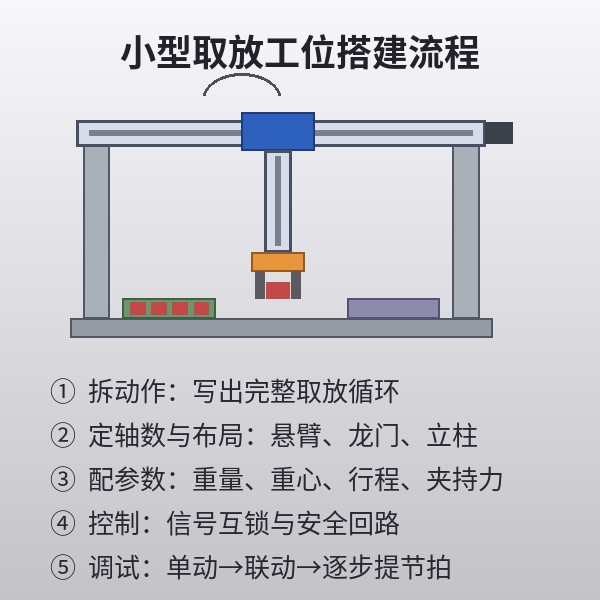
搭建工位之前,先把工艺动作写下来,比直接挑型号更重要。一个典型的取放循环通常可以拆成:移动到取料位、下降、夹爪闭合、上升、移动到放料位、下降、夹爪张开、上升、返回等待位。拆完之后,可以据此判断需要几根轴:
单轴加夹爪:取料位和放料位在同一高度、同一直线上,只需水平往返,夹爪自带开合即可,适合推送、翻转前的简单搬运;
两轴加夹爪(水平轴与升降轴):常见的“一横一竖”取放结构,适合料盘到治具、传送带到工位的上下料;
三轴加夹爪:取放点分布在一个平面区域内,例如料盘多穴位取料,可考虑采用XYZ龙门平台作为运动骨架;
附加小型精密滑台:放料前需要微调对位、或者夹爪需要做小行程的补偿动作时,可在末端加一套小型精密滑台。
轴数不是越多越好。能用两轴完成的动作,就不要为了“留余量”加上第三轴,轴数增加意味着控制、调试和维护的工作量都会同步增加。
确定轴数后,接下来是布局。小型工位常见的几种布局各有适用场合:
悬臂式:水平轴固定在立柱或机架一侧,升降轴挂在水平轴滑座上。结构紧凑、视野开阔,但升降轴和夹爪的重量会对水平轴形成悬伸力矩,选型时要重点校核;
龙门式:水平轴两端支撑,或者双轴并行驱动横梁,刚性较好,适合行程较长或末端负载较重的场合,占地相对大一些;
立柱式:升降轴固定在立柱上,水平轴挂在升降轴上做伸缩,适合从侧面伸入设备内部取料的场合;
倒挂式:模组倒装在机架顶部,下方留出完整的作业空间,适合与输送线、视觉检测组合,但要注意润滑脂和粉尘下落对工件的影响。
布局时同步考虑拖链和线缆的走向。夹爪的电源线、通信线要随升降轴和水平轴一起运动,拖链的弯曲半径、走线空间和固定方式在方案阶段就要预留出来,避免装机时才发现线缆和工装干涉。
组合工位里,夹爪是直线模组的负载,模组又是夹爪的“搬运工”,两者的参数要放在一起核对:
负载重量:模组承载的不只是工件,还包括夹爪本体、手指、转接板、线缆和拖链拉力。建议把这些重量逐项加总,再对照模组的额定负载留出余量;
重心与力矩:夹爪通常装在升降轴末端,重心离水平轴滑座较远,加减速时会形成较大的动态力矩。要按实际重心位置核算俯仰、偏摆和滚转方向的力矩,必要时缩短悬伸或选用刚性更好的模组;
行程匹配:水平轴行程覆盖取放点间距并留出回零和减速余量;升降轴行程覆盖取料深度、避让高度和工件高度变化;夹爪开口行程覆盖工件尺寸范围和换型尺寸;
速度与节拍:把节拍目标分摊到每个动作段,例如水平移动、升降、夹持和松开各占多少时间,再反推模组速度、加速度和夹爪开合时间,避免把节拍压力集中在某一根轴上;
夹持力与加速度:水平轴加减速时,工件在夹爪里会受到惯性力。夹持力要同时考虑工件重量、摩擦系数和运动加速度,易变形工件可通过手指形状包络来减小所需夹持力;
环境与防护:粉尘较多的场合选用带防尘带或防尘罩的模组,夹爪手指材料根据工件表面要求选择,避免划伤或沾污工件。
组合工位的控制逻辑并不复杂,但通信方式选得合适,调试会顺利很多:
统一控制平台:模组驱动器和夹爪控制器尽量选择与上位PLC或运动控制器兼容的通信方式,例如IO、脉冲、总线通信等,减少协议转换环节;
IO控制适合简单工位:夹爪只需张开、闭合两种状态时,用IO点位控制即可,接线简单、排查直观;
总线控制适合多规格换型:需要按工件切换开口位置、夹持力和速度时,用总线通信下发参数,换型时只需调用对应配方;
信号互锁:夹爪的到位信号、夹持完成信号要接入控制程序,作为模组下一步动作的条件,避免夹爪未闭合就开始移动;
安全回路:急停、门禁、限位信号统一接入,急停后模组和夹爪的状态要符合工艺要求,例如夹爪保持夹持、防止工件掉落。
机械复核:确认模组安装面平整、螺钉按要求紧固,夹爪转接板与升降轴连接牢固,手动推动各轴全程无卡滞、无干涉;
单轴调试:各轴单独回零、低速点动,确认运动方向、软限位和原点信号正确,再带上夹爪做惯量识别和参数整定;
夹爪调试:单独测试夹爪开合、夹持力和到位信号,用实际工件确认夹持状态,记录不同工件对应的参数;
示教取放点:低速状态下逐点示教取料位、放料位、避让高度和等待位,用固定测试点复核重复精度是否满足工艺要求;
低速联动:按完整循环低速运行,检查信号互锁、动作顺序和线缆拖拽状态,确认没有碰撞风险;
逐步提节拍:分阶段提高速度和加速度,观察停稳后的残余振动、工件在夹爪中的姿态和放料对位情况,在工艺允许的范围内确定运行参数;
参数存档:把各轴参数、夹爪参数、示教点位和调试记录一起保存,便于日后换型和恢复。
动作完整:连续运行若干循环,取放动作无漏抓、无掉料、无碰撞;
精度复核:在取料位和放料位用固定测试点复核重复精度和到位精度,与工艺要求对比;
节拍记录:记录实际循环时间,并分段记录各动作耗时,便于后续优化;
温升与噪声:连续运行一段时间后,检查电机、驱动器和夹爪表面温度及运行声音;
线缆状态:观察拖链运行是否顺畅,线缆有无扭转、拉扯和磨损迹象;
异常处理:模拟急停、断电、夹持失败等情况,确认程序报警和复位流程符合预期。
放料位置偏移:先查夹爪手指和转接板是否松动,再查工件在夹爪中是否有滑移,然后核对模组重复精度和示教点位是否被改动;
移动中工件晃动或掉落:多为加速度偏高或夹持力不足,可适当降低加减速度、调整夹持力,或改进手指形状;
升降轴停稳慢、末端抖动:检查悬伸是否过长、转接板刚性是否足够,再按带载状态重新整定参数;
节拍上不去:把循环时间分段统计,找出耗时较长的动作段,优先优化等待时间和动作衔接,例如在升降过程中提前发出夹爪动作指令;
夹爪信号偶发丢失:检查拖链中的通信线是否反复弯折、屏蔽层接地是否可靠,动力线与信号线是否分开走线;
换型后动作异常:核对是否调用了对应工件的配方参数,开口位置、夹持力和示教点位是否同步更新。
先拆动作、再定轴数,能用两轴完成的动作不必额外加轴;
布局时同步考虑悬伸力矩、拖链走线和作业空间;
夹爪重量、重心、开口行程和夹持力要与模组的负载、力矩、行程和速度一起核对;
控制上做好信号互锁和安全回路,换型需求多时优先考虑总线通信;
调试按单动、联动、提节拍的顺序推进,参数和点位存档备份。
如果你正在规划上下料、装配或检测分拣工位,可以把工件尺寸与重量、取放点布局、节拍目标、安装空间和控制平台等信息整理后发给威洛博。工程师会结合直线模组、电动夹爪、XYZ龙门平台、小型精密滑台和直线电机的产品范围,协助梳理组合方案和选型建议。

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询