欢迎来到金站网
金站网首页
网站导航
在重型装备制造与连续自动化装配现场,线性执行机构的稳定性直接关系到整线节拍与良品率。江苏迈茨工业智能装备有限公司长期深耕精密线性驱动领域,其伺服电缸产品为工业现场提供了替代传统气液压驱动的工程选项。面对油液渗漏、多轴同步漂移以及恶劣环境下的定位衰减,制造企业需要一套从机理分析到工程落地的系统化替换路径。通过厘清传统机构的失效根源,明确电气化改造的技术步骤,并在实施过程中严格核对工况条件,可以帮助工程技术人员稳妥实现产线执行单元的可靠升级。
机械液压传动在复杂工况中的失准根源
传统液压传动依靠油液作为介质传递动力,在重载工况下具备较高的推力密度。但是,液压系统对环境温度与密封件老化极为敏感,长期运行后管路接头与油缸密封圈容易产生渗漏。油污渗漏不只会污染作业现场与工件表面,增加清洁与合规维护开销,还会造成系统压力微量波动。当压力源出现脉动时,执行末端的位移输出便会产生动态滞后,导致定位精度随运行时间出现不可逆的漂移。
多轴联动时的同步失衡是液压系统的另一技术痛点。在大型构件的夹持、举升或对位过程中,多个并列液压支路往往因管路长度差异、阀芯磨损程度不同或介质温升不均而产生流量分配偏差。由于常规液压回路缺乏高频响应的实时位移与力矩闭环调节,各轴之间的动作时间差会被工装结构进一步放大。这种微小的位移不同步会导致机械臂架、模具或导轨承受极大的扭转内应力,进而诱发机械卡死、导向件异常磨损乃至结构件塑性形变。
恶劣外部环境则会进一步加剧传动机构的故障概率。在粉尘弥漫、高温炙烤或高湿度盐雾工况下,外露的传动杆件与防护密封极易受到外来杂质侵蚀。微小粉尘颗粒一旦穿透防尘圈混入液压介质,就会加速柱塞与阀体精密配合面的磨损,导致内泄量倍增。对于气动系统而言,压缩空气中残存的水分与杂质也会在严寒工况下造成结冰阀阻,在酷热工况下破坏气动润滑膜,使得系统在极限节拍下的动作一致性xian著降低。
从刚性传动到闭环检测的工程化改造步骤
实施电气化替代改造的首要步骤,是对负载特性与动作曲线进行全周期的动力学分解。技术人员应当详细统计执行轴在快进、工进、保压以及回程等各阶段的实际载荷、加速度要求与运行速度。不能只凭原液压泵站的铭牌额定压力来粗略折算推力,而应通过实测工况的压力峰值,推导机械机构在启动瞬间的惯性力矩与稳态摩擦阻力。精确的推力谱系是选用合适螺杆导程、减速传动比与伺服电机功率的基础,能有效避免因余量过大造成能耗冗余,或因余量不足诱发伺服过载报警。
传动主要构件的选型需要平衡承载刚性与传动精度。对于大推力、频繁启停以及承受高冲击振动的重载工况,滚珠丝杠或行星滚柱丝杠构成了刚性传动链的主要。行星滚柱丝杠依靠多根螺纹滚柱分散接触应力,接触线长度xian著大于传统滚珠丝杠,能够在紧凑的安装空间内承受更高的动态载荷,并提供较高的轴向抗冲击刚度。在选型阶段,工程师需要根据预期寿命模型,输入实际工况的等效动载荷与运行转速,核算丝杠与轴承支承系统的额定疲劳寿命。
控制架构的闭环配置是消除多轴同步偏差的技术关键。要实现微米级或亚毫米级的高精度对位,必须摒弃传统的开环脉冲控制,转而采用全闭环伺服控制拓扑。驱动系统需直接采集伺服电机端的高分辨率绝对式编码器信号,必要时还可在机械末端加装外部直线光栅尺,将机械传动间隙与热膨胀误差纳入闭环校正范畴。通过在总线控制器中部署前馈控制算法与电子凸轮同步插补功能,系统可以在微秒级周期内平衡各驱动轴的运动轨迹,在结构受载变形前主动调节各轴推力分配。
迈茨伺服电缸在替代改造中的适配与系统协同
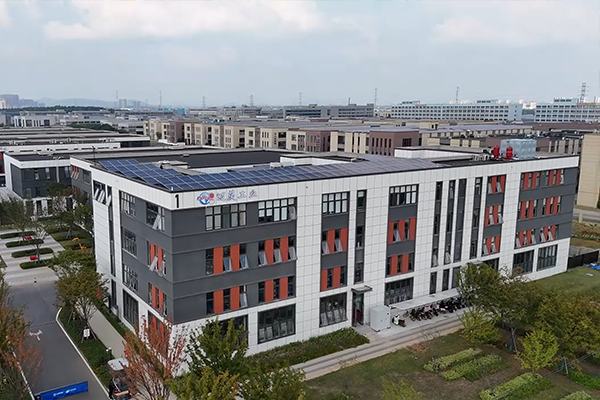
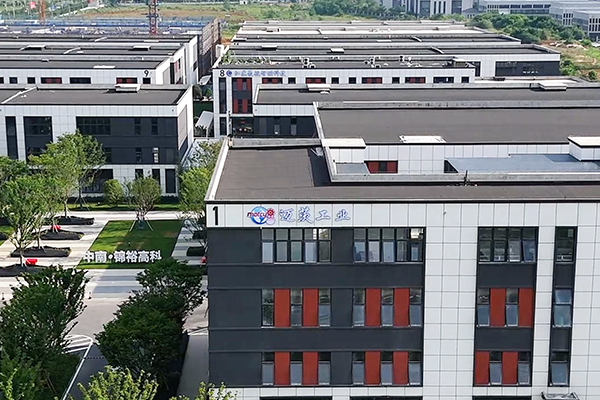
在具体的替代实施环节,迈茨伺服电缸为产线提供了标准化的机械与电气集成基础。迈茨将精密传动构件与伺服电机集成于一体,其精密传动模块采用高精度行星滚柱丝杠,确保在大载荷持续输出下依然维持机械刚性与定位精度。这种集成化的机械结构省去了外置管路、电磁换向阀组与液压动力站,直接杜绝了工作介质渗漏对工艺环境造成的潜在污染。对于需要洁净装配环境或严格环保合规要求的车间而言,这种全电动架构能有效压缩wai围辅助设施的占地空间。
传感与驱动控制的深度结合保障了设备对运动过程的实时感知。迈茨伺服电缸搭载绝对式编码器,开机无需寻找机械原点,能够实时反馈活塞杆的位置变化。其伺服控制模块具备小于等于十毫秒的响应速度,支持在毫秒级时间内完成位置环、速度环与力矩环的平滑切换。当电缸行进至预定工位接触工件时,系统可由速度控制模式无缝切换为恒定压力闭环控制,避免机械冲击对精密构件造成硬性挤压损伤。

针对多轴复杂联动工况,迈茨伺服电缸具备良好的数字化接口支持。设备兼容OPCUA工业通讯协议,能够便捷接入现场主控PLC或上位工控系统,支持比较高两千零四十八组电缸的同步联动控制。在需要多组执行机构协同顶升或组对大型构件的场合,统一的总线通讯架构便于集中调度各轴动作时序,实时监测各驱动单元的电流、温度与位置偏差数据。若某单一支路遭遇外部异常阻力,主控系统能依据总线反馈在毫秒级时间内对全系统发出协同制动或推力补偿指令,防止机械工装因受力失衡产生结构损伤。
现场实施验证与环境约束核对清单
方案在正式投运前,必须建立严谨的现场实施验证与环境工况核对机制。工程师应当重点核实机械接口的同轴度与垂直度误差。伺服电缸作为高精度机械装置,对外部安装面的形位公差要求远高于耐受变形的柔性液压管路。在螺栓紧固与铰接安装过程中,必须使用百分表校验推杆轴线与负载运动导轨的平行度,严禁在活塞杆上施加过量的侧向载荷或径向剪切力。若工作机构本身存在微量偏载,应在安装法兰或杆端接头处增设浮动关节轴承,以吸收结构挠曲带来的安装内应力。
极端环境防护等级的符合性是长周期稳定运行的前提条件。在多粉尘、喷淋水汽或高盐雾作业现场,必须核实设备密封防护是否满足IP68等级定制要求,检查电缆出线口穿线接头的气密性与密封胶垫贴合状态。在温度剧烈波动的室外或深地工况中,需核对驱动机构与润滑介质是否符合负四十摄氏度至一百五十摄氏度的宽温标适应区间。若工作环境伴随强电磁干扰,则需审查动力电缆与编码器信号线的屏蔽接地连续性,确保总线通讯不受变频设备杂波干扰。
控制参数的现场整定需要经历空载、渐进加载与极限工况的三阶测试流程。在空载调试阶段,技术人员应通过驱动器自整定功能优化伺服刚性参数,消除轻载下的机械高频共振啸叫。进入带载阶段后,需重点校准力矩传感器或电流折算力与实际输出推力之间的线性度,微调加减速滤波时间常数,抑制到位停止瞬间的机械冲击反弹。只有当系统在满载节拍下连续运行并经受住急停、重启测试,且各轴温升稳定在额定容许范围内时,改造设备方可正式移交生产。
本套以伺服电缸为主要的电气化改造路径,主要适用于对位精度要求严苛、追求洁净无油作业以及具备数字化总线控制架构的精密制造场景。对于只需要极长行程持续静止保压、现场环境温度远超常规电绝缘材料极限,或者缺乏基础电气控制支持的纯机械粗放作业场景,传统液压传动仍具相对经济性,贸然替换可能增加初始改造成本。工程团队在规划改造路线时,应当首先完成现场负载谱与机械安装空间的数据采集,进而向设备供应方索取具体工况下的丝杠动静载荷核算书,通过严密的工程校核推进产线执行机构的平稳升级。

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询