欢迎来到金站网
金站网首页
网站导航
汽车电子相关的装配和检测工位,常见的动作可以归纳为三类:把零件推压到位,把工件移到准确的位置,把工件可靠地夹起来。连接器插装、电子件压合、在线检测上下料等工位,基本都是这三类动作的组合。本文按动作拆分,介绍深圳威洛博机器人有限公司(威洛博)现有系列的配置方向。文中不涉及具体客户案例,参数以型号详页为准。
推压:需要一定推力,行程较短,有时要求在推压过程中保持稳定;
定位移载:把工件或治具移到准确位置,要求重复定位稳定;
夹取:抓取形状各异的零件,夹持力要可控,有的需要定心。
推压、顶升这类有限行程的直线执行动作,可以看 VGTY 内嵌式电动缸模组。VGTY 用丝杆推拉,概览参数为:VGTY4 为 500 mm / 25 kg,VGTY5 为 600 mm / 30 kg,VGTY8 为 800 mm / 50 kg,VGTY12 为 800 mm / 110 kg。精度等级可选 P / C,导程常见 L02 / L06 / L12,可以选带刹车。
推压工艺需要的推力、保压方式和速度,要按工艺参数和电机、导程一起核算。
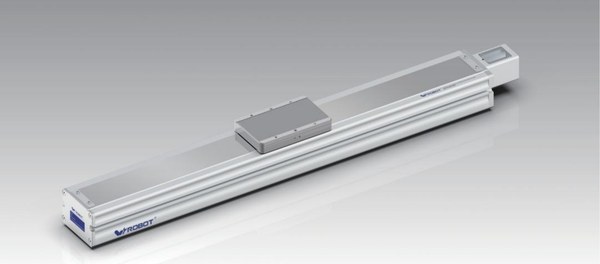 威洛博 VC8 丝杆模组,适合通用精密直线移载
VC 丝杆模组:通用精密移载,概览从 VC6(800 mm / 30 kg)到 VC12(1200 mm / 84 kg),更大规格看 VC14 / 17 / 22 详页;
VETH 大规格丝杆模组:负载较大时选用,概览载重约 70–150 kg,C7 级约 ±0.01 mm、C5 级约 ±0.006 mm。
治具较重、需要承受工艺反力的工位,优先考虑刚性更好的丝杆模组。
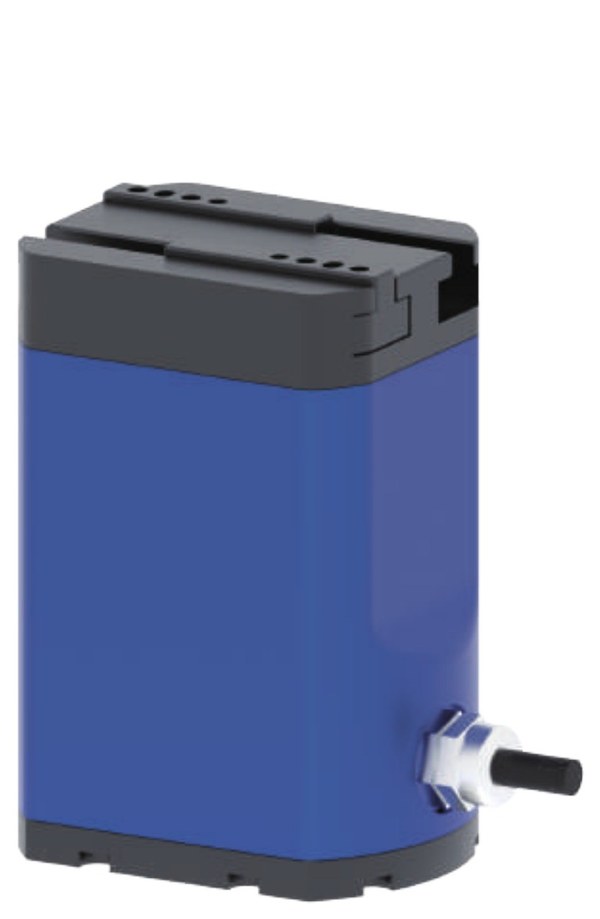 威洛博 EPG2-50-150 工业型平动电爪,力控可调、参数可调
EPG2 工业型两指平动电爪:力控可调、指尖可换,行程有 26 mm、50 mm 等档位,夹持力从约 15 N 到 150 N;适合有平行面的零件;
EPG3 三指电爪:EPG3-10-50 单指行程约 10 mm、夹持力约 50 N、负载约 0.8 kg,适合圆柱类零件定心夹取。
两者通讯均为 Modbus RTU(RS485)加 I/O。
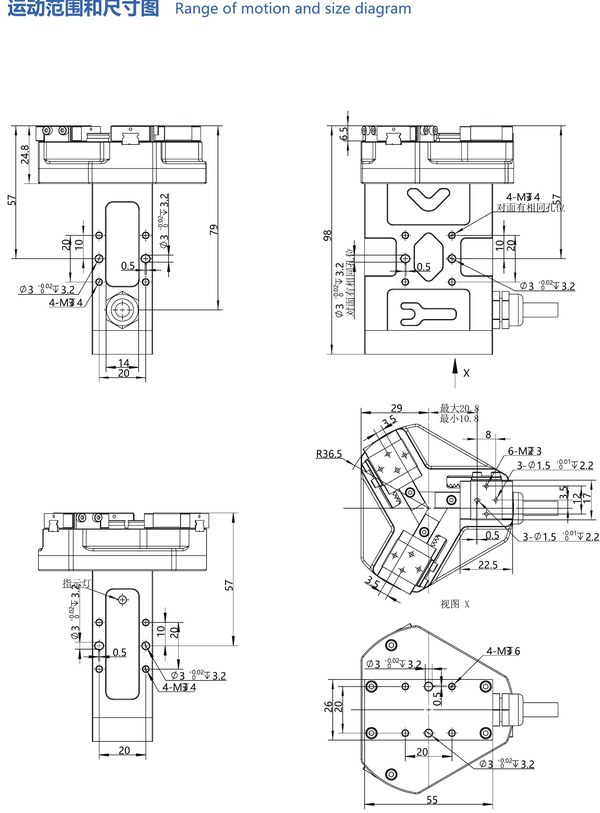 EPG3-10-50 三指定心电爪外形尺寸,适合圆柱类零件,设计夹具前先核对安装尺寸
思路 A:VC 做移载,VGTY 做推压,适合压合、插装类工位;
思路 B:VC 或 VETH 做移载,末端配 EPG2,适合检测工位上下料;
思路 C:圆柱类零件用 EPG3 定心夹取,再由丝杆模组移到装配位置。
以上是方向示例,具体方案要按推力、负载和节拍逐项核算。
汽车电子零件的型号多、批次切换频繁,设备往往要兼容多种零件。选型时可以提前考虑几点:
移载轴行程留余量:不同零件的取放位置不同,行程适当放大,换型时只改程序参数;
电爪选可通讯改参的型号:EPG2、EPG3 支持 Modbus RTU,可以按零件设定不同的夹持力和位置,换型时调用对应配方;
推压参数可编程:电动缸的推压位置和速度由伺服控制,换型时修改参数即可,不必像气缸那样调整机械限位;
指尖和治具快换:机械部分尽量做成快换结构,缩短换型时间。
这样,大部分换型工作可以在程序里完成,减少停线时间。
汽车电子类工位通常对过程追溯也有要求,推压位置、夹持状态等数据如果需要记录,选型时优先考虑支持通讯读取状态的电爪和驱动器,便于和上位系统对接。
推压工位按推力核算:电动缸的推力和导程、电机相关,不能只看载重。
垂直推压考虑刹车:断电后防止下滑。
夹持力要适当:电子件和塑料件要避免夹伤,从小力开始调试。
通讯统一规划:多个电爪和模组驱动器的通讯方式相关统一。
工艺反力要考虑:推压时的反力会传到移载轴上,影响刚性和精度。
询盘时请提供:
推压力、推压行程和保压要求;
移载行程、负载、精度和节拍;
零件形状、尺寸、质量和材质;
安装姿态和空间限制;
控制系统和通讯方式。
威洛博的口号是"让智能制造更简单"。咨询热线 4000-113-588。

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询