欢迎来到金站网
金站网首页
网站导航
多工位取放时经常遇到一个问题:来料托盘上工件的间距是一种,放到治具、载具或包装上的间距是另一种。逐个取放效率太低,用多个夹爪一次取多个,又要解决"取的时候间距小、放的时候间距大"的问题。深圳威洛博机器人有限公司(威洛博)的 VBJ 变距模组,就是用来解决多工位变间距的。本文讲解 VBJ 的原理、规格和选型时必须确认的几个参数。
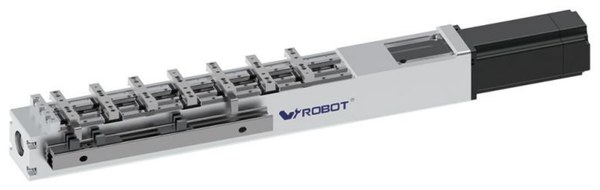 威洛博 VBJ 变距模组,多滑座间距可调,用于多工位变间距取放
VBJ 是变距模组(Variable distance),一根模组上有多个滑座,滑座之间的间距可以调整。每个滑座上可以装一个夹爪或吸嘴,取料时滑座间距收拢,对应来料间距;移动到放料位置后,滑座间距张开,对应放料间距。
手册给出的典型场景是多列取放、变间距移栽、包装和电子多工位。
| 型号 | 模组宽度 | 重复定位精度(概览) |
|---|---|---|
| VBJ6 | 60 mm | ±0.02 mm |
| VBJ8 | 80 mm | ±0.02 mm |
| VBJ12 | 120 mm | ±0.02 mm |
| VBJ14 | 140 mm | ±0.02 mm |
| VBJ17 | 170 mm | ±0.02 mm |
| VBJ22 | 以型号详页为准 | 以型号详页为准 |
手册中 VBJ17 有较完整的参数页(OCR),可以作为理解 VBJ 选型的参考:
宽度:170 mm;
变距范围:较小约 26 mm 起,可按客户需求定制;
滑座数量:可选;
线轨:约 9–15 mm;
传动方式:凸轮轴或滚珠丝杆,丝杆传动时滑座数量有限制;
单工位负载:小于 50 kg;
重复定位:±0.02 mm;
定位精度:±0.1 mm;
间距精度:±0.1 mm;
驱动:200 / 400 / 750 W 伺服,可以配减速机;
较大使用频率:约 100 cpm(次 / 分钟)。
其他规格的参数,以对应型号详页为准。
一次取放几个工件,就需要几个滑座。滑座数量会影响传动方式的选择:丝杆传动的滑座数有限制,滑座多时一般考虑凸轮轴传动。
较小间距对应来料(或较密的一侧),较大间距对应放料(或较疏的一侧)。VBJ17 的较小间距约 26 mm 起。非标准间距需要商务和技术确认。
每个滑座上的夹爪加工件的重量。VBJ17 的单工位负载小于 50 kg,其他规格以详页为准。
VBJ17 较大使用频率约 100 cpm。如果节拍要求接近或超过这个值,要和厂家确认。
重复定位和间距精度不是一回事:VBJ17 重复定位 ±0.02 mm,但定位精度和间距精度都是 ±0.1 mm。如果放料对间距要求严,要按 ±0.1 mm 评估。
装在搬运轴上时,要算总重:VBJ 本体加多个夹爪的重量,要计入下层搬运轴的负载。
多数详页为图版:VBJ 的很多参数在手册里是图片,报价前请索取规格书。
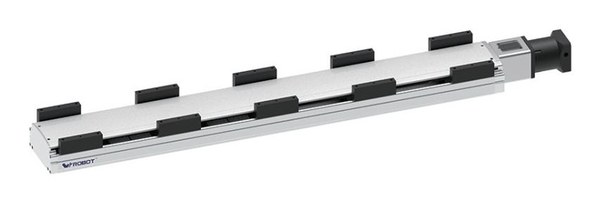 威洛博 VBJ17 变距模组,规格更大;变距模组可搭载于长行程搬运轴,实现搬运加变距取放
VBJ 常见的用法是装在搬运轴的末端:搬运轴负责长距离移动(比如 VETB 同步带模组),VBJ 负责变距,每个滑座上装夹爪或吸嘴。具体方案要按工件、间距和节拍核算。
此外,变距动作本身也需要时间。如果搬运轴移动过程中可以同时完成变距,节拍会更短;如果必须到位后再变距,就要把变距时间计入节拍。这一点要和控制方案一起确认。
先确定滑座数、较小 / 较大间距、单工位负载,再选规格和传动方式;
间距精度按 ±0.1 mm 评估,不要按重复定位 ±0.02 mm 理解;
非标准间距和参数存疑处,以厂家确认为准。
询盘时请提供:
工位数量(滑座数);
取料间距、放料间距,是否需要多档间距切换;
单个工位的负载(夹爪加工件);
节拍或使用频率;
安装方式和搬运轴情况。
威洛博的口号是"让智能制造更简单"。VBJ 各型号详页请见 ,咨询热线 4000-113-588。

 搜 索
 汽摩及配件
 礼品工艺
 运动、休闲
 土特产

 访问官网

 我要咨询