商机详情 -
厦门ABB4600机器人维护保养
机器人型号:4600配合康耐视3D视觉对小车内的产品进行有序抓取放置到输送线上。工作原理视觉识别:康耐视3D视觉系统首先对小车内的印钞产品进行扫描,获取产品的三维图像数据。然后通过图像处理算法,对图像进行分析和处理,识别出产品的位置、形状、姿态等信息,并将这些信息传输给机器人控制器。路径规划:机器人控制器根据视觉系统提供的产品信息,结合机器人的当前位置和姿态,规划出便捷的抓取路径和动作序列。在规划路径时,会考虑机器人的运动学和动力学约束,以及避免与周围环境和设备发生碰撞等因素。抓取操作:机器人按照规划好的路径和动作序列,运动到产品上方,通过末端执行器(如夹具)对产品进行抓取。在抓取过程中,机器人会根据视觉系统实时反馈的产品位置信息,对抓取动作进行微调,确保抓取的准确性和稳定性。放置输送:机器人抓取产品后,按照预设的路径将产品放置到输送线上。输送线将产品输送到下一个生产环节,完成整个拆垛和输送过程。清理机械臂的散热通道,避免因散热不良导致设备过热,浙江展杭疏通维护,保障设备良好散热。厦门ABB4600机器人维护保养
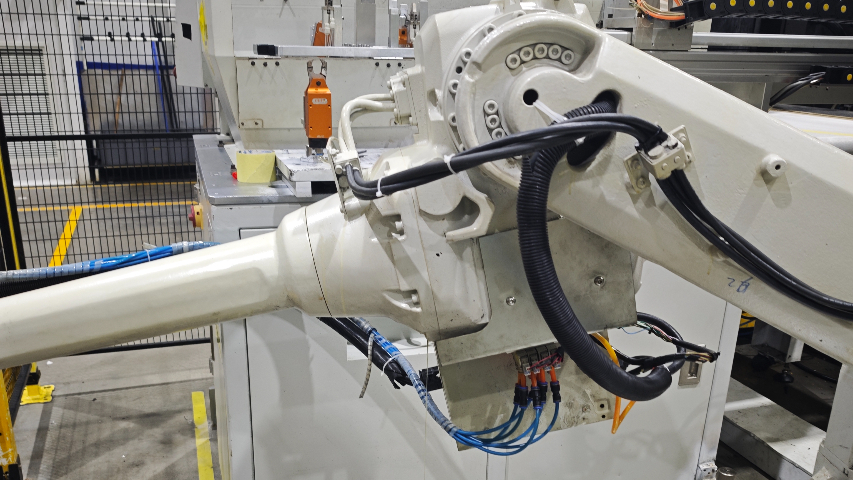
光伏组件的电池片串焊生产线上,工业机器人以微米级精度完成电池片焊接,设备的稳定性直接关系到光伏组件的发电效率和使用寿命。由于光伏行业生产节奏快,设备一旦停机损失巨大。智小杭推出 “极速修复” 售后服务,承诺接到故障报修后,1 小时内提供远程技术指导,若无法解决,工程师 8 小时内到达现场维修。在某光伏企业的生产过程中,串焊机器人的焊接头出现异常,导致焊接不良率大幅上升。智小杭工程师通过远程指导初步判断故障原因后,迅速携带备用焊接头赶赴现场, 用 2 小时就完成了焊接头的更换和调试,使生产线恢复正常。同时,为企业提供设备升级服务,根据光伏技术发展,对机器人焊接工艺、视觉识别系统进行优化,如引入新型的激光焊接技术,提高焊接效率和质量,助力企业提升产品竞争力,降低生产成本。三明ABB2600机器人保养检查机械臂的伺服驱动器,避免因性能下降影响运行,浙江展杭检测维修,恢复驱动器正常性能。
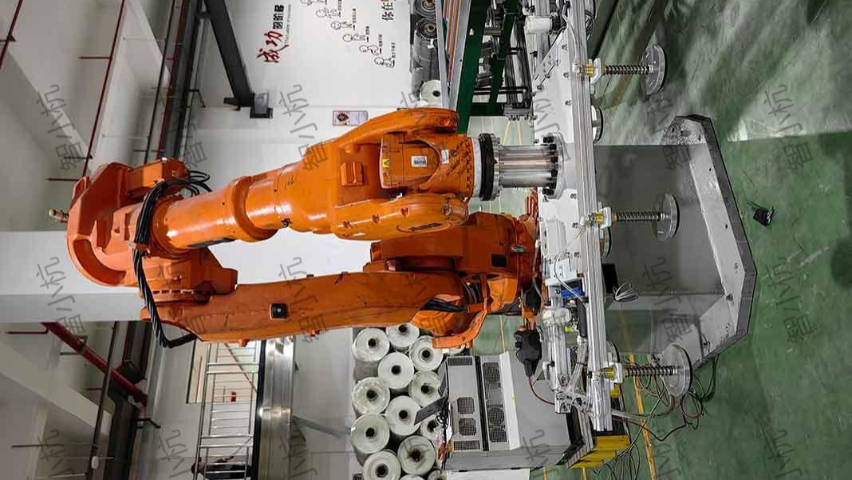
卫浴陶瓷的釉面喷涂工序,工业机器人 精确控制釉料喷涂厚度与均匀度,直接影响产品的外观质量和市场竞争力。考虑到陶瓷生产环境潮湿,设备易出现电气元件受潮、喷涂管路堵塞等问题。智小杭售后团队提供多方位维护服务,定期对设备电气系统进行防潮处理,清理喷涂管路,更换老化密封件。例如,某卫浴企业的釉面喷涂机器人因管路堵塞,导致釉面出现流挂、斑点等缺陷。智小杭工程师到达现场后,采用高压清洗设备对管路进行彻底清洗,并对喷头进行疏通和校准,同时对电气控制柜进行除湿处理,更换了受潮的继电器等元件,使设备恢复正常运行。还建立设备健康档案,记录每次维护情况,通过数据分析提前预判设备故障,为企业制定个性化维护方案,保障卫浴陶瓷产品喷涂质量稳定,提高生产效率,帮助企业在市场竞争中脱颖而出。
浙江展杭自动化科技采用的ABBTrueVision视觉系统包含2D/3D双模式识别功能。在汽车制造领域,我们的3D视觉解决方案采用高精度激光扫描技术(精度达),通过特征点云匹配算法,引导IRB1600机器人完成差速器总成装配。系统可自动补偿齿轮轴热变形误差,实现±,使装配不良率降低至。针对食品分拣场景,我们集成了PickMaster智能抓取系统:1)采用500万像素高速工业相机,支持RGB+近红外多光谱识别;2)基于深度学习算法,可识别12种常见物料特征(包括颜色、形状、纹理等);3)动态路径规划技术使IRB360并联机器人实现200件/分钟的分拣速度,较传统机械分拣效率提升3倍。典型案例显示,在坚果分选项目中,系统可准确识别,误抓率低于。该视觉系统已通过ISO13849安全认证,支持与MES系统数据对接,可生成完整的质量追溯报告。根据不同行业需求,我们提供定制化的光源方案(环形光、背光、同轴光等)和光学滤片配置,确保在复杂工况下的稳定识别。 发那科机器人电缆更换,杜绝信号干扰问题,有问题找浙江展杭,延长设备使用寿命。
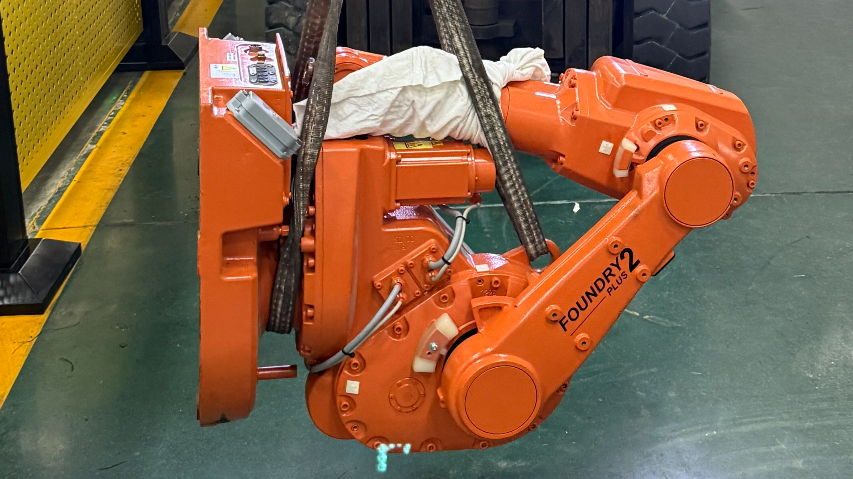
电子元器件上下料生产线中,小型精密取放机器人以较高的速度和精度作业,其真空吸盘和微型传动机构易出现老化和损耗。某企业的取放机器人运行 18 个月后,出现吸盘吸力不足、取件位置偏移的问题,导致生产效率下降。智小航维护人员使用压力检测仪对真空系统进行多方面检测,发现吸盘密封圈老化、真空泵膜片破损。团队更换耐磨损的全氟橡胶密封圈和高性能真空泵,对微型传动机构进行清洁和润滑。同时,利用视觉校准系统重新标定机器人坐标系,确保取放精度。经过维护,机器人使用寿命从 3 年延长至 5 年,生产效率恢复并提升 15%。及时更换磨损部件可预防突发故障,避免产线意外停工造成的经济损失。南京ABB机器人维修
维护机械臂的控制系统,可防止程序运行异常,浙江展杭专业调试,保障系统稳定可靠。厦门ABB4600机器人维护保养
工艺品打磨生产线,机器人需对各类材质的工艺品进行精细打磨,对设备的灵活性和精度要求较高。某工艺品厂的打磨机器人运行 2 年后,出现打磨表面粗糙、动作不流畅的问题。智小航维护团队对机器人的末端执行器进行更换和调试,采用高精度力控传感器实现打磨力度的 精确控制。对机械臂的传动系统进行优化,减少传动间隙,提高运动精度。使用专业的抛光材料和工艺,提升打磨效果。经过维护,机器人使用寿命从 4 年延长至 6 年,工艺品成品率提高 45%。厦门ABB4600机器人维护保养