商机详情 -
湖北自动化机器人
浙江勃展其产品矩阵涵盖:BRH双竖轴桁架机器人:专为7-28秒周期的中小型机械零部件加工设计,重复定位精度达±0.02mm,负载范围5-50kg,可无缝对接数控车床、加工中心。BRDO系列一体机:采用模块化设计,支持双机组合,实现多工序同步作业,在某汽配企业案例中,单线产能提升200%,人力成本降低65%。智能物流系统:集成桁架机器人与AGV小车、立体仓库,构建“黑灯工厂”雏形,某轴承企业应用后,库存周转率提升40%,订单交付周期缩短至72小时。勃展六轴机器人实现产品不良率降至0.5%,交付即可投产。湖北自动化机器人
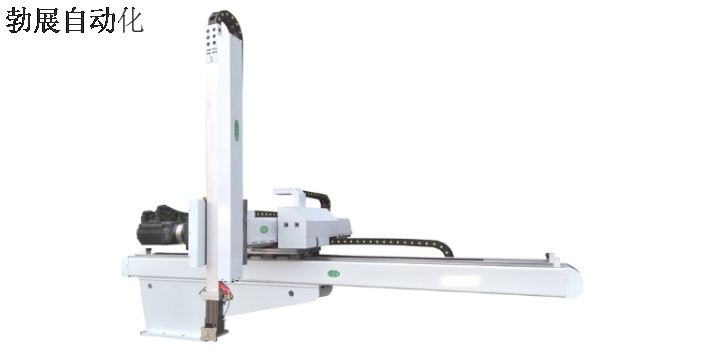
浙江勃展工业自动化设备有限公司深耕工业自动化领域13年,其上下料机器人凭借出色的技术实力和丰富的行业经验,已成为众多制造企业实现智能化升级的关键装备。在技术层面,该上下料机器人具备铝合金轻量化设计,单轴负载50kg至2吨,确保了设备在高速运行中的稳定运行与精确度。在效率方面,上下料机器人实现汽车焊接装配替代2人,4小时通电投产,明显提升了产线整体产能。质量保障方面,上下料机器人拥有3000多个成功交付案例,35项技术证书,确保设备长期稳定运行。从成本控制角度,上下料机器人投资回报周期10至14个月,年节约返工成本超百万元,帮助企业实现降本增效。在应用场景上,上下料机器人电子产品精密元件转运,保障产线连续生产,展现出强大的环境适应能力。支持体系方面,浙江勃展工业自动化设备有限公司标准化交付流程,定制化整体解决方案,全程保障客户生产无忧。如果您正在寻找出色的自动化装备,浙江勃展工业自动化设备有限公司的上下料机器人将是您不可错过的选择。上海六轴机器人报价浙江勃展工业自动化的机器人重复误差控制在0.02mm,多机共享轨道设计。
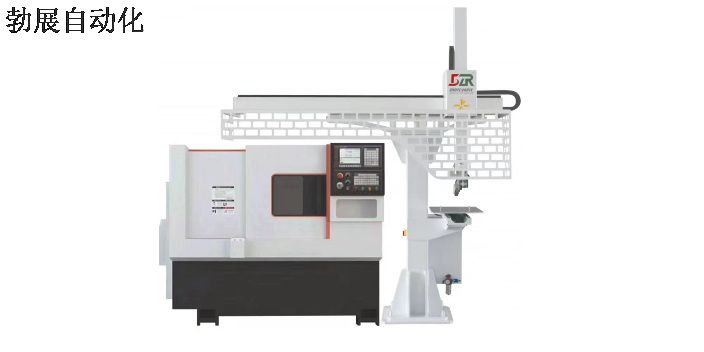
在工业自动化转型升级的浪潮中,浙江勃展自动化推出的桁架机器人以出色的性能和可靠的品质,为汽摩配、新能源、建材等行业提供了高效稳定的自动化解决方案。在技术层面,该桁架机器人具备动态响应速度0.3秒每轴,视觉找正补偿±5mm,确保了设备在高速运行中的稳定运行与精确度。在效率方面,桁架机器人实现产线产能提升220%,设备利用率提升至92%,明显提升了产线整体产能。质量保障方面,桁架机器人经过200多条产线实地验证,客户复购率高,确保设备长期稳定运行。从成本控制角度,桁架机器人自动润滑免维护,长期使用成本低,帮助企业实现降本增效。在应用场景上,桁架机器人机械加工精确搬运,电子产品精密元件转运,展现出强大的环境适应能力。支持体系方面,浙江勃展自动化一对一技术咨询,定制化整体解决方案,全程保障客户生产无忧。凭借出色的产品性能和全程支持,浙江勃展自动化已成为工业自动化领域的示范企业。
在格力电器珠海基地,数控机器人与MES系统对接,通过OPC UA协议获取生产订单信息,自动调用不同夹具完成空调压缩机壳体加工。该系统实现200种产品混线生产,换型时间从2小时缩短至8分钟。非标机器人设计遵循"场景驱动-模块化-快速迭代"原则。以船舶分段焊接为例,中船重工702所采用拓扑优化技术,将传统7轴焊接机器人简化为5轴结构,通过变位机协同运动实现30米长分段的全位置焊接。柔性夹具技术:上海新时达开发的自适应夹具,通过气动肌肉实现0-500N可调夹持力,适应0.5-10kg工件离线编程仿真:RobotMaster软件支持多机器人协同仿真,在徐工集团挖机动臂焊接项目中,将现场调试时间减少70%复合传感技术:大族激光研发的焊接过程监控系统,集成红外测温、等离子光谱分析,将气孔缺陷率控制在0.3%以下选择勃展机器人提升产品质量稳定性,与MES系统智能对接。
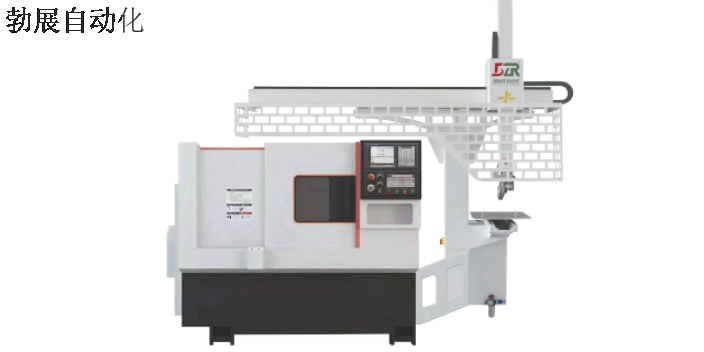
现代智能工厂采用"控制-边缘计算-设备终端"三级架构:控制层:西门子MindSphere平台实现订单分解与产能调度边缘计算层:研华UNO-2484G网关处理实时数据,延迟<5ms设备终端层:PROFINET总线支持100台机器人同步通信。在比亚迪新能源汽车工厂,通过西门子NX MCD构建机器人数字孪生体,在虚拟环境中完成1:1仿真调试,使现场部署时间缩短60%,碰撞事故率降低90%。ABB Ability™ EDCS系统对200台机器人进行能耗监测,通过动态调整伺服参数使单位产能能耗降低18%。在富士康郑州园区,该技术年节约电费超2000万元。截至2025年,中国已实现:谐波减速器:绿的谐波市占率达35%,精度达到DIN 5级伺服电机:汇川技术IS620N系列实现20000rpm最高转速控制系统:华中数控HNC-818B支持EtherCAT总线周期125μs勃展机床机器人适用于建材行业高效搬运,内置自诊断模块,产线产能提升220%。四川全自动机器人直销
勃展自动化机器人设备利用率提升至92%,多机联动协同作业。湖北自动化机器人
桁架机器人常见问题处理方法如下:先故障后调试对于调试和故障并存的电气设备,应先排除故障,再进行调试,调试必须在电气线路正常的前提下进行。先外后内应先检查设备有无明显裂痕、缺损,了解其维修史、使用年限等,然后再对机内进行检查。拆前应排除周边的故障因素,确定为机内故障后才能拆卸,否则,盲目拆卸,可能将设备越修越坏。先机械后电气只有在确定机械零件无故障后,再进行电气方面的检查。检查电路故障时,应利用检测仪器寻找故障部位,确认无接触不良故障后,再有针对性地查看线路与机械的运作关系,以免误判。先**后内部先不要急于更换损坏的桁架机器人电气部件,在确认**设备电路正常时,再考虑更换损坏的电气部件。先直流后交流检修时,必须先检查直流回路静态工作点,再检查交流回路动态工作点。 湖北自动化机器人