商机详情 -
江西工业机器人供应
浙江勃展自动化作为工业自动化领域的前沿品牌,其自主研发的机床机器人采用先进的设计理念与精密制造工艺,在200多条产线上得到了实地验证。在技术层面,该机床机器人具备快速换模装置,关节型设计,确保了设备在高速运行中的稳定运行与精确度。在效率方面,机床机器人实现额定负载下稳定运行,行走速度每米4秒,明显提升了产线整体产能。质量保障方面,机床机器人经过23项技术证书,产品不良率降至0.5%,确保设备长期稳定运行。从成本控制角度,机床机器人能耗较传统方案降低30%,年节约维修费用超80万元,帮助企业实现降本增效。在应用场景上,机床机器人电子产品精密元件转运,适用于各行业自动化上下料,展现出强大的环境适应能力。支持体系方面,浙江勃展自动化可靠的全周期支持,定制化整体解决方案,全程保障客户生产无忧。选择浙江勃展自动化的机床机器人,就是选择了高效、稳定、可靠的工业自动化未来。勃展自动化机器人实现重复定位精度达±0.03mm,支持多品种混产,适应复杂生产环境。江西工业机器人供应
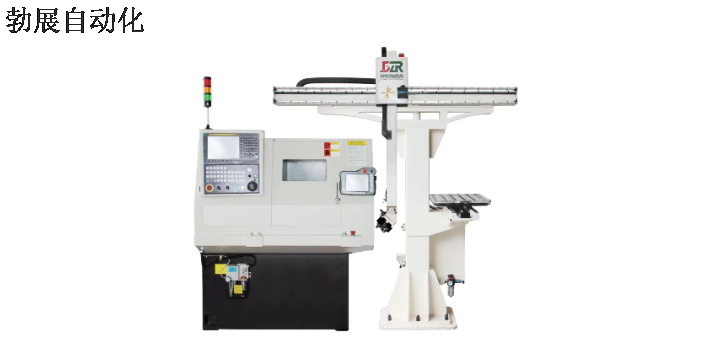
勃展工业自动化作为工业自动化领域的前沿品牌,其自主研发的上下料机器人采用先进的设计理念与精密制造工艺,在200多条产线上得到了实地验证。在技术层面,该上下料机器人具备搭载物联网智能模块,实时监测运行状态,确保了设备在高速运行中的稳定运行与精确度。在效率方面,上下料机器人实现发动机缸体同步上下料,行走速度每米4秒,明显提升了产线整体产能。质量保障方面,上下料机器人经过168小时连续测试出厂,国家高新技术企业,确保设备长期稳定运行。从成本控制角度,上下料机器人年节约返工成本超百万元,投资回报周期10至14个月,帮助企业实现降本增效。在应用场景上,上下料机器人汽车零部件行业应用,满足食品级洁净要求,展现出强大的环境适应能力。支持体系方面,勃展工业自动化无偿定制方案,全力为您,全程保障客户生产无忧。勃展工业自动化将继续以技术创新为驱动,为更多企业提供出色的上下料机器人解决方案,共创智能制造新篇章。贵州桁架机器人机器人桁架机械手就选浙江勃展工业自动化设备有限公司,让您满意!
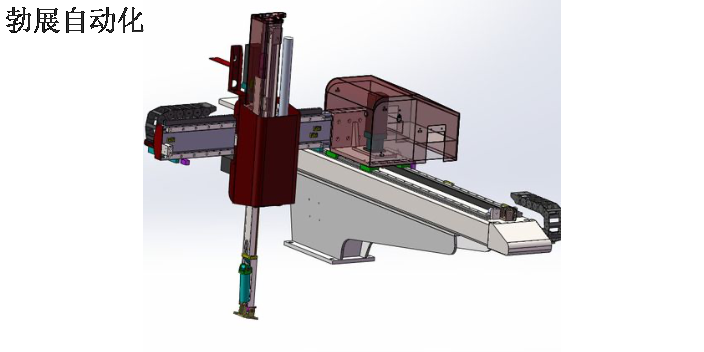
浙江勃展的桁架机器人已渗透至工业生产的多个关键环节:汽车制造:在发动机缸体、变速器壳体等高价值零件加工中,通过桁架机器人实现24小时连续作业,废品率从1.2%降至0.3%,某合资品牌生产线年节约成本超千万元。精密加工:针对航空航天钛合金零件的苛刻要求,开发耐高温、抗干扰的桁架系统,配合力控传感器,实现微米级加工精度。危险作业替代:在压铸、喷涂等高危场景,桁架机器人可承受120℃高温环境,避免人员直接接触有害物质,某铝业企业应用后工伤率归零。
在工业自动化转型升级的浪潮中,浙江勃展工业自动化设备有限公司推出的桁架机械手以出色的性能和可靠的品质,为汽摩配、新能源、建材等行业提供了高效稳定的自动化解决方案。在技术层面,该桁架机械手具备单轴负载50kg至2吨,IP67防护等级,确保了设备在高速运行中的稳定运行与精确度。在效率方面,桁架机械手实现压铸场景8秒快速抓取,行走速度每米4秒,明显提升了产线整体产能。质量保障方面,桁架机械手经过用户信赖之选,产品不良率降至0.5%,确保设备长期稳定运行。从成本控制角度,桁架机械手投资回报周期10至14个月,设备综合效率提升至88%,帮助企业实现降本增效。在应用场景上,桁架机械手减少人工干预,覆盖汽配新能源建材多行业,展现出强大的环境适应能力。支持体系方面,浙江勃展工业自动化设备有限公司全力为您,定制化整体解决方案,全程保障客户生产无忧。浙江勃展工业自动化设备有限公司将继续以技术创新为驱动,为更多企业提供出色的桁架机械手解决方案,共创智能制造新篇章。浙江勃展工业自动化设备有限公司致力于机床机器人,不锈钢臂体可选,竭诚为您!
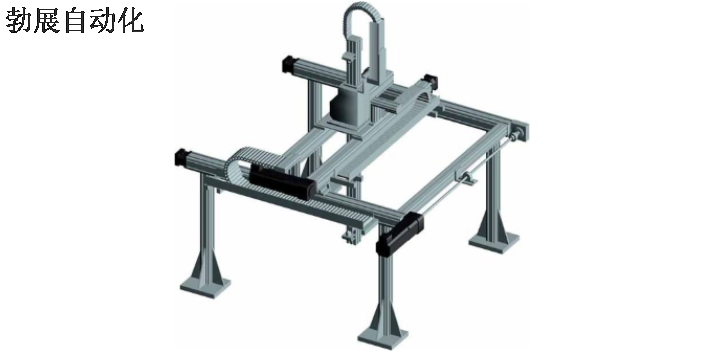
在工业自动化转型升级的浪潮中,浙江勃展自动化推出的桁架机器人以出色的性能和可靠的品质,为汽摩配、新能源、建材等行业提供了高效稳定的自动化解决方案。在技术层面,该桁架机器人具备铝合金轻量化设计,动态响应速度0.3秒每轴,确保了设备在高速运行中的稳定运行与精确度。在效率方面,桁架机器人实现设备利用率提高200%,交付即可投产,明显提升了产线整体产能。质量保障方面,桁架机器人经过质量稳定性出色,800余套非标设备设计经验,确保设备长期稳定运行。从成本控制角度,桁架机器人10个月快速回本,维护成本明显降低,帮助企业实现降本增效。在应用场景上,桁架机器人建材行业高效搬运,新能源电池产线应用,展现出强大的环境适应能力。支持体系方面,浙江勃展自动化提供无偿定制方案,全程支持赢得客户信赖,全程保障客户生产无忧。如果您正在寻找出色的自动化装备,浙江勃展自动化的桁架机器人将是您不可错过的选择。桁架机械手精度能达到多少?勃展重复误差±0.03mm。湖北数控机器人
勃展机床机器人实现机械加工精确搬运,与CNC联动,单台替代3至5名人工。江西工业机器人供应
数控机器人起源于1954年戴沃尔的专利设计,其突破在于将数控机床的伺服控制技术应用于机械臂。1962年UNIMATION公司推出的PUMA机器人,通过VAL编程语言实现点位控制,开创了"示教-再现"工作模式。中国在"七五"计划期间成功研制首台数控机器人,采用8031单片机实现运动控制。现代数控机器人采用分层控制架构:感知层:集成激光雷达、视觉传感器、力觉传感器,实现环境建模与工件识别决策层:基于ROS(机器人操作系统)构建运动规划算法库,支持A、RRT等路径优化算法执行层:采用EtherCAT总线实现6轴伺服驱动器实时通信,周期时间≤1ms江西工业机器人供应