商机详情 -
浙江高精度桁架机械手企业
桁架式机器人是一种集自动操控、可反复编程、多功能、高自由度于一身的操作设备,其运动自由度间呈现出空间直角坐标关系,展现出广泛的应用潜力。其特点涵盖以下几个方面:首先,它能够在极端或恶劣环境中持续稳定工作,展现出强大的环境适应能力;其次,运行时展现出较高的可靠性、速度与精确性,确保任务执行的高效。该机器人具备高度的灵活性,能够根据用户的不同需求,通过更换配套的操作工具,实现多样化的功能扩展。上述三大优势,正是市场上广泛应用的桁架式机器人所共有的特性。接下来,让我们一同深入探索桁架式机器人的三大组件的构造:手部设计通常采用精密的丝杆螺母机构,以实现精细的抓取与操作;腕部则巧妙利用步进电机驱动涡轮杆,提供灵活的角度调节与转向能力;而臂部,则是依靠高效的滚珠丝杆传动系统,确保了机械臂在复杂空间中的平稳、快速移动。这三个关键部件的精密配合,共同构成了桁架式机器人强大的作业能力。 勃展桁架机械手凭借高效稳定的表现。浙江高精度桁架机械手企业
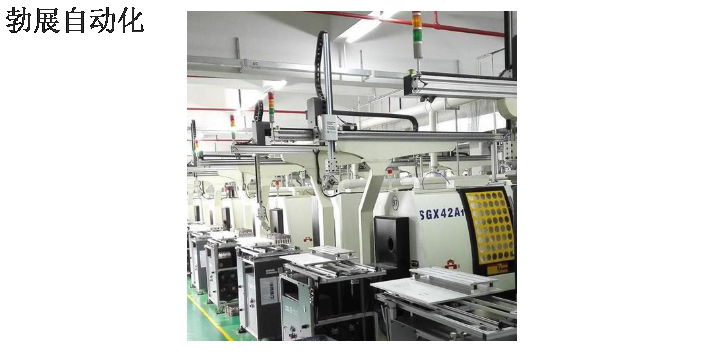
机床上下料案例焊接机器人案例发那科R-0iB弧焊机器人机器人码垛机器人码垛系统是智能高效的码垛机器,因其灵巧轻便的机械机构及灵活的作业动作发那科M-10iA/12弧焊机器人机器人码垛机器人码垛系统是智能高效的码垛机器,因其灵巧轻便的机械机构及灵活的作业动作全自动码垛机码垛机主要是把包装后产品(箱袋桶),通过一连续的机械动作,按一定的排列顺序堆全自动码垛机码垛机主要是把包装后产品(箱袋桶),通过一连续的机械动作,按一定的排列顺机器人配件、整机销售机器人。桁架机械手出厂价桁架机械手就选浙江勃展工业自动化,年替代工时5000小时,投资回报周期10至14个月。
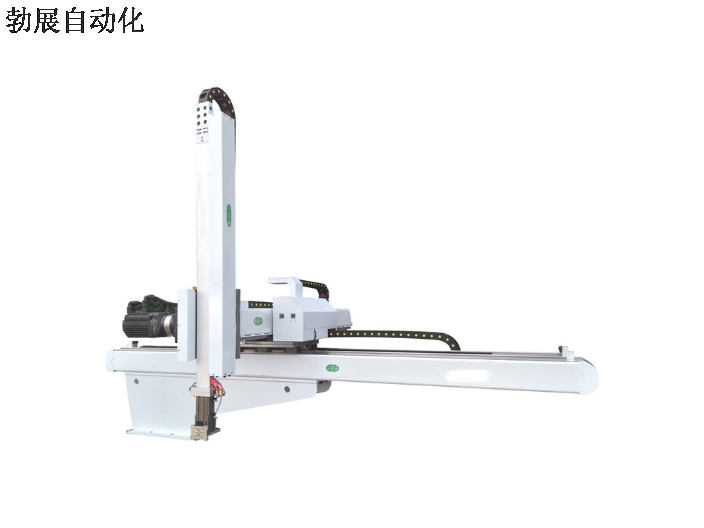
桁架机械手具备任意角度工作的优点也就是常说的自由度,自由度也就**机械手能够在一定范围内任意角度动作,此项优点也变成了桁架机械手可以满足较为精细化的商品的生产制造需求,也更是由于多自由度工作的优点让桁架机械手能够在许多高精密零部件生产厂家的车间中得到运用。 桁架机械的控制体系: 因为每一车间针对产品生产加工的工艺流程和操作方法是不一样的,因而桁架机械手在设计时就考虑到不一样场所的运用难题,因而桁架机械手是能够根据中后期的反复程序编写及其程序编写改变等方法,让机械手依照变更后的程序代码开展抓举和搬动的,自动控制保持全部的运作均按程序执行。
桁架机械手,作为现代工业自动化的重要工具,其用途广且深远。在制造业的各个领域,从精密加工到重型装配,桁架机械手都展现出了其独特的优势。首先,桁架机械手在生产线上的物料搬运方面发挥着不可替代的作用。它能够准确、快速地完成工件在不同工位之间的转移,极大地提高了生产线的流畅性和效率。无论是轻质的电子元器件,还是沉重的机械部件,桁架机械手都能以稳定的性能和精确的控制完成搬运任务,降低了人工操作的难度和风险。其次,桁架机械手在自动化生产线上扮演着重要角色。通过与数控机床、加工中心等设备的无缝对接,桁架机械手能够实现工件的自动上下料、加工过程中的翻转、移位等操作,从而构建起一条完整的自动化生产线。这种自动化生产方式不*提高了生产效率,还保证了产品质量的稳定性和一致性,降低了废品率和生产成本。此外,桁架机械手还应用于特殊环境和高精度要求的场合。例如,在无尘车间、高温环境或需要避免人员直接接触有害物质的场景中,桁架机械手能够代替人工完成危险或繁琐的操作任务,保障了生产人员的安全和健康。同时,其高精度的控制系统和先进的定位技术,使得桁架机械手在精密加工和装配领域也具有广阔的应用前景。 浙江勃展工业自动化的桁架机械手实现4小时极速到场响应,终身技术支持保障。
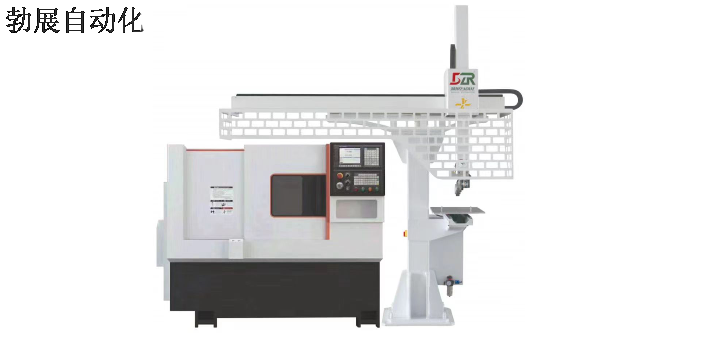
桁架机器人,又称:桁架机械手,在工厂自动化中大部分应用自动上下料、自动堆垛等方面工作;滚轮导轨和齿轮齿条传动系统,在桁架机器人/桁架机械手中普遍采用:实现滚轮导轨和齿轮齿条传动系统的自动润滑,方便维修保养工作和延长使用寿命;人工方式保养有几个特点:人工保养随意性,没有具体保养的时间观念性;错误的保养方法;机器关键部位保养不到位;耗费人力工时;不能确定注脂状况,油脂多与少。停机维护保养降低生产效益。综合上述人工保养方式的缺陷与不足。桁架机械手就选浙江勃展工业自动化,与CNC联动,设备利用率从60%提升至92%。广东食品行业桁架机械手批发
浙江勃展工业自动化的桁架机械手单台可替代3至5名人工,产线产能提升220%。浙江高精度桁架机械手企业
桁架机器人是一种大型的设备,其安全性与稳定性是首要考虑的,因此在设计时,需要进行应力分析。本文特鲁门小编为大家介绍一下桁机器人应力分析的步骤。第一步,确定应力分析的范围和目的首先我们需要根据桁架机器人具体的应用场景和需求,来确定应力分析的范围和目的,根据对特定部件的应力分布结果,来评估桁架机器人在不同工况下的稳定性等。第二步,选择合适的应力分析方法我们常见的应力分析方法有很多,如FEA有限元分析法、BEM边界元分析法、FDM有限差分分析法等,需要根据具体情况来选择合适的方法。第三步,建立模型根据桁架机器人的实际情况建立合适的模型,包括几何模型、材料属性、约束条件等。在模型中,各部件的形状、尺寸、材料等参数应尽可能精确,以获得更准确的分析结果。第四步,施加边界条件及载荷根据实际情况施加合适的边界条件和载荷,如重力、外部力、热载荷等。边界条件和载荷的大小、方向、作用点等应根据实际情况进行精确设定。第五步,进行计算和分析利用选定的分析方法进行计算,得出各部件的应力分布、蕞大应力值、变形量等结果,然后特鲁门根据分析结果,对桁架机器人的设计进行优化,提高其性能和稳定性。第六步。 浙江高精度桁架机械手企业