商机详情 -
模块化桁架机械手价格表
桁架机械手是一种运送工具,越来越得到广的应用。目前,国内外主流的柔性自动化物流体系主要有由桁架机械手运送工件组成的全自动生产体系和由机器人进行上下料组成自动生产线两种方法。在工业兴旺的欧美日等国,由高速加工中 心和桁架机械手组成的灵敏柔性生产体系已经是主流产品,桁架机械手在高空中运送零件,直接把被加工零件从一台机床运送到另一台机床上,桁架机械手兼有工序间运送和主动上下料及物料反转等辅佐功用。因为它运送方便、准确、柔性, 结构相对简捷,便于组合。勃展桁架机械手经200多条产线实地验证,800余套非标设备设计经验,国家高新技术企业。模块化桁架机械手价格表
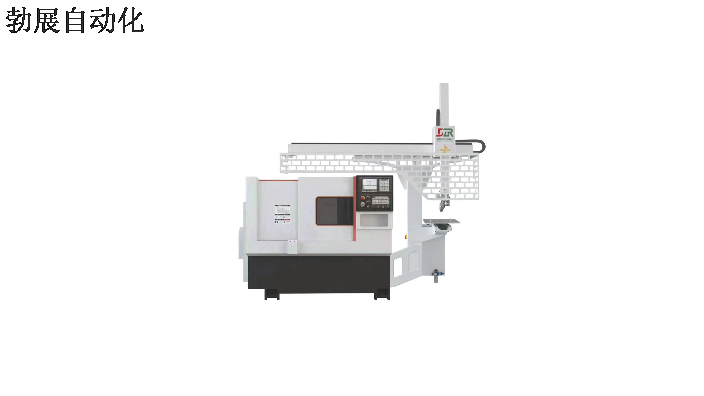
自动桁架机械手设备具有稳定、多功能、灵敏的优点。自动桁架机械手设备是当前制造业和工业生产过程中的重要设备。重型桁架机械手的定制也是主动生产线的重要组成部分之一。自动桁架机械手的出现降低了人工操作的风险和人员的安全。一个自动桁架机械手稳定、多功能、灵敏,因为操作的东西功能不同。自动桁架机械手设备是一种常见的机械手。近年来,随着我国各项事业的快速发展,激烈的市场竞争使得产品的策划、制造、销售、维护和质量要求越来越高。四川定制化桁架机械手电话勃展桁架机械手凭借模块化设计,4小时通电投产,24个月整机质保,维护成本降低40%。
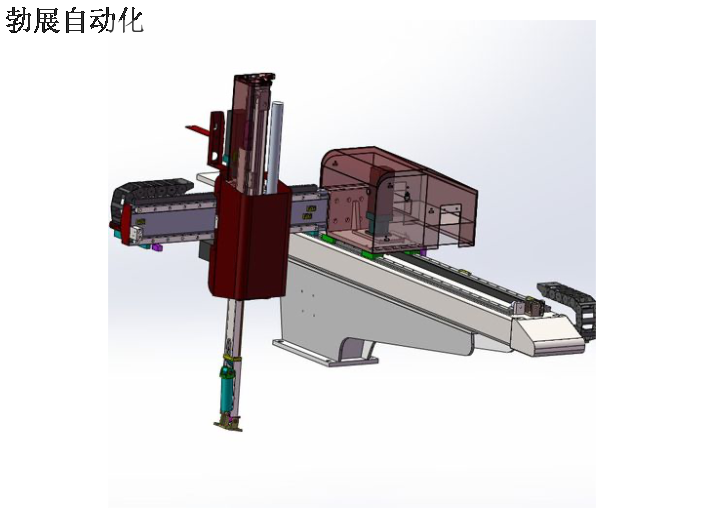
勃展桁架上下料机械手采用度工业铝型材与精密焊接结构,单轴负载能力覆盖50kg至2吨,跨度范围从2米延伸至10米,可灵活适配小型数控车床、大型龙门加工中心等多类型设备。例如,为某汽车零部件企业定制的“双工位重型桁架机械手”,通过增加Z轴行程与双抓取机构,实现发动机缸体从毛坯库到两台加工中心的同步上下料,单班产能从200件提升至600件,设备利用率提高200%。基于伺服电机驱动与齿轮齿条传动系统,勃展机械手重复定位精度达±0.05mm,动态响应速度0.3秒/轴。在为某精密轴承企业提供的解决方案中,机械手在24小时连续运行下,仍保持0.02mm的轨迹偏差,成功解决高精度加工中的装夹误差问题,使产品良率从92%提升至99.5%,年节约返工成本超百万元。
自动化桁架机械手有什么优点?人工成本自动化桁架机械手设备很大程度上克服了人工的惰性可准确算出日产量与交期,使用机械手可增加企业的竞争力,更是未来的趋势。灵敏性高,用处广自动化桁架机械手设备是目前工业使用中可以实现主动控制而且可重复编程、多功能、可自由活动等多用处的操作机。它不*能可以转移物体还能操作东西以便完成下达的各种作业。自动化桁架机械手设备是当前制造业、工业出产过程中的重要设备,同时也是主动化出产线上的重要组成之一。凭借高效搬运功能,桁架机械手广泛应用于汽车制造等行业。
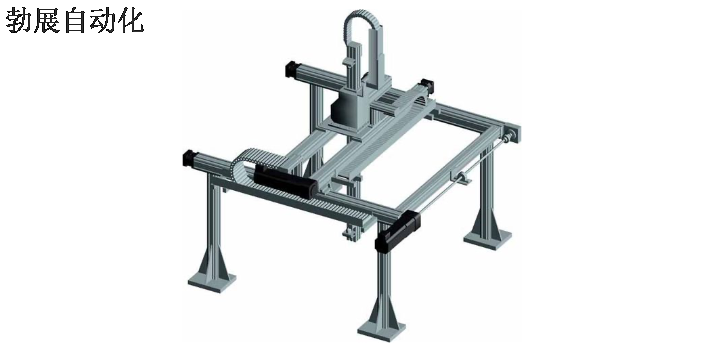
桁架机械手是组成现阶段自动化工厂的重要工具,上面是龙门桁架机械手案例,其主要作用为搬运移载物体。简单介绍,三轴龙门桁架机械手,完成板材的搬运,抓手采用吸盘,速度快,精细定位,提高效率特点:多自由度运动,每个运动自由度之间的空间夹角为直角。自动控制的,可重复编程,所有的运动均按程序运行。一般由控制系统、驱动系统、机械系统、操作工具等组成。灵活,多功能,因操作工具的不同功能也不同。高可靠性、高速度、高精度。可用于恶劣的环境,可长期工作,便于操作维修。根据末端操作工具的不同,直角坐标机器人可以非常方便的用作各种自动化设备,完成如焊接、搬运、上下料、包装、码垛、拆垛、检测、探伤、分类、装配、贴标、喷码、打码、(软仿型)喷涂等一系列工作。特别适用于多品种,以便批量的柔性化作业,对于稳定,提高产品质量,提高劳动生产率,改善劳动条件和产品的快速更新换代起着十分重要的作用。选择勃展桁架机械手凭借模内取件周期12秒,后道人工减至1人,压铸场景高效抓取。广东高刚性桁架机械手出厂价
用于生产线的桁架机械手,确保物料准确输送,保障生产连续性。模块化桁架机械手价格表
桁架机器人是一种大型的设备,其安全性与稳定性是首要考虑的,因此在设计时,需要进行应力分析。本文特鲁门小编为大家介绍一下桁机器人应力分析的步骤。第一步,确定应力分析的范围和目的首先我们需要根据桁架机器人具体的应用场景和需求,来确定应力分析的范围和目的,根据对特定部件的应力分布结果,来评估桁架机器人在不同工况下的稳定性等。第二步,选择合适的应力分析方法我们常见的应力分析方法有很多,如FEA有限元分析法、BEM边界元分析法、FDM有限差分分析法等,需要根据具体情况来选择合适的方法。第三步,建立模型根据桁架机器人的实际情况建立合适的模型,包括几何模型、材料属性、约束条件等。在模型中,各部件的形状、尺寸、材料等参数应尽可能精确,以获得更准确的分析结果。第四步,施加边界条件及载荷根据实际情况施加合适的边界条件和载荷,如重力、外部力、热载荷等。边界条件和载荷的大小、方向、作用点等应根据实际情况进行精确设定。第五步,进行计算和分析利用选定的分析方法进行计算,得出各部件的应力分布、蕞大应力值、变形量等结果,然后特鲁门根据分析结果,对桁架机器人的设计进行优化,提高其性能和稳定性。第六步。 模块化桁架机械手价格表