商机详情 -
福建全自动机器手机器人
数控机械手的操作方法数控机械手的操作方法通常包括以下几个步骤:启动设备:首先启动CNC设备和机械手电源,等待设备启动完成并进入稳定状态。复位操作:在手动模式下,对机械手进行复位操作,确保机械手的各个关节处于初始位置。设置路径参数:在手动模式下,根据生产需求设置机械手的运动路径、速度、加速度等参数。调试与检查:在正式运行前,对机械手进行调试和检查,确保其能够按照预设的程序进行运动,并且各个部件运行正常。自动运行:将机械手切换到自动模式,并按下启动按钮,机械手将按照预设的程序进行自动化生产。监控与维护:在机械手运行过程中,需要时刻关注其运行状态,确保其正常运行。同时,定期对机械手进行维护保养,延长其使用寿命。关节机器手广泛应用于自动装配、喷漆、搬运、焊接等工业领域,可以提高生产效率、降低生产成本。福建全自动机器手机器人
关节机器手作用功能:关节机器手模仿人类手臂的关节结构,通常具有多个旋转关节(如肩关节、肘关节、腕关节等类似功能的关节),自由度一般在3-6个甚至更多,动作灵活。能在三维空间内完成复杂的运动轨迹,可实现抓取、搬运、装配、焊接、喷涂等多种操作。例如在焊接作业中,能精细控制焊枪沿着焊缝移动,保证焊接质量。具备较高的定位精度,一般可达±0.1mm甚至更高,可满足精密操作需求。使用场景:汽车制造:用于汽车车身焊接、零部件装配等,如将车门、发动机等部件精细安装到车身相应位置。福建全自动机器手机器人数控机器手可按照实验要求进行样品的抓取、转移、添加试剂等操作,避免人工操作误差对实验结果的影响。
数控机械手的组装流程电气连接与调试:将机械手的电气部件进行连接,包括电源线、信号线、通讯线等。确保电气连接正确且牢固,避免出现电气故障。然后进行电气调试,检查各个部件的电气性能是否符合要求。整机调试与校准:组装完成后,进行整机调试和校准工作。通过手动操作和编程测试,检查机械手的运动轨迹、速度、加速度等参数是否符合要求。同时,对机械手的精度进行校准,确保其能够满足生产需求。验收与交付:调试和校准完成后,进行验收工作。检查机械手的各项性能指标是否达到设计要求,并对其进行必要的调整和优化。验收合格后,将机械手交付给客户使用,并提供相关的操作手册和维护指南。
编程与调试:编程语言:使用机器人**语言,如 ABB 的 RAPID、发那科的 Karel。编程实现动作规划,如直线运动、圆弧运动等。调试:先进行单轴调试,检查电机运转、传感器信号是否正常。再进行多轴联动调试,优化运动参数,确保机械手按预定轨迹准确运动。使用小技巧路径规划优化:在满足任务要求前提下,规划**短运动路径,减少运动时间与能耗。如在多点搬运任务中,采用智能算法优化路径顺序。定期维护:定期检查关节螺丝紧固情况、电机编码器连接,按规定更换减速机润滑油,延长使用寿命。安全设置:设定安全工作区域,安装防护栏与急停按钮。在示教编程时,操作人员保持安全距离,防止碰撞。按驱动方式:可分为液压式、气动式、电动式、机械式机械手。
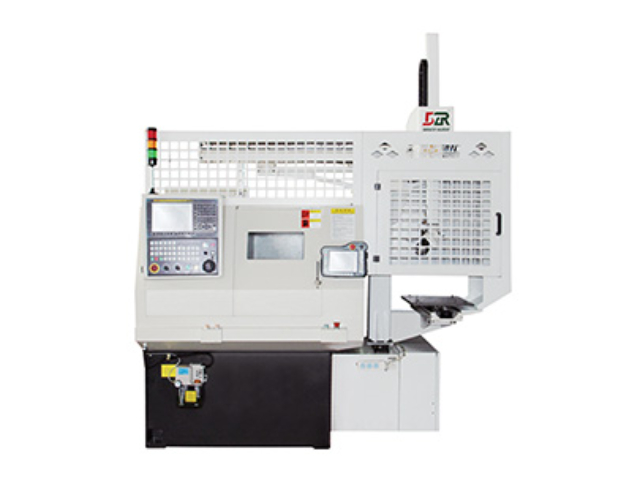
数控车床上下料机械手的优势和特点小结数控车床上下料机械手,是现代化数控车床上通过配置了经过自动化改造的上下料机械手,通过机械手代替人工操作,提高了劳动生产率和实现自动化生产,机械手作为一种小型的机器人,其结构相对简单,近年来得到多种行业的喜爱。***我们就来总结一下数控车床上下料机械手的优势和特点。生产标准化,通过自动化技术改造,能够使数控车床上使用的上下料机械手实现更大程度地自动化操作,并且好似有设备内部的程序控制的。因此是能够通过这种标准化的机械手,实现产品的标准化生产的。桁架机器手在自动化立体仓库中,用于将大型货物从存储区搬运到出货区,配合堆垛机实现仓储物流运作。福建全自动机器手机器人
桁架机器手可以24小时不间断地工作,提高生产效率;降低人工成本;采用数控设计,确保产品质量稳定。福建全自动机器手机器人
科学研究:在高精度的科学研究和实验室工作中,六轴机械手可以协助进行样品制备、测试分析和数据收集等任务。艺术创作:在某些情况下,六轴机械手还被艺术家用来辅助雕塑或其他三维艺术品的设计和制作过程。六轴机械手的操作方法通常包括以下几个步骤:启动与初始化:首先,确保机械手处于安全状态,然后启动电源并进行初始化设置。编程与调试:使用专业的编程软件对机械手进行编程,设置其运动轨迹、速度、加速度等参数。编程完成后,进行调试,确保机械手能够按照预设的程序进行运动。福建全自动机器手机器人