商机详情 -
绍兴数控机械手定制
安装机械手时必须确保安装环境稳定且符合要求。要保证安装地面平整坚固,防止机械手在运行过程中因地面不平而产生晃动,影响精度和稳定性。安装位置应远离高温、潮湿、强磁场等不良环境,以免对机械手的电子元件和控制系统造成损害。在操作机械手前,操作人员必须经过专业培训,熟悉机械手的操作流程和功能特点。了解不同的控制按钮和操作模式,严格按照操作规程进行操作,避免因误操作引发安全事故。日常使用中,要定期对机械手进行维护保养。检查各部件的连接是否松动,传动系统是否正常运转,传感器是否灵敏可靠。及时清理机械手表面的灰尘和杂物,防止进入内部影响性能。对于易磨损的部件,要定期更换,确保机械手始终处于良好的工作状态。此外,在机械手工作区域应设置明显的安全警示标志,防止无关人员进入。当机械手出现故障时,应立即停止使用,并由专业技术人员进行检修,不得擅自拆卸和维修。要为机械手配备相应的安全保护装置,如紧急停止按钮、安全光幕等,确保在紧急情况下能够及时停止机械手的运行,保障人员和设备的安全。只有严格遵守这些注意事项,才能充分发挥机械手的优势,提高生产效率,确保安全生产。机械手设备,选浙江勃展工业自动化设备有限公司,欢迎您的来电!绍兴数控机械手定制
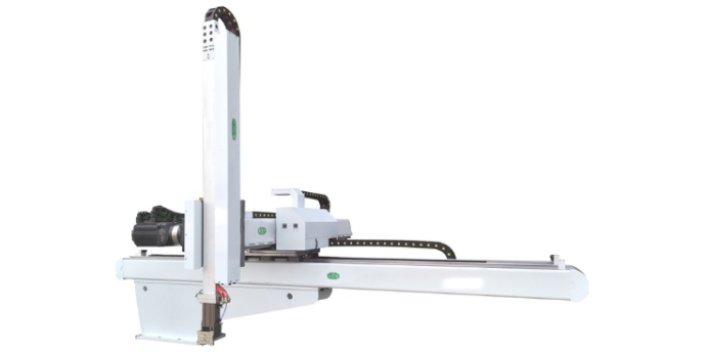
桁架机械手的设计要点?减少摩擦作为机械手的工作条件之一,桁架机械手也应尽可能减少机械间隙带来的运动误差。因此,在设计桁架机械手时,机械手各关节的承载距离应尽可能远。它可以很小,每个关节都应该有一个可靠且易于调整的轴承间隙调节机构。桁架机械手的结构尺寸应满足机械手工作空间的要求。工作空间的形状和大小与机械臂的长度和臂关节的转动范围密切相关。但是,桁架机械臂末端的工作空间考虑了腕关节的空间姿态要求。如果对手腕姿势提出具体要求,则手臂末端可达空间小于上述工作空间,未考虑手腕姿势。绍兴数控机械手定制浙江勃展工业自动化设备有限公司致力于提供机械手设备,期待您的光临!
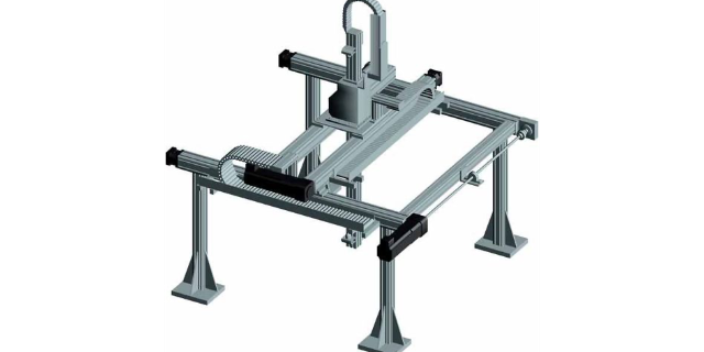
机械手主要有哪些优势使用?应用前景随着网络技巧的发展,机械手的联网操作问题也是以后发展的方向。工业机器人是近几十年发展起来的一种高科技自动化生产设备。工业机械手的是工业机器人的一个重要分支。它的特点是可通过编程来完成各种预期的作业任务,在构造和性能上兼有人和机器各自的优点,尤其体现了人的智能和适应性。机械手作业的准确性和各种环境中完成作业的能力,在国民经济各领域有着广阔的发展前景。市场需求机械手是在机械化,自动化生产过程中发展起来的一种新型装置。在现***产过程中,机械手被***的运用于自动生产线中,机械人的研制和生产已成为高技术领域内,迅速发展起来的一门新兴的技术,它更加促进了机械手的发展,使得机械手能更好地实现与机械化和自动化的有机结合。
机械手的形式特征有哪些?投球类型除了水**转外,这种运动伺服机械手还具有手臂俯仰活动。这两种活动和手臂的弹性运动组成了一个完整的俯仰伺服机械手。它的运动比例图是一个空心球体,它的运动函数是俯仰。俯仰伺服机械手尺寸和空间相同,可以延伸到地面,完成从地面提取工作的任务。缺点是动作不直观,结构混乱,手臂有两个相反的动作,手臂末端的位置误差随着手臂的伸展而增加。伺服机械手及屈伸臂它由上臂和前臂组成。伺服机械手液压机械手采用液压动力和电液伺服控制,具有工作灵活、负载刚性高等优点。适用于高精度、高速响应、高输出/大重量、高输出的货物运输。它的结构类似于人的上肢,具有较大的手臂伸展半径和提取高度灵活的球形工件的能力。桁架机械手结构框架主要由立柱等多种结构件构成。它的主要作用是把各部分的轴抬高到了一定高度。
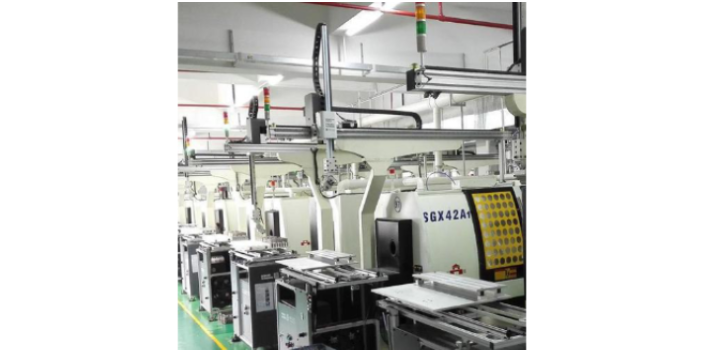
机械手臂的作用组成介绍。作用手臂一般有3个运动:伸缩、旋转和升降。实现旋转、升降运动是由横臂和产柱去完成。手臂的基本作用是将手爪移动到所需位置和承受爪抓取工件的z大重量,以及手臂本身的重量等。组成手臂由以下几部分组成:运动元件。如油缸、气缸、齿条、凸轮等是驱动手臂运动的部件。导向装置。是保证手臂的正确方向及承受由于工件的重量所产生的弯曲和扭转的力矩。手臂。起着连接和承受外力的作用。手臂上的零部件,如油缸、导向杆、控制件等都安装在手臂上。此外,根据机械手运动和工作的要求,如管路、冷却装置、行程定位装置和自动检测装置等,一般也都装在手臂上。所以手臂的结构、工作范围、承载能力和动作精度都直接影响机械手的工作性能。浙江勃展工业自动化设备有限公司为您提供机械手设备,有想法的可以来电咨询!绍兴数控机械手定制
浙江勃展工业自动化设备有限公司为您提供 机械手设备。绍兴数控机械手定制
数控桁架机械手的位置再现性是对精度的统计。即使在相同的环境、相同的条件、相同的动作、相同的命令下,机械手也可能不会*匹配每个动作的位置,从而产生一定的误差。但是,可控机械手的误差在一定范围内。在测试桁架机械手的位置再现性时,在不同的速度和方向进行的迭代测试越多,位置再现性评估就越准确。位置再现性不受负载变化的影响。因此,位置再现性指标通常被用作示教/再现模式下机器人水平的重要指标。机器手的准确度取决于驱动和反馈装置的分辨率。重复精度比单次精度更重要,如果定位精度不够准确,通常会看到可预测的固定误差,可以通过编程进行修复。再现性定义了通过重复一定次数的运行确定的随机误差范围。来自实验室的一整套气动伺服技术和气动伺服定位系统,此外还开发了微电子技术和***的控制技术。绍兴数控机械手定制