商机详情 -
山东桁架机械手自动化设备
桁架机器手是通过指令行事的,基本上好的指令能让桁架机器人好的运行,桁架机器手的所有动作都是根据程序员预先设计的指令行事的。一般来说,在安装调试的时候,会要求厂家派出一到两个人全程配合,目的就是让客户了解和使用车床机器人。桁架机器手的操作指令,允许送料:车床到达原点位置,主床机器人开始到车床取料和放料。主轴低速:控制主车床夹头低速旋转,特殊的时候才会用到。启动开盘松开:主车床的夹头松开,桁架机械手料仓,车床中才可以取料和放料,桁架机械手设计,如果夹头是夹紧的状态,是不能放料和取料。主允许车床加工:桁架机器人到达安全位置之后,才可以启动车床进行加工。启动卡盘夹紧:桁架机器人在松开原料时,夹紧工件。在现代工业中,工业机械手公司,生产过程中的自动化已成为突出的主题,各行各业的自动化水平越来越高,使用数控加工中心加工工件时,要求工件在工作台上具有非常高的定位精度,且需要保证每次上料的一致性。通过完善的经营管理制度,鼓励创新机制,确保机床质量前端的同时,致力于对工作质量的日益改进和完善。桁架式机器人机械手由结构框架、X轴组件、Y轴组件、Z轴组件、工装夹具以及控制柜,六部分组成。 浙江勃展工业自动化设备有限公司为您提供桁架机械手设备,欢迎您的来电!山东桁架机械手自动化设备
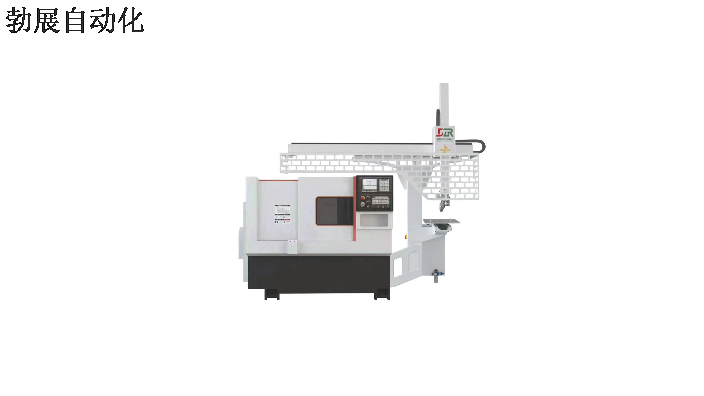
桁架机械手是一种运送工具,越来越得到广的应用。目前,国内外主流的柔性自动化物流体系主要有由桁架机械手运送工件组成的全自动生产体系和由机器人进行上下料组成自动生产线两种方法。在工业兴旺的欧美日等国,由高速加工中 心和桁架机械手组成的灵敏柔性生产体系已经是主流产品,桁架机械手在高空中运送零件,直接把被加工零件从一台机床运送到另一台机床上,桁架机械手兼有工序间运送和主动上下料及物料反转等辅佐功用。因为它运送方便、准确、柔性, 结构相对简捷,便于组合。苏州桁架机械手切割浙江勃展工业自动化设备有限公司为您提供 桁架机械手设备,欢迎您的来电哦!
机器人的时代已如潮水般滚滚而来,机器人正以其强大的竞争力和发展潜力,成为装备制造业的灵魂。沈阳众拓机器人在前进的浪潮中激流勇进,众志成城,开拓创新。公司确立以人为本的方针,努力打造一支具有市场竞争能力、科技创新能力、积极向上、开拓进取的高素质人才队伍。德才兼备,以德为先众拓机器人注重人才职业道德建设和理想信念教育,突出人才综合知识水平的提升和专业技能培养。注重员工品行的培养和教育。净化自己,快乐他人公司倡导员工快乐工作,快乐生活。以一颗平等的心、纯净的心及清净的心为人处事,不做对别人不利的事,不做不喜欢的事,清净心灵,快乐工作。用人之长,容人之短众拓机器人发挥每个员工的特长,为员工寻找适合的岗位,也为每个岗位寻求合适的员工。并不断加强培训与学习,充分发掘员工潜力、促进人才成长。使员工在工作岗位上能够如鱼得水,使自已的特长充分发挥出来。,实现价值充分发挥高层次人才、高级人才、高技能人才在企业发展和人才队伍建设中的作用,重点引进、培养一批技艺精湛的高技能人才,一批技术水平高、创新能力强的专业技术带头人才,一批综合素养高、开拓能力强的高级人才,统筹推进各类人才队伍建设。
自动桁架机械手设备具有稳定、多功能、灵敏的优点。自动桁架机械手设备是当前制造业和工业生产过程中的重要设备。重型桁架机械手的定制也是主动生产线的重要组成部分之一。自动桁架机械手的出现降低了人工操作的风险和人员的安全。一个自动桁架机械手稳定、多功能、灵敏,因为操作的东西功能不同。自动桁架机械手设备是一种常见的机械手。近年来,随着我国各项事业的快速发展,激烈的市场竞争使得产品的策划、制造、销售、维护和质量要求越来越高。桁架机械手设备,就选浙江勃展工业自动化设备有限公司,用户的信赖之选,欢迎您的来电!
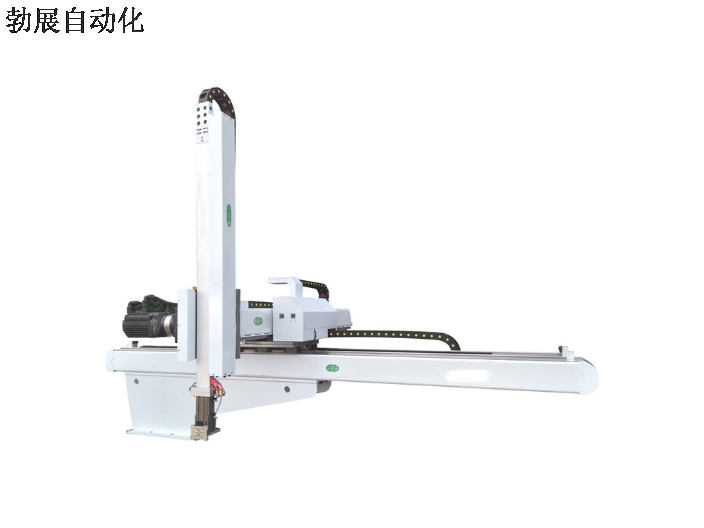
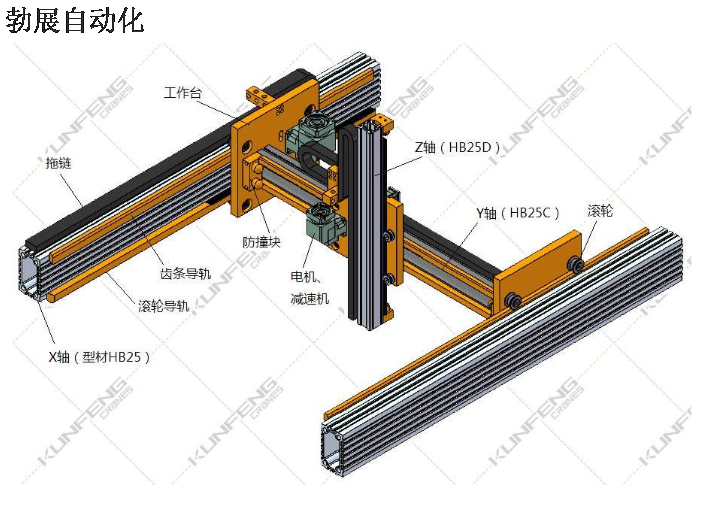
桁架机械手由主体、驱动体系和操控体系三部分组成。按机器人结构分类为直角坐标型,机械手沿二维直角坐标系移动。主体部分一般选用龙门式结构,由y向横梁与导轨、z向滑枕、十字滑座、立柱、过渡衔接板和基座等部分组成,z向的直线运动皆为沟通伺服电动机经过减速机驱动齿轮与y向横梁、z向滑枕上固定的齿条作滚动,驱动移动部件沿导轨快速运动。移动部件为质量较轻的十字滑座和z向滑枕,滑枕选用由铝合金拉制的型材。横梁选用方钢型材,在横梁上设备有导轨和齿条,经过滚轮与导轨接触,整个机械手都悬挂在其上。桁架机械手设备,就选浙江勃展工业自动化设备有限公司,让您满意,欢迎您的来电!苏州桁架机械手切割
桁架机械手设备,就选浙江勃展工业自动化设备有限公司,有想法的可以来电咨询!山东桁架机械手自动化设备
桁架机器人是一种大型的设备,其安全性与稳定性是首要考虑的,因此在设计时,需要进行应力分析。本文特鲁门小编为大家介绍一下桁机器人应力分析的步骤。第一步,确定应力分析的范围和目的首先我们需要根据桁架机器人具体的应用场景和需求,来确定应力分析的范围和目的,根据对特定部件的应力分布结果,来评估桁架机器人在不同工况下的稳定性等。第二步,选择合适的应力分析方法我们常见的应力分析方法有很多,如FEA有限元分析法、BEM边界元分析法、FDM有限差分分析法等,需要根据具体情况来选择合适的方法。第三步,建立模型根据桁架机器人的实际情况建立合适的模型,包括几何模型、材料属性、约束条件等。在模型中,各部件的形状、尺寸、材料等参数应尽可能精确,以获得更准确的分析结果。第四步,施加边界条件及载荷根据实际情况施加合适的边界条件和载荷,如重力、外部力、热载荷等。边界条件和载荷的大小、方向、作用点等应根据实际情况进行精确设定。第五步,进行计算和分析利用选定的分析方法进行计算,得出各部件的应力分布、蕞大应力值、变形量等结果,然后特鲁门根据分析结果,对桁架机器人的设计进行优化,提高其性能和稳定性。第六步。 山东桁架机械手自动化设备