商机详情 -
浙江重型桁架机械手
自动化机械手(重载龙门桁架机械手)具有的特点:原材料多样化第1大类是机械制造业包括机械加工、轻工机械等以金属材料作为加工的原料,如钟表、缝纫机、自行车和家用电器等耐用消费品的加工。第二大类是以农、林、牧、副及化工产品等非金属材料作为加工的原料,如食品机械中的糕点机械以农产品为主要原料;罐头、酿造机械以农、副产品为主要加工原料;制浆造纸机械以林产品和农副产品为原材料;皮革机械以畜牧产品为主要原料;陶瓷、玻璃、塑料机械则以矿物、化工产品为其原料。其表明自动化机械手及自动生产线应用领域***。搬运码垛机器人桁架机械手设备,就选浙江勃展工业自动化设备有限公司,让您满意,期待您的光临!浙江重型桁架机械手
机械手由结构框架、X轴组件、Y轴组件、Z轴组件、工装夹具以及控制柜,六部分组成。其中:1,结构框架,主要由立柱等结构件组成,其作用是将各轴架空至一定高度,多由铝型材或方管,矩形管,圆管等焊接件构成;2,X轴组件、Y轴组件、Z轴组件,三个运动组件为桁架机械手的组件,其定义规则遵循笛卡尔坐标系。各轴组件通常由结构件、导向件、传动件、传感器检测元件以及机械限位组件等五部分组成。结构件通常由铝型材或方管,矩形管,槽钢,工字钢等结构组成,其作用是作为导向件、传动件等组件的安装底座,同时也是机械手负载的主要承担者。导向件,常用有直线导轨,v型滚轮导轨,U型滚轮导轨,方型导轨以及燕尾槽等常用导向结构,其具体运用需根据实际使用工况以及定位精度决定。传动件,通常有电动,气动,液压三种类型,其中电动有齿轮齿条结构,滚珠丝杠结构,同步带传动,链条传统以及钢丝绳传动等。传感器检测元件,通常两端采用行程开关作为电限位,当移动组件移动至两端限位开关处时,需要对机构进行锁死,防止其超程;此外还有原点传感器以及位置反馈传感器。机械限位组,其作用是在电限位行程之外的刚性限位,俗称死限位。 浙江重型桁架机械手浙江勃展工业自动化设备有限公司是一家专业提供 桁架机械手设备的公司。
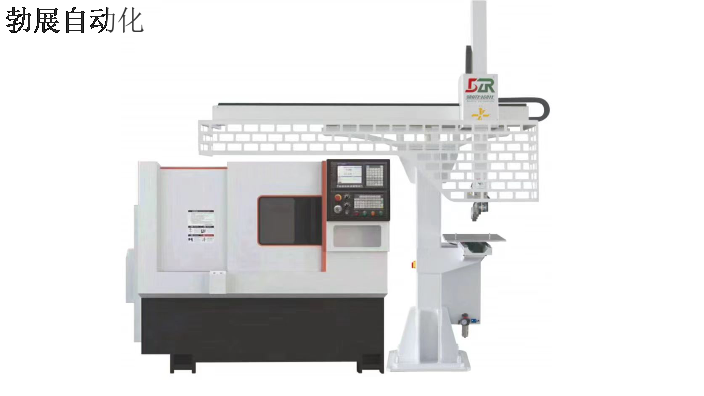
工业机械手对产品的生产质量的提升有着相当大的帮助,并加快了生产效率,加快了机器自动化前进的步伐,对人工的工作环境也有着极大的改善。从前的手动上料到现在的机械手自动上下料,加工的过程虽然还是一样,但是生产的速度增快了,相比起人工,机械手还的降低了危险性,所以说机械手是现代工业进步的产物。下面我们利用工业桁架机械手的结构图解,来进一步了解工业机械手结构知识。工业桁架机械手结构工业机械手结构分析从图中我们可以看到工业机械手的结构由一根横向的横梁、两根纵向的竖梁以及位于托板上方的横向移动组件组成。其中,横梁由导轨、齿条、拖链槽等组成,横梁的基本作用是为横向移动的托板提供轨道,同时也是装载整个工业机械手的重要“桥梁”。竖梁由拖链、滑块、润滑系统、伺服电机等组成,作用类似人的手臂,可以提升及抓取物料。工业桁架机械手不*对环境有较强的适应能力,还能度进行作业,因为它有多个传感器控制,并通过PLC可以直接定点抓取产品或搬运物件。
上下料桁架机械手通常用作机床或其他机器的附加装置,如在主动机床或主动生产线上装卸和传递工件,在加工中心中更换刀具等,一般没有**的控制装置。使用上下料桁架机械手能够替代人从事单调、重复或繁重的体力劳动,完成生产的机械化和主动化,替代人在有害环境下的手工操作,改进劳动条件,确保人身安全,因而***使用于机械制造、冶金、电子、轻工和原子能等部分。数控机床上下料桁架机械手首要由于手部和运动机构组成。手部是用来抓持工件(或工具)的部件,依据被抓持物件的形状、尺寸、重量、资料和作业要求而有多种结构形式,如夹持型、托持型和吸附型等。运动机构使手部完成各种滚动(摇摆)、机械手配件移动或复合运动来完成规则的动作,改变被抓持物件的方位和姿势。桁架机械手设备,就选浙江勃展工业自动化设备有限公司,用户的信赖之选,有想法的不要错过哦!
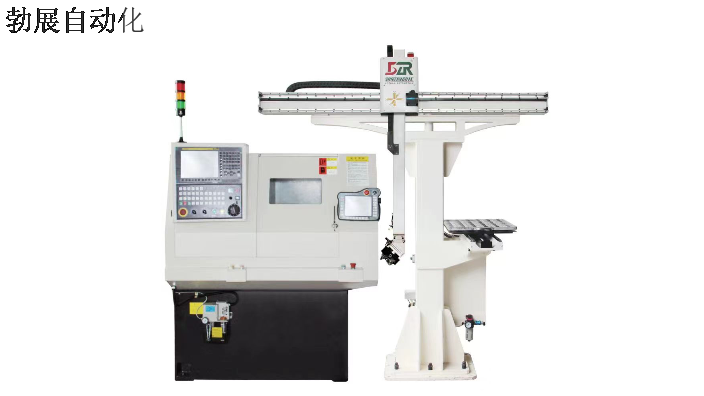
自动化桁架机械手有什么优点?人工成本自动化桁架机械手设备很大程度上克服了人工的惰性可准确算出日产量与交期,使用机械手可增加企业的竞争力,更是未来的趋势。灵敏性高,用处广自动化桁架机械手设备是目前工业使用中可以实现主动控制而且可重复编程、多功能、可自由活动等多用处的操作机。它不*能可以转移物体还能操作东西以便完成下达的各种作业。自动化桁架机械手设备是当前制造业、工业出产过程中的重要设备,也是主动化出产线上的重要组成之一。浙江勃展工业自动化设备有限公司致力于提供 桁架机械手设备,欢迎新老客户来电!浙江重型桁架机械手
桁架机械手设备,就选浙江勃展工业自动化设备有限公司,用户的信赖之选,欢迎您的来电!浙江重型桁架机械手
桁架机械手的上料过程的动作:数控机械手臂沿X轴运动到工件取料位置的上方后停止,然后Z轴向下运动使张开的手爪刚好能抓住工件,闭合手抓住工件后,使Z轴再向上运动到指定高度,再沿X轴方向运动到工作台卡盘正上方、Z轴向下运动把工件装入到卡盘或工装内、卡盘夹紧、Z轴上升到超出机床防护罩上方、X轴再运动到等待位置等待机床完成工件的加工。桁架机械手下料过程的工作:完成工件加工后,X轴运动到卡盘的正上方,Z轴向下运动使手爪刚好能抓住工件,然后给气压使手爪合并抓住工件,卡盘松开,Z轴向上运动到合适的高度,沿X轴方向运动直至Z轴到放料位置,Z轴下降到放料点,张开手爪放料完成后提升Z轴,再转入下一个上料过程。以上工作安排的路径需要与桁架机械手配套的上下料机构如料盘、卡盘等的位置在同一条直线上,这样才能满足机械臂做X-Z两维运动的要求。如果实际情况较难满足,可以为机械臂再增加一个Y轴,这样数控机械臂就可以进行X-Y-Z三轴三维运动了,灵活度可以**增强。浙江重型桁架机械手