商机详情 -
山东工业机器人供应厂
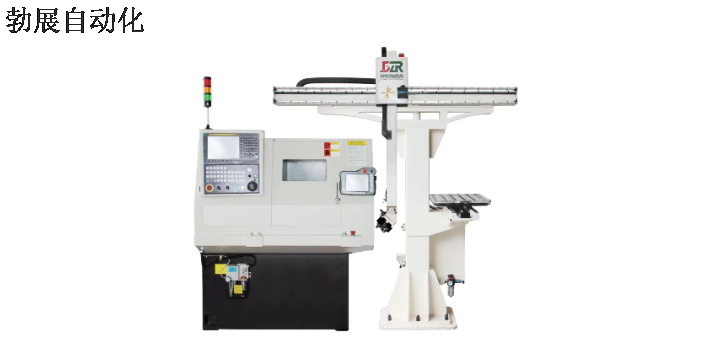
桁架机械人做为机械,它的全部行为都是根据咱们的指令做的,那么,桁架机械人是怎么做到保证平安工作的?这是因为在设计桁架机械人时会设计各种平安装置,来保证它的平安工作。桁架机械人的特点是输送力小,行为麻利,结构简单,本钱低,可以极大的升高工作效率,降低用工本钱。平凡使用于数控车床、加工中心、磨床、插齿机、干净机等设备进行加工自动化上下料1、刹车装置:在桁架机械人的连接关头处设有刹车装置,以预防机械手转动或松脱,当工作行为结束后用以停止机械手。断气保护装置:选用单向阀和储气罐,确保桁架机械人忽然断气后不会产买卖外伤人,并能提供持续安稳的工作压力。夹具自锁装置。夹具设有停止阀,确保在体系忽然出现漏气时,夹具不会松开,除非操纵按钮;浙江勃展工业自动化设备有限公司致力于机床机器人,竭诚为您。山东工业机器人供应厂
上下料机器人控制的工件往往体积和重量较大,而承重保护装置能够对桁架机械手对超重工件进行操作的过程进行专业控制,防止机械手对工件的过度抓取导致设备损坏。这类装置主要的保护模式为:当机械手对工件的操作超出设备规定的范围,承重保护装置能够对设备进行报警,若操作的工件重量达到设备操作的临界值,保护装置会对机械手的安全阀门进行自动关闭处理等。上下料机器人设备中的动力和应急装置,这类装置主要由相应的阀门和气罐组成,主要的目的一方面是为机械手的运行提供一定程度的稳定动力,另一方面是为了防止设备在运行时出现断气现象所采取的防范措施;装置在设备运行时主要采用相关的按钮对设备进行专业控制。山东工业机器人供应厂六轴机器人,就选浙江勃展工业自动化设备有限公司,用户的信赖之选,有需要可以联系我司哦!
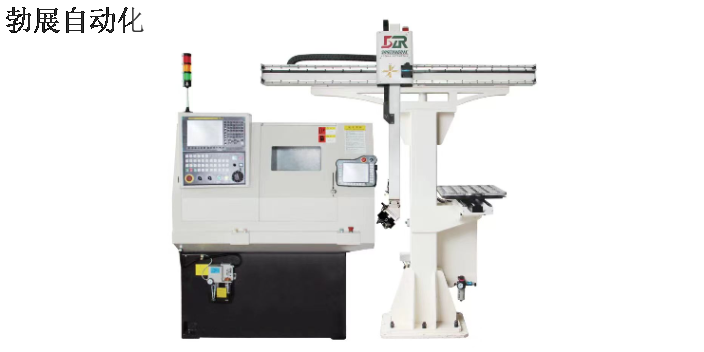
桁架机器人的四大优越性:提升工作效率和性能领域首先,在技术上分析,桁架机械手在提高工作效率和性能领域有着无可比拟的优越性。桁架机器人附加值多与此同时,从性能、工作效率、管理方法等领域开展了一个系列的增值改善,机器人也有许多优越性。第二个要素是生产成本。现阶段,人工生产成本十分昂贵。开放30多年来,我国人工素质不断提升,人工生产成本也在不断上升。这也是我国的不断进步。然而,历经十几年的发展,我国的机器人价格已经降低了50%以上。与两者相比,过去的十年里,人工生产成本提高了几倍,而机器人的使用生产成本却在降低。从投资角度来分析,后者也拥有了运用的条件。解决劳动力紧缺难题从可行性来讲,机器人自动化技术的不断发展和价位的大幅度降低,促使机器人的批量生产运用成为了可能。与此同时,人工紧缺和人工成本增加加快了这一进程。降低生产成本人工成本的提升、社会保障、工伤事故频发等,增加了企业的生产成本。但是,对于桁架机器人,这些都无需考虑,这极大降低了生产成本。
桁架机器人和人工操作有什么不一样的呢?现如今,为什么越来越多的企业开始使用桁架机器人来代替人工进行工作,因为现在招工越来越难,人工的办理也难了。那么桁架机器人和人工相比有什么不一样人工需求及人力本钱:在机床加工中,因为现在加工精度要求越来越高,对加工设备及操作设备的人员要求也越来越高,加上中国人口盈利逐步消失,企业经常不能招到合适的人,这**降低了出产效率,影响了产品的按时交给,对企业名誉形成不良的影响,别的人工本钱高,添加了企业的压力。潜在的危险大:在机床加工中,人工操作危险性大,工人简单因为误操作或许特殊原因形成工伤,添加企业本钱。而应用桁架机器人在机床加工中**避免了人为误操作的可能性,提高了工人的安全性。产值的恒定及加工计划的拟定:在机床加工出产过程中,人工操作机床的时候,因为人工不可控,在出产过程中,每天的产值不可控,这样不利于出产计划的拟定,使工厂办理本钱、库房本钱逐步增高。产品质量不稳定:在工人加工过程中,因为人工操作的不稳定性,不合格率普遍存在。浙江勃展工业自动化设备有限公司为您提供 数控机器人。
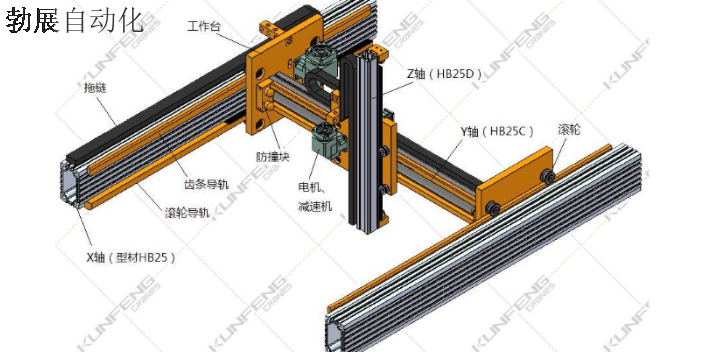
上下料机器人方案主要应用于机床的装卸。主要实现机床制造过程的完全自动化,采用集成加工技术,可实现圆盘、长轴、不规则形状、金属板等工件的自动装卸、工件翻转和工件顺序移位等。并且不依赖于机床的控制器进行控制。机械手采用**控制模块,不影响机床运行。效率高,产品质量稳定,结构简单,维修方便。对于用户来说,只需要进行有限的调整,调整产品结构,扩大产能,从而**降低产业工人的劳动强度。上下料机器人可实现自动上下料、工件翻转、工件顺序移动等。圆盘、长轴、不规则形状和金属板。刚性好,运行稳定,维护非常方便。可选:**装配线。不要依赖机床的控制器进行控制。机械手采用**控制模块,不影响机床运行。可选:**料仓设计,料仓**自动控制浙江勃展工业自动化设备有限公司桁架机器人获得众多用户的认可。山东工业机器人供应厂
浙江勃展工业自动化设备有限公司为您提供 数控机器人,有需求可以来电咨询!山东工业机器人供应厂
伺服电动机与位置检测传感器、速度检侧传感器、制动器或减速器等各元、部件组成的整体部件称驱动单元。液压驱动器在机器人中应用多的是液压缸(直线式或摆动式),液压缸和伺服阀或比例阀也可组成液压伺服机构。气动式主要是气缸和气动马达。通常的操作机构中的基本部件是手仲和手腕,它由旋转运动和往复运动的机构组成。其结构形式一般为空间或平面机构,多数机器人的手臂和手腕是由关节和杆件构成的空间机构,一般由3~10个自由度组成,工业机器人一般为3~6个自由度。由于机器人具有多自由度手嘴、手腕的机构,使操作运动具有通用性和灵活性。末端执行器是机器人手腕末端机械接口所连接的直接参与作业的机构,如夹持器、焊钳、焊枪、喷枪或其他作业工具、传感器等。移动装置分为轮式、履带式、步行式等几种,也可用如螺旋浆式的其他形式的推进机构。工业领域应用的机器人多采用轮式机构。感知器可分为两种主要类型,即:感知机器人内部运动状态的内部感知器和感知外界环境状态信息的外部感知器。感知器基本上由各类传感器组成。因此,机器人所用传感器可分为内部信息传感器和外部信息传感器。机器人的内部信息传感器主要用于检测机器人运动状态的位里、速度和加速度等信息。山东工业机器人供应厂