商机详情 -
嘉兴六轴机械手设备
机械手分为桁架机械手、数控桁机械手,组成一般由执行系统、驱动系统和控制系统组成。而致动和驱动系统主要设计完成手臂的正常功能,机械部分由气动或电机驱动实现取物功能。随着机械手应用的逐渐深入,要求插片放置、产品胶口切割、装配简单。改善工作条件,防止人身事故。在高温、高压、低温、低压、多尘、嘈杂、有异味、有放射性或其他有毒污染、工作空间狭小等条件下,直接用手操作有风险或不可能,机械手可以代替部分或全部人完成操作,从而改善工作条件。在一些简单的、重复性的操作中,尤其是笨拙的操作,用机器人代替人可以防止因操作的疲惫或疏忽而造成的人身事故。可以减少人力,方便有节奏的生产。用机械手代替人做作业是直接减少人力的一面,减少人力的另一面是因为机械手可以连续工作。所以目前现役机床感应加工主动线上根本没有机械手,以减少人力,更有效的控制生产节奏,方便有节奏的生产。提高生产过程中的主动性。机械手的使用有利于完成数据传输、工件装卸、刀具更换和机器安装等工作。,进而可以提高劳动生产率,降低生产成本。浙江勃展工业自动化设备有限公司 机械手设备服务值得放心。嘉兴六轴机械手设备
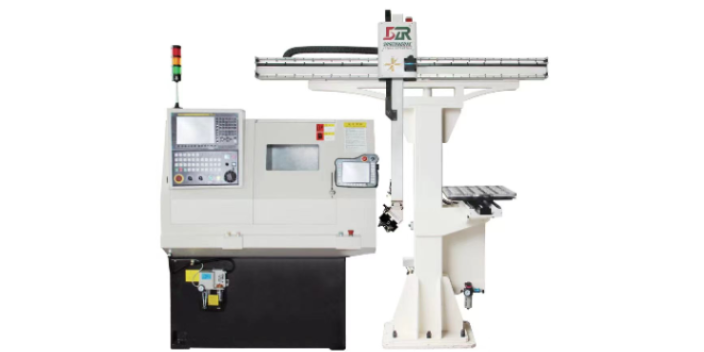
机械手该如何做好日常保养工作?建议在桁架机械手使用后的一个月内每天清洁过滤设备。正常使用一个月后定期清洁设备。您可以根据气源的质量设置时间表。气管,数控桁架机械手连接接头是否有泄漏,定期检查旋转接头附近的气管有无磨损、接头、老化等情况。我们建议您在使用设备后的一个月内每天检查设备的正常使用情况。使用一个月后,应每周检查一次。承重连接为确保安全,所有承重连接螺栓和焊接部位应每周仔细检查一次。如果松动或损坏,应立即重新拧紧或更换。嘉兴六轴机械手设备浙江勃展工业自动化设备有限公司致力于提供 机械手设备,欢迎您的来电!
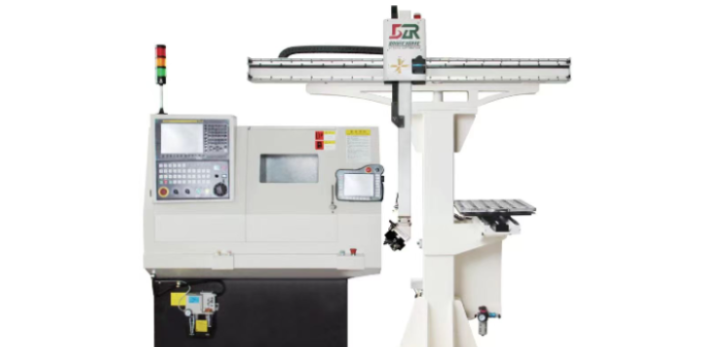
机械手工作原理。机械手检测桁架机械手尾部的吸盘或夹具,平衡气缸内气压,自动识别气缸内是否有负载,并通过气动逻辑控制回路到达气缸,自动调节气缸内气压。实现自动平衡。数控桁架机械手的工作原理如下:使用时将重物漂浮在空中,以免对接产品时发生碰撞。操作非常轻巧,可上下左右自由移动,操作者轻松操作。气路还具有故障下降、失压保护等联锁保护功能。气动平衡非常方便,因为它们不需要电控,只需使用压缩空气即可正常工作。
桁架机械手动作原理?由于桁架机械手输送的速度快、加速度大、加减速时间短,当输送较重的工件时,由于惯量大,伺服驱动电机要有足够的驱动和制动的能力,支撑元件也要有足够的刚度及强度。只有这样,才能使伺服电动机满足桁架机械手输送的高响应、高刚度及高精度要求。由于桁架机械手输送的速度快、加速度大、加减速时间短,当输送较重的工件时,由于惯量大,伺服驱动电机要有足够的驱动和制动的能力,支撑元件也要有足够的刚度及强度。只有这样,才能使伺服电动机满足桁架机械手输送的高响应、高刚度及高精度要求。浙江勃展工业自动化设备有限公司是一家专业提供机械手设备的公司。
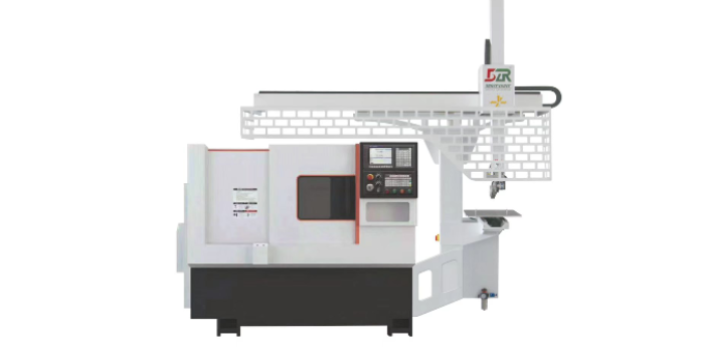
桁架机械手的控制**通过工业控制器(如:PLC,实现运动控制、单片机等。).通过控制器对各种输入(各种传感器、按钮等)的信号进行分析和处理。),在做出一定的逻辑判断后,向各输出元件(继电器、电机驱动器、指示灯等。)发出执行命令并完成X,Y,Z三轴之间的联合运动实现了一套完整的自动操作过程。在国内机械加工中,许多是使用**机器或人工机床,但随着社会的进步和发展,技术、产品升级、**机器和劳动力、面积大、灵活性不足、生存效率低等不能满足大规模生产的需要。浙江勃展工业自动化设备有限公司为您提供 机械手设备,期待为您服务!嘉兴六轴机械手设备
浙江勃展工业自动化设备有限公司致力于提供 机械手设备,欢迎新老客户来电!嘉兴六轴机械手设备
数控桁架机械手的位置再现性是对精度的统计。即使在相同的环境、相同的条件、相同的动作、相同的命令下,机械手也可能不会*匹配每个动作的位置,从而产生一定的误差。但是,可控机械手的误差在一定范围内。在测试桁架机械手的位置再现性时,在不同的速度和方向进行的迭代测试越多,位置再现性评估就越准确。位置再现性不受负载变化的影响。因此,位置再现性指标通常被用作示教/再现模式下机器人水平的重要指标。机器手的准确度取决于驱动和反馈装置的分辨率。重复精度比单次精度更重要,如果定位精度不够准确,通常会看到可预测的固定误差,可以通过编程进行修复。再现性定义了通过重复一定次数的运行确定的随机误差范围。来自实验室的一整套气动伺服技术和气动伺服定位系统,此外还开发了微电子技术和***的控制技术。嘉兴六轴机械手设备