商机详情 -
四川非标机器人供应厂
桁架机器人一定要注意这几点?桁架机器人高效替代人工,提高生产效率。桁架机器人因此大受欢迎,越来越多的企业工厂都愿意购置,实行一场紧随潮流的传播。不过选购桁架机器人并不那么简单,这是需要依据客户的需求和具体用途来决定的,单纯的看待外表,忽略质量和性能,顾此失彼反而容易本末倒置。桁架机器人主要目的是用于替代人工进行工作的,要注意数控机床机器人的使用功能、负载重量、加工节拍等等,用户要根据设备的实际需求情况来选择相应的数控车床机器人型号参数。浙江勃展工业自动化设备有限公司为您非标机器人,欢迎新老客户来电!四川非标机器人供应厂
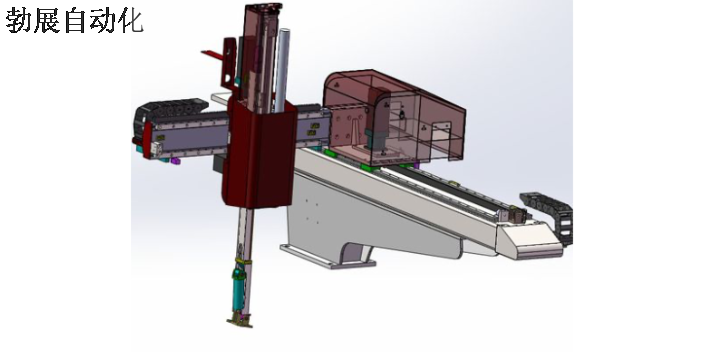
众所周知桁架机器手在自动化生产中占有中流砥柱的地位,凭借着优越的操作能力和稳定的性能成为了现如今加工制造业之中不可或缺的设备之一,而在操作使用真实有效的桁架机械手时也需要对设备按如下内容进行良好的维护,保证其稳定性和耐用性才能够呈现更高效的操作运转。注意轴承和导轨的润滑度。轴承和导轨是决定桁架机械手操作稳定的重要配件之一,而保证质量好的桁架机械手操作更稳定则必须要及时清理导轨的灰尘,并且将其金属碎片和粉末清理干净,只有保持合适的润滑才能够使桁架机械手的线性导向系统更加稳定。注意设备循环周期的稳定性。桁架机械手的循环周期决定了运转的频率,因此在市场检查时应当注意轴承是否正常旋转构件是否出现粘连的情况。质量好的桁架机械手在维修时检查相应的循环设备,保证机械手运行更加稳定才能够使桁架机械手提高生产效率。四川非标机器人供应厂上海板换机械设备有限公司专业设计生产板式换热器。
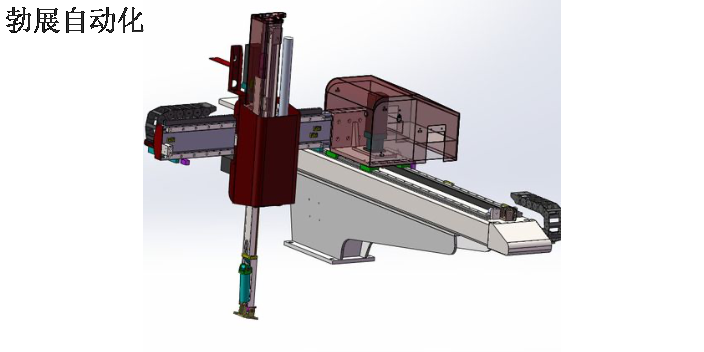
上下料机械手,自动机械手,平衡吊及安装悬,真空搬运真空吸,搬运机械手,真空吊具,真空吸吊机,定位夹具,工装夹具,快速夹具,机床夹具,车床夹具,气动夹具,机械手夹具,电控夹具,机器人治具夹具,自动化冲压机器人,2)驱动器(Actuator)将电能或流体能转换成机械能的动力装置旷3)末端操作器(EndEffector)位于机器人腕部末端、直接执行工作要求的装置。如夹持器、焊枪、焊钳等。4)位姿(Pose)工业机器人末端操作器在指定坐标系中的位置和姿态。直线运动机器人,三轴机器人,六自由度机器人,上下料机器人,上下料机械手,拆包机器人,搬运机器人5)工作空间(WorkingSpace)工业机器人执行任务时,其腕轴交点能在空间活动的范围。6)机械原点(MechanicalOrigin)工业机器人各自由度共用的,机械坐标系中的基准点。7)工作原点(WorkOrigin)工业机器人工作空间的基准点。8)速度(Velocity)机器人在额定条件下,匀速运动过程中,机械接口中心或工具中心点在单位时间内所移动的距离或转动的角度。9)额定负载(Ratedload)工业机器人在限定的操作条件下,其机械接口处能承受的最大负载(包括末端操作器),用质量或力矩表示。10)重复位姿精度(PoseRepeatability)工业机器人在同一条件下,用同一方法操作时。
自动上下料机器人是应用于数控车床替代人工进行工作的机器人,能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置,面向工业的多轴机械手,能自动执行工作的机器。可代替人的繁重劳动以实现生产的机械化和自动化,能在有害环境下操作以保护人身安全,因而广泛应用于机械制造、冶金、电子、轻工和原子能等部门。上下料机器人主要实现机床制造过程的完全自动化,采用集成加工技术,适用于上下料、工件车削、工件排序等。主要采用模块化设计,可以多种形式组合,形成多条在线生产线。实现了工业生产的自动化集成,设备生产效率高,质量好。浙江勃展工业自动化设备有限公司为您上下料机器人,有想法的不要错过哦!
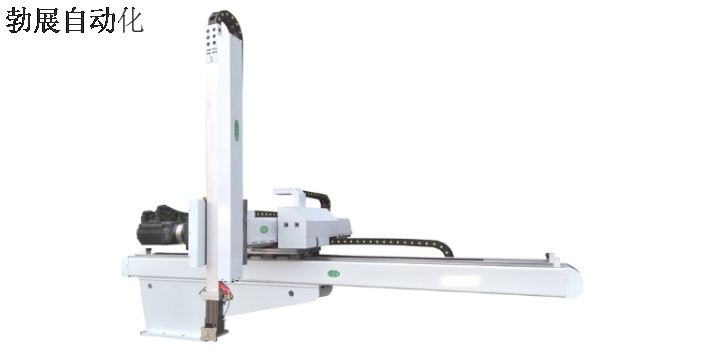
上下料机器人日常检修,先直流后交流:检修时,必须先检查直流回路静态工作点,再检查交流回路动态工作点。上下料机器人电器部件更换,先**后内部:不要急于更换损坏的工业机器人电气部件,在确认**设备电路正常时,再考虑更换损坏的电气部件。上下料机器人先机械部分后电气部分:只有在确定机械零件无故障后,才能进行电气方面的检查。检查电路故障时,应利用检测仪器寻找故障部位,确认无接触不良故障后,再有针对性地查看线路与机械的运作关系,以免误判。板式换热器应用场景有哪些?四川非标机器人供应
浙江勃展工业自动化设备有限公司桁架机器人值得用户放心。四川非标机器人供应厂
机器人、工业机器人、机器人系统1机器人机器人一般可理解为:一种可编程的通过自动控制去完成某些操作和移动作业的机器。人们力图把这种机器设计成具有仿人或动物的某些局部功能,并使这些功能扩大和延伸以替代人去工作。机器人的一般结构框图见图机器人、工业机器人、机器人系统1机器人机器人一般可理解为:一种可编程的通过自动控制去完成某些操作和移动作业的机器。人们力图把这种机器设计成具有仿人或动物的某些局部功能,并使这些功能扩大和延伸以替代人去工作。机器人的一般结构框图见图。机器人整机基本上由两部分组成,即机器人本体和控制装置。机器人的本体结构包括:机座、驱动器和驱动单元、手什、手腕、末端执行器(操作机构)、移动机构,以及安装在机器人本体上的感知器(传感器)等。控制装置一般包括计算机控制系统、伺服驱动系统、电源装置,以及人机交互设备(如健盘、显示器、示教盒、操纵杆)等。驱动器或驱动单元是机器人的动力执行机构。根据动力源的类别不同,可分为电动驭动、液压驱动和气压驱动三类。电动驱动器多数情况下用直流、交流伺服电动机,也可用力矩电动机、步进电动机等。四川非标机器人供应厂