商机详情 -
郑州自主移动机器人机械臂
汇像科技移动机器人注重人机协同作业设计,运行过程贴合人员常态化工作环境,适合人员与设备同区域工作的场景使用。设备行进过程反应灵敏,遇到人员经过或临时堆放物品,能够及时调整行进状态,规避作业过程中的干扰因素。机器人不需要单独划分运行区域,可融入现有工作环境正常作业,不用对现场布局做大幅度改动。设备操作管理方式简单,工作人员经过基础熟悉即可完成任务下发与状态查看,上手使用没有难度。人机协同工作模式让自动化转运更好融入日常工作,在不影响原有作业习惯的前提下,提升实验室和车间整体自动化运转水平。汇像科技移动机器人可对接智能系统,统一调度任务,提升场所整体运转节奏。郑州自主移动机器人机械臂
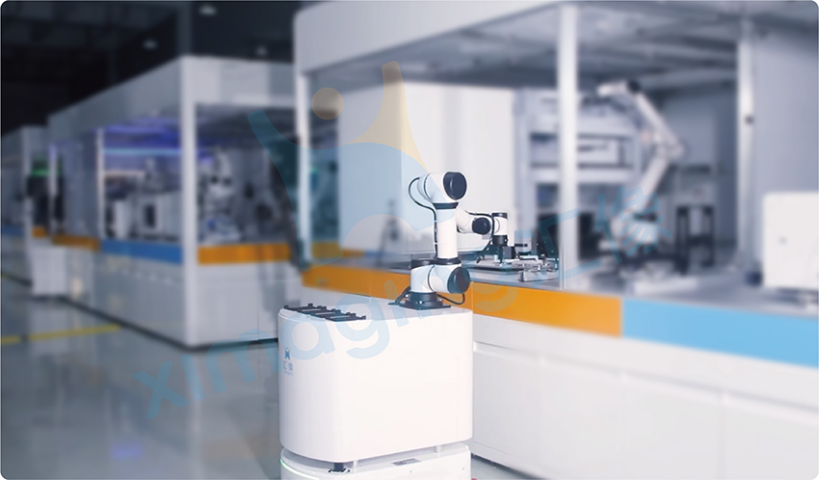
汇像科技移动机器人融入多项智能交互设计,降低实验室自动化设备使用门槛,让不同岗位人员都能快速上手。部分型号搭载语音交互功能,可通过自然语言指令启动任务、暂停运行、切换流程,简化操作步骤。腕部视觉与 3D 结构光组件,能识别样本位置、仪器接口与耗材形态,自主调整抓取姿态,提升复杂场景适配能力。支持远程状态监控与任务调度,科研人员不在实验室也可查看运行进度、调整任务参数,提升管理便捷性。设备程序支持模块化编辑,可根据实验需求快速组合任务步骤,适配不同检测与研发流程。同时具备任务断点续跑能力,遇到临时干扰后可恢复执行,减少任务中断带来的损耗。这些设计让移动机器人更贴近实验室实际使用习惯,推动自动化方案更快落地应用。上海移动机器人机械臂生产车间搭载移动机器人,完成工位物料输送,助推产线作业模式优化升级。

汇像科技移动机器人具备较强拓展定制能力,可根据不同行业实验室需求灵活调整配置,适配多样化应用场景。末端执行器支持快速更换,可搭配移液模块、开盖工具、夹持爪、扫码组件等,覆盖转运、操作、识别、记录等多类功能。软件层面支持对接不同品牌实验仪器与管理系统,可实现设备联动与数据互通,减少系统孤岛。针对洁净室、低温环境、防爆区域等特殊场景,可定制防护组件与夹具,拓展适用边界。无论是科研机构个性化实验流程,还是检测机构规模化样本处理,都可通过参数调整与模块选配,形成贴合需求的自动化方案。汇像移动机器人以模块化设计与场景化适配能力,帮助不同类型实验室稳步推进智能化升级,构建更高效的实验作业体系。
汇像科技国产移动机器人,依托自主导航与控制技术打造,专为国内实验室场景优化,适配各类科研与检测机构的国产化改造需求。机器人部件自主研发,配件供应稳定,售后响应及时,从方案设计、安装调试到运维保养提供全流程服务,降低实验室设备使用成本。导航精度、运行稳定性贴合国内实验室环境,可兼容各类国产与进口实验仪器,打通实验室自动化流转壁垒。操作逻辑贴合国内用户习惯,部署简单、上手快速,助力实验室高效推进国产化自动化转型。汇像科技移动机器人搭载安全感应设计,人机混行场景友好,可平稳避让现场人员与杂物。
针对疾控中心、临床检测等应急检测场景,汇像科技移动机器人凭借快速响应、稳定运行的特点,助力提升批量样本处理效率。面对突发公共卫生事件带来的样本量激增压力,这款机器人可快速部署上岗,自动完成样本拆包、试剂添加、上机检测等前置操作,减少人员与高危样本的直接接触,降低作业风险。机械臂可长时间连续稳定运行,不会因疲劳影响操作状态,能够持续承接大批量检测任务,同时实时同步操作数据,快速生成基础操作记录,为后续检测报告出具提供支撑,助力公共卫生检测机构提升应急响应速度与处置能力。运行过程自动留存作业数据,便于后期工作核对,契合场所规范化管理要求。天津实验室移动机器人厂家
设备运行声响偏低,作业过程不会打扰实验操作与室内常规办公事务开展。郑州自主移动机器人机械臂
汇像 MR4 移动机器人主打小空间灵活作业,专为桌面密集、通道狭窄的实验室环境设计,机身尺寸紧凑,移动转向灵活,不占用过多实验空间。采用双模导航方案,在遮挡较多、信号复杂的区域仍能保持稳定定位,自主避障逻辑贴合实验室日常场景,运行安全性更高。机械臂动作柔顺,支持多级碰撞检测,与人近距离协作时可及时响应避让,适合高校实验室、企业小型研发团队使用。可承担样本转运、试剂传递、仪器上样等重复性工作,降低科研人员机械性劳动强度。设备部署流程简便,通电联网后快速完成地图构建与路径学习,能快速融入现有实验流程。支持与多款常规检测仪器对接,无需对原有设备大幅改造即可实现自动化升级,以较低投入提升实验室作业连续性,是中小型实验室智能化改造的实用选择。郑州自主移动机器人机械臂