商机详情 -
吉林复合移动机器人机械臂
食品检测实验室对操作卫生与流程规范要求较高,汇像科技移动机器人以封闭化、标准化作业,助力食品质量检测提质。机器人可完成食品样本转运、试剂配比、仪器进样、培养皿传递等操作,全程减少人工直接接触,降低外界污染风险,符合食品检测卫生规范。机械臂夹持力度可调,可稳定抓取包装样本、检测器皿等不同物件,适配微生物检测、重金属筛查、添加剂分析等多类项目。设备可连续处理批量样本,动作一致性良好,有助于提升检测数据重复性。在食品企业质检部门与第三方食品检测机构中,汇像移动机器人可衔接各检测工序,形成从样本接收至报告输出的连贯流程,提升日均检测样本处理量,为食品安全管控提供稳定自动化支持。汇像科技移动机器人模块化配置灵活,可拓展功能组件,适配不同行业转运作业场景。吉林复合移动机器人机械臂
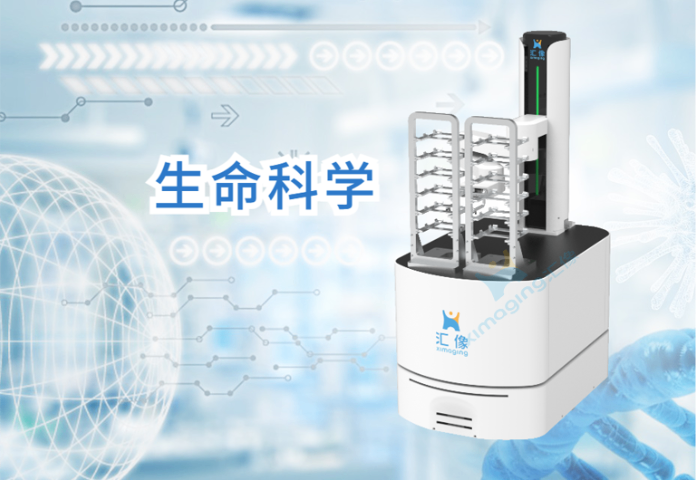
汇像科技移动机器人在安全设计上充分考虑实验室人机共存场景,具备多重防护机制保障运行可靠。机身分布多类型传感器,实时感知周边环境,遇到人员靠近或障碍物阻挡可主动减速停机,无需大面积加装安全护栏,节省实验室空间。机械臂采用柔顺控制方案,接触外力时可柔性避让,减少设备与实验耗材损伤。运行噪音控制在适宜范围,不会干扰常规实验操作与人员交流。设备遵循相关安全标准设计,经过场景化测试验证,可在洁净室、常规实验室、研发车间等环境安全运行。支持手动拖拽示教,操作人员可直接引导机械臂设定运动路径,操作直观且安全。在需要人工干预的实验环节,可与人员灵活配合,实现自动化运行与手动操作互补,提升实验室空间利用率与作业灵活性。海口自主移动机器人设备汇像科技移动机器人机身小巧灵活,不占用过多空间,适配多种室内工作环境。
汇像科技移动机器人具备较强拓展定制能力,可根据不同行业实验室需求灵活调整配置,适配多样化应用场景。末端执行器支持快速更换,可搭配移液模块、开盖工具、夹持爪、扫码组件等,覆盖转运、操作、识别、记录等多类功能。软件层面支持对接不同品牌实验仪器与管理系统,可实现设备联动与数据互通,减少系统孤岛。针对洁净室、低温环境、防爆区域等特殊场景,可定制防护组件与夹具,拓展适用边界。无论是科研机构个性化实验流程,还是检测机构规模化样本处理,都可通过参数调整与模块选配,形成贴合需求的自动化方案。汇像移动机器人以模块化设计与场景化适配能力,帮助不同类型实验室稳步推进智能化升级,构建更高效的实验作业体系。
汇像科技移动机器人注重人机协同作业设计,运行过程贴合人员常态化工作环境,适合人员与设备同区域工作的场景使用。设备行进过程反应灵敏,遇到人员经过或临时堆放物品,能够及时调整行进状态,规避作业过程中的干扰因素。机器人不需要单独划分运行区域,可融入现有工作环境正常作业,不用对现场布局做大幅度改动。设备操作管理方式简单,工作人员经过基础熟悉即可完成任务下发与状态查看,上手使用没有难度。人机协同工作模式让自动化转运更好融入日常工作,在不影响原有作业习惯的前提下,提升实验室和车间整体自动化运转水平。设备可在复杂室内环境灵活穿行,感应避让周边人员与器物,保障日常作业平稳推进。
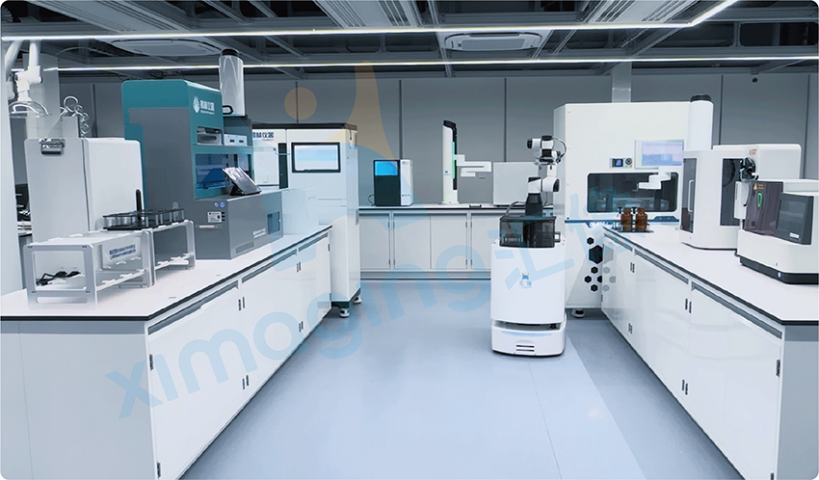
汇像科技移动机器人依托自主研发技术打造,实现导航算法、运动控制、硬件模块等部件国产化,可替代进口同类移动机器人,满足科研、工业、医疗等领域国产化设备替代需求。机器人技术自主可控,配件供应稳定,避免进口设备配件断供、交付周期长的问题,保障设备长期稳定运行。提供本地化全流程售后运维服务,从设备安装调试、人员培训、日常维护到故障维修,响应及时,解决进口设备售后周期长、成本高的痛点。设备操作逻辑贴合国内用户使用习惯,软件界面中文可视化,功能适配国内实验室、产线、仓储的实际作业需求,可根据用户场景定制功能参数。具备良好的兼容性,可对接国内主流 LIMS、MES、WMS 等管理系统,实现数据无缝对接,无需额外改造现有系统。帮助国内企业降低设备采购与运维成本,提升设备自主可控能力,助力各行业自动化设备国产化升级。医药研发环节依靠设备运送试样,行进动作平缓,妥善维护样品原有品质状态。无锡自主移动机器人机械臂
检测中心依托设备流转送检样品,缩减样品周转时长,加快整体检测工作进度。吉林复合移动机器人机械臂
汇像科技模块化移动机器人,采用机身+机械臂可拆分设计,可根据实验室需求灵活搭配功能模块,适配不同场景的自动化转运与操作需求。机器人导航系统支持地图实时更新,实验室布局调整后可快速重新建模,无需重复调试,适配实验室动态改造需求。既可单独执行转运任务,也可联动机械臂完成抓取、对接、操作等复合任务,拓展性强。操作界面简洁易懂,可手动遥控也可自动运行,适合各类实验室逐步搭建自动化流转体系,降低智能化升级门槛。吉林复合移动机器人机械臂