商机详情 -
深圳固定式协作机器人
汇像智能推出的智能微生物菌落分析大师,以自主开发的HelenX机器人与iMirrorOS操作系统为关键,集成菌落计数仪、扫码组件及微型耗材堆栈等模块,能够针对多种琼脂培养基中的菌落,进行特征识别与计数分析,依据预设规则实现平皿的自动筛选与分类处理,并完成结果分析、计数、审核、报告生成及数据存储,支持按需上传至LIMS系统。该系统可自动化处理各类样品检测结果,严格遵循国家相关标准,广泛应用于食品、药品、化妆品、水质、疾控、医疗、检验检疫及高校科研实验室的微生物菌落检测与研究,有力保障生物实验安全。样本移取到数据分析,“智灵者’HelenX-5 轻松掌控实验室全流程。深圳固定式协作机器人
协作机器人
2004至2024这二十年间,实验室安全事故屡屡发生,累计已达137起,导致177人受伤、19人死亡的悲剧。每一个数字背后,都是无法承受的生命代价。今年5月底,广州市天河区天河南一路广州市环境保护科学研究院7楼发生实验室爆燃事故,再次敲响警钟。化学类实验室已成为事故“重灾区”,其中火灾与爆燃事故尤为突出,而人为操作不当或违规操作往往是引发事故的主要原因。
面对严峻的实验室安全形势,以及行业向智能化、高效化发展的趋势,加强实验室安全建设刻不容缓。汇像智能从物理安全、机械安全、电器安全、数据安全及生物安全等多个关键领域布局,致力于打造更加安全、可靠的科研实验环境。在电器安全方面,汇像智能尤其注重设备的稳定与可靠性。其自主研发的智能协作机器人、自动化仪器设备等,选用品质电气元件,结合先进电路设计,配备过载保护、漏电保护等多重安全机制,保障设备运行过程中的电气安全。
例如,智能多功能化学工作站与智能固态高通量筛选工作站,依托AI自动化与信息化技术和协作机器人的应用,不*降低了因人工操作失误带来的成本损耗,也进一步提升了电器使用的安全等级。 呼和浩特七轴 协作机器人定制从操作到结果的每一步精密把控,HelenX-MR6 智能复合机器人加速生命科学成果实现突破。

汇像科技协作机器人结合多年实验室场景应用经验持续优化,在运动控制、操作安全、交互体验等方面不断贴近国内用户的使用习惯。产品区别于通用工业机器人,更注重实验室环境下的低噪音、小体积、柔性操作等特点,适配科研与检测的精细化作业需求。从单台作业到多设备协同组成工作站,汇像可提供多样化配置方案,满足不同用户的自动化改造需求。依托完善的售后与技术支持体系,设备能够长期稳定运行,助力各类实验室向自动化、数字化方向稳步转型。
汇像科技协作机器人采用模块化设计理念,硬件结构简洁,便于日常清洁与维护,适应实验室高频次使用需求。设备出现异常情况时,系统会给出相应提示,方便工作人员快速排查处理,降低停机影响。软件系统支持参数保存与快速调用,同类实验可直接复用历史设置,减少重复调试时间,提升实验筹备效率。机器人具备良好的拓展性,可根据实验室发展需求新增功能模块部署,逐步完善自动化作业体系,适合不同规模实验室分阶段进行智能化升级。“智灵者”HeleX-4L:以精确可靠的自动化,解放生物医药研发的创新力量。
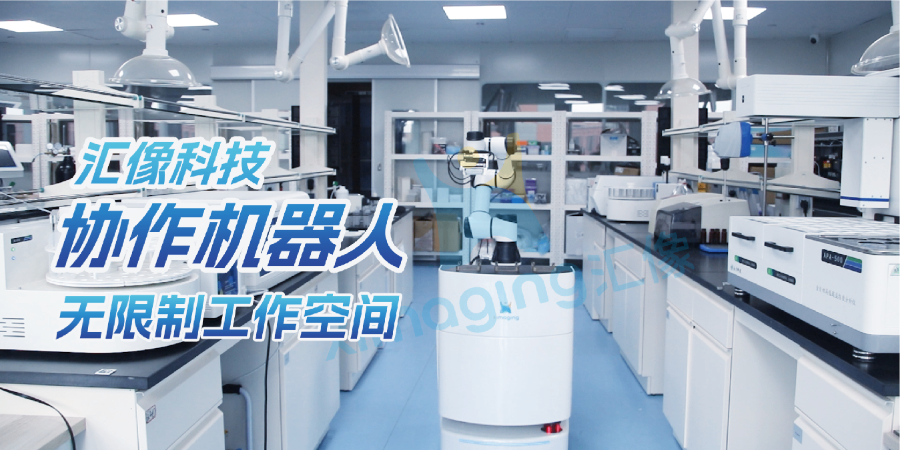
汇像协作机器人具有强大的扩展性,其能力可通过软件升级与持续学习不断拓展,从而灵活适应多样化的任务需求与动态环境变化。例如,当产品迭代升级时,只需对协作机器人进行软件更新,即可持续匹配生产要求。
作为人工智能领域的专精特新企业,以及中国生物资源与生物设施联盟成员单位,汇像科技(XImaging)积极参与多项国家及行业标准的制定工作。公司与上海交通大学等多所高校共建联合实验室,并与多家企业合作设立企业联合创新中心。同时,汇像科技还在江苏如皋、苏州汾湖、太仓等地联合打造示范应用平台。
在内部架构方面,汇像科技设立了AI与数字产品研发中心、自动化产品研发中心、应用产品研发中心,以及解决方案与客户成功中心,围绕技术研发、产品创新、方案设计和客户成功等多个维度,为合作伙伴提供多方位支持。 汇像协作机器人:规范生命科学实验流程,提升结果可靠性。石家庄移动式协作机器人供应商
实验室自动化升级汇像协作机器人,部署灵活、易编程,大幅提升实验效率与数据稳定性。深圳固定式协作机器人
在化学实验室的样品前处理环节,汇像科技的机器人可实现对15mL与50mL离心管的自动化操作。它不*能自动完成液体添加、开关盖/振荡等动作,还能将处理后的样本转移至指定耗材储存区。此外,搭配HelenX系列协作机器人,该系统能够与超声、离心等设备无缝集成,有效减轻人工操作负担。
汇像科技的HelenX系列协作机器人专为实验室场景打造,针对空间紧凑、操作流程复杂、协作灵活性要求高等实际痛点进行了特别设计。例如固定式HelenX-5采用五关节执行结构,创新性地引入关节内旋运动设计,在节省安装空间的同时有效扩展环形操作范围。该机型不*运行速度快、运动轨迹灵活,还搭载了智能避障功能,适应多种复杂实验环境。 深圳固定式协作机器人