商机详情 -
七轴 协作机器人负载
汇像协作机器人能够有效提升生产效率:通过与人类协同作业,实现任务合理分配。机器人负责重复性高、精度要求高的工作,而人类则专注于需要创造性与灵活决策的环节,从而优化整体工作流程,提高产出效率。在成本控制方面,协作机器人不*购置与运维成本较低、维护便捷,还能有效减少对人工的依赖,特别在劳动力密集型产业中优势明显,同时降低因人为操作失误带来的额外成本。该机器人凭借高精度执行能力,在重复作业中保持高度一致性,有助于减少生产过程中的误差与缺陷,从而提升产品的质量稳定性与良率。此外,汇像协作机器人能够在高温、高压、有毒或辐射等危险恶劣环境中替代人工作业,有效保障员工安全与健康,改善工作条件。
汇像科技致力于成为全球生命健康领域自动化与智能化解决方案的提供者,秉承“让世界每一个人都享受健康安全品质的生活”的使命,持续为行业输出创新的技术、产品及专业服务。 在实验室场景里,汇像协作机器人如同引擎,为实验流程的创新与效率提升提供关键动力。七轴 协作机器人负载
协作机器人
汇像协作机器人是一种创新型的实验室机器人,它被设计成能够在非结构化的环境下与人类进行直接、安全的交互与接触,实现高效的人机协作。与传统机器人通常需要在隔离区域内运行不同,汇像协作机器人集成了先进的力传感技术与视觉系统,能够实时感知周围环境和操作人员的存在。当检测到意外接触时,它能立即调整力度或停止运动,从而保障人员安全。这一特性使其无需物理围栏,就能在开放的共享工作空间中与人并肩工作,共同完成诸如样品递送、液体转移等复杂的动作和任务。其灵活性和易编程性也让它能快速适应小批量、多品种的实验室需求重庆 国产协作机器人定制以严守生物安全红线为关键,汇像协作机器人助力实验操作迈向更高规范标准。
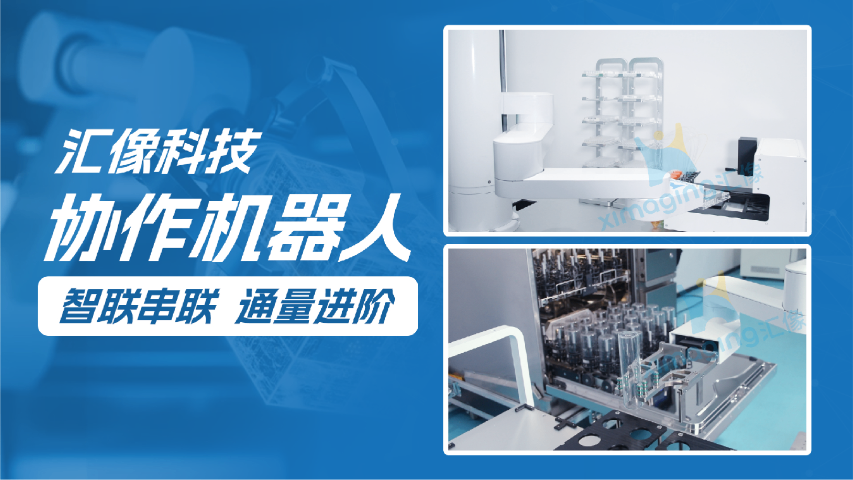
汇像科技协作机器人搭配视觉识别模块后,可进一步提升复杂场景下的作业能力,在微生物菌落识别、样本定位、异形耗材抓取等任务中表现稳定。视觉系统可实时采集样本信息,引导机器人调整抓取角度与运动轨迹,顺利完成菌落挑取、划线、涂布等精细操作,减少人工肉眼判断的工作量。设备支持高通量样本处理,可同时完成多组样品的批量操作,缩短实验周期,提升实验室整体处理能力。在疾控检测、农业育种、微生物研究等场景中,这款机器人能够为科研与检测工作提供持续稳定的辅助支持。
汇像协作机器人具备以下优势:编程简易,配备直观的操作界面,支持拖动示教与图形化编程等功能,即使是基础工作人员或非技术背景的用户也能便捷地进行编程与调试,迅速完成任务的设定与调整。灵活性高,机身通常采用轻量化设计,机械臂运动灵活,能够实现720°全空间灵活运动,轻松应对多样化的工作场景与任务需求。同时,支持工装夹具的快速更换,兼容多型号产品在同一条产线上生产。
汇像科技(XImaging)作为一家专注于科学研究与生命健康领域的人工智能技术企业,致力于为食品、制药、环境、临床诊断及分析检测等行业提供从智能硬件到系统集成的一站式解决方案。旗下拥有苏州“医米基科学”与上海“汇像科技”两大品牌。 协作机器人覆盖从样本处理到数据分析的全流程,为生命科学研究注入动力,提升研究进度。
(1)政策环境:大力扶持,方向明确国家层面陆续推出多项政策,有力推动协作机器人产业发展。《“十四五”机器人产业发展规划》明确提出,到2025年我国要成为全球机器人技术创新的重要策源地,整机综合指标达到国际先进水平,产业营业收入年均增速保持在20%以上。同时,《“机器人+”应用行动实施方案》聚焦重点领域,推广超过200个典型应用场景,加快机器人技术的实际落地。这些政策为行业提供了清晰的发展路径和有力支持。(2)经济与社会环境:共同驱动需求释放在经济层面,全球产业结构持续调整,中国制造业加快转型升级,带动自动化需求不断增长。制造业技术改造投资持续加大,劳动力成本逐年攀升,进一步推动协作机器人替代人工进程。新能源、医疗健康等新兴领域的快速发展,也为协作机器人带来爆发式需求。(3)技术环境:持续创新,深化发展,协作机器人技术经历了从认知有限、应用范围狭窄的萌芽阶段,到初步商业化尝试与关键技术逐步成熟的成长阶段,目前已进入高速发展期。在关键零部件、智能控制、人机交互等关键领域不断取得突破,持续推动行业向前发展。“智灵者”HeleX-4L,专为生物医药研发打造的实验伙伴,精确执行,赋能创新。珠海七轴 协作机器人价格
协作机器人驱动生命科学实验室智能化操作模式的重新构建。七轴 协作机器人负载
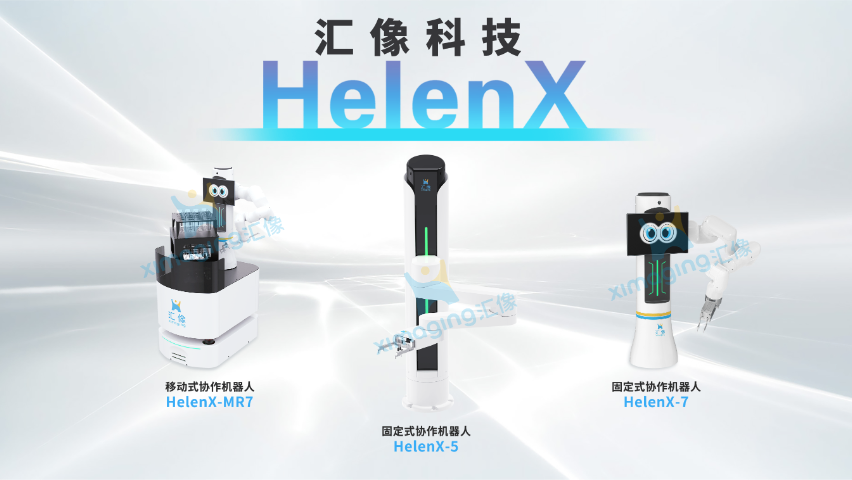
在实验室物理安全领域,汇像科技围绕协作机器人开展了深入研发,成效卓著。该协作机器人配备了激光、红外等先进传感器,内置安全防护功能,能够实现多级碰撞检测和安全监测,能够实时感知周围环境变化,一旦检测到接近障碍物或人员,传感器会迅速将信号传递至控制系统,系统随即调整机器人运动轨迹或令其停止运行,从而有效避免碰撞事故,为实验室的物理安全提供有力保障。汇像HelenX 系列智能轻量协作机器人,依托独特内旋动力学模型,实现狭小空间高速避障与快速取放。采用模块化架构,还可搭配多种末端工具,包括高识读扫码器,方便样品信息追溯管理七轴 协作机器人负载