商机详情 -
杭州4轴移动机器人夹爪
汇像科技移动机器人在哪些方面有合作成果?
汇像科技与内蒙古某乳业有限责任公司,通过AGV机器人智能取样与跨区转运、多仪器协同调度、全链路闭环管理、数据无缝集成LIMS、全自动上样与实验触发,已于打通接口、兼容多品牌,使仪器设备在同一架构下实现标准化。未来依托MR4,MR6移动式机器人,顺势而为,以创新技术解决实验室痛点,加速科研创新进程。在政策与技术的双重驱动下,正迎来全新变革,助力我国从 “科研大国” 迈向 “科研强国”。 期待在未来,汇像 AI 机器人科学家能在更多实验室 “大显身手”,推动科研事业迈向新高度。 汇像移动机器人康养护理自动化流程优化者。杭州4轴移动机器人夹爪
面对全球科研机构、实验室以及生物医药企业普遍存在的技术人才短缺、人员流动性高、培训周期长且成本高昂等挑战,汇像移动式机器人应运而生,提供了稳定、可持续的“数字劳动力”解决方案。它不倦怠、不离职,保障关键实验流程的连续性和产能稳定性,减少因人员变动导致的实验中断和质量波动。更重要的是,汇像移动机器人高效接管了繁琐、强度高和易出错的重复性实验操作,将宝贵的人力资源从重复劳动中解放,专注于更高价值的实验设计、数据分析和科学决策,优化人力资源配置,提升了人才投入的边际效益。武汉4轴移动机器人汇像 HelenX-MR6/MR4病房物资补给助手。

什么选择汇像科技AI机器人科学家?
选择AI机器人科学家,是实验室突破效率瓶颈、提升科研质量的关键选择,其价值可从多维度直观体现。数据层面,它能降低实验错误率70%,通过标准化操作规避人为操作偏差,让实验结果重复性大幅提升,尤其适配药物研发、材料检测等对精度要求较高的场景;同时可提升实验通量50%,24小时不间断自动完成实验,减少重复劳动,将科研人员从称量、取样等繁琐流程中解放,使其聚焦实验设计与数据分析等较关键环节。成本与体验上,AI机器人科学家能减少40%人力成本,降低对人工的依赖,还能改善实验人员情绪50%,缓解重复劳动带来的疲劳与压力。此外,它可数据化记录实验全流程与结果,支持溯源分析与AI赋能创新,助力科研突破;且兼容设备范围广,既能适配实验室现有旧设备,也能对接新仪器,有效提升实验室整体产能,为不同规模、不同领域的实验需求提供灵活适配方案。
为抢占全球科技竞争的关键制高点,国家科技部将“微操作机器人”列为“科技创新2030—脑科学与类脑研究”重大专项的重点支持方向。在这一重大战略科研计划的强力支撑下,汇像科技勇担重任,成功研发出具有先进水平的移动式机器人,臂展可达625mm,重复定位精度:+/-0.05mm负载:3kgm/s,防护等级IP54为我国在脑科学前沿探索与类脑智能关键装备领域赢得了重要话语权。使得机器人能够在微观尺度上执行极其精细、稳定的操作,有力助推我国在全球微操技术这一关乎未来科技与安全的战略领域抢占先机、赢得主动。汇像移动机器人医疗康养护理辅助载体。
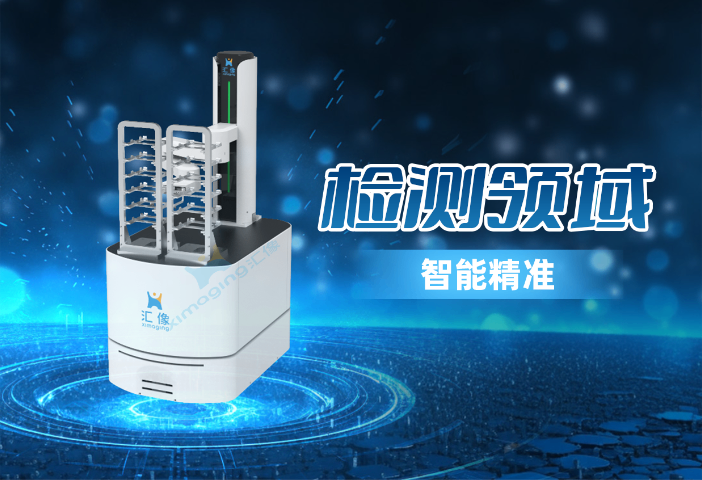
汇像HelenX-MR4,HelenX-MR6移动机器人在实验室领域意味着什么?
在实验室领域,汇像HelenX-MR4与HelenX-MR6移动式机器人,为实验室领域带来了自动化与智能化的重要变革,成为科研效率提升的关键支撑。二者依托多传感器融合导航技术,能在摆满仪器、通道复杂的实验室环境中定位,灵活穿梭于不同实验区域,自动完成样本运输、试剂配送等重复性基础工作,将科研人员从机械劳动中彻底解放,使其能聚焦实验设计、数据分析等创新环节。其中,HelenX-MR6的优势尤为突出,以生物样本运输场景为例,其搭载的嵌入式恒温箱可将温度控制在2-8℃,完美适配生物样本对储存环境的严苛要求,有效避免人工转运时因操作延迟、环境暴露导致的温度波动,从根本上减少样本损坏风险,保障实验数据的准确性与可靠性。这两款机器人的应用,不*优化了实验室运营流程,更推动实验室向高效、稳定的智慧化方向升级,为科研工作的高质量开展奠定了坚实基础。 汇像 HelenX-MR4 移动机器人实验室场景焕新。天津自主移动机器人机械臂
汇像移动机器人自动化实验室适配者。杭州4轴移动机器人夹爪
汇像科技(XImaging)是一家致力于研发移动机器人的的公司,目前专注于为食品、制药、环境、临床诊断与分析检测行业提供智能自动化产品与系统解决方案。拥有苏州"医米基科学"、上海"汇像科技"两个商业品牌。汇像,取自于“汇聚智慧(AI),超越想像(SciX),用AI成就科学之美”的意境。汇像移动式机器人的价值,在于帮助人类基础科学从业者摆脱繁杂琐碎的实验工作,聚焦科学研究的环节。HelenX-MR6的腕部摄像头与智能定位识别功能,可自动完成样本分类、仪器校准等重复性任务,避免人工操作的误差与疲劳;智能语音交互新系统则简化了任务调度流程,实验人员无需花费时间学习复杂操作,通过自然语言即可控制机器人执行实验步骤。依托iMagicOS科学操作系统的统筹能力与人工智能技术的决策支持,系统能自主优化实验流程,搭配移动式机器人的灵活作业特性,大幅提升实验效率。同时,其对三方设备的兼容性,让实验室无需大规模改造即可接入系统,降低应用门槛,真正实现“让机器做实验,让人做研究”的科研新模式。 杭州4轴移动机器人夹爪