商机详情 -
靠谱的光学缺陷检测维保
格栅灯造型多样性与检测挑战
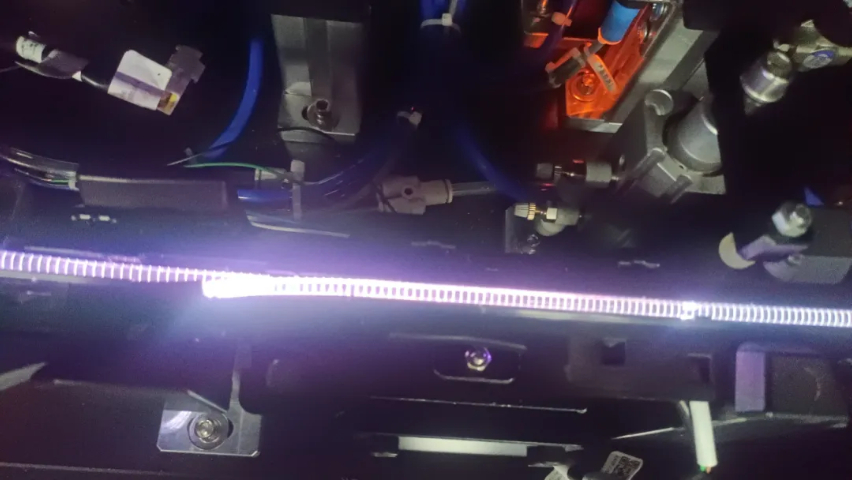
格栅灯的造型设计服务于整车的外观风格,目前常见的造型包括横向条状、U型条状和点阵状等多种类型。横向条状格栅灯与大灯和雾灯融合,在视觉上拉长整车宽度并压低高度。U型条状格栅灯勾勒前格栅轮廓,提升整车的未来感和高级感。点阵状格栅灯由细小的密集发光单元构成,营造繁复奢华的视觉效果。不同造型的格栅灯对检测系统提出了不同的要求——横向条状需要关注条状发光区域的均匀性,U型条状需要关注曲线边缘的锐利度,点阵状则需要关注每一个发光点的一致性。GSM1000系统的灵活配置能力让它能够适应不同造型格栅灯的检测需求,通过调整检测参数和算法模型,为每一种造型提供针对性的检测方案。 通过双分支网络分别提取缺陷特征与颜色特征,并融合关键信息。靠谱的光学缺陷检测维保
从人工检测到自动化产线的转变传统微透镜模组的光学检测很大程度上依赖人工操作——操作人员将模组放置在检测台上,启动设备,读取数据,再手工记录结果。这种模式不但效率低下,还容易引入人为误差。随着汽车发光件产量的持续攀升,人工检测已经难以满足产线的节拍要求。GSM1000系统采用视觉引导的三轴机械臂自动上下料方案,机器替代人工完成取料、放料、检测、分类的全流程。通过转台设计,系统能够实现取放料和检测的并行操作,检测动作完成的同时下一件产品已经就位,节拍速度提升。这种自动化转型不*节省了人工成本,更重要的是让产线具备了全天候稳定运行的能力,为大规模量产提供了可靠的技术保障。靠谱的光学缺陷检测机械结构颜色检测误差降至ΔCx≤0.01,满足行业严苛标准要求。
手眼标定与坐标系统一
自动化检测系统的精度不但取决于测量设备本身,还取决于机械运动与光学测量之间的坐标匹配精度。GSM1000系统通过手眼标定技术统一了机械臂坐标系与光学测量坐标系。所谓手眼标定,就是建立机械臂末端(手)与相机(眼)之间的精确空间关系,让机械臂知道相机看到的每一个位置对应着实际空间中的哪一个坐标。标定完成后,机械臂能够根据视觉系统的引导将产品精确放置在检测工位,确保每一次测量的位置一致性。这种统一的坐标系为三轴自动放料提供了基础——机械臂能够自主完成从料盘取料、放置到检测工位、检测完成后分类下料的完整流程,真正实现了无人化操作。
抗环境干扰的光照鲁棒性设计
产线环境的光照条件往往不如实验室理想,环境光的波动、设备振动、镜头落尘等因素都可能影响图像质量。GSM1000系统在算法层面引入了光照鲁棒性损失来提升模型对光照变化的适应能力。具体做法是:对原始图像施加光照扰动(如亮度±30%的随机变化),生成增强样本,然后通过光照鲁棒性损失函数让模型在原始样本和增强样本上保持一致的预测结果。这种训练方式相当于让模型见过了各种光照条件下的图像变体,当实际检测中遇到光照波动时,模型不会因为亮度的微小变化而产生误判。这一设计让GSM1000系统在产线实际工况中能够保持与实验室条件下接近的检测精度。 迁移学习机制有效利用已有数据知识,减少重复标注工作。
迁移学习中的参数迁移策略
迁移学习的关键在于如何有效地将源域的知识迁移到目标域。GSM1000系统采用的参数迁移策略是:冻结源域模型的底层卷积层参数,*微调顶层全连接层。这种策略背后的逻辑是:底层卷积层提取的是通用的视觉特征——边缘、纹理、形状等——这些特征在不同类型的格栅灯之间具有通用性,不需要重新学习。而顶层全连接层负责的是特定任务的决策——识别具体的缺陷类型、计算具体的颜色偏差——这些需要根据目标域的数据进行微调。通过这种“冻结底层、微调顶层”的策略,系统能够在少量目标域样本的情况下快速完成模型适配,大幅缩短了新车型检测系统的部署周期。 引入光照鲁棒性损失,提升模型对光照变化的适应能力。直销光学缺陷检测客服电话
融合检测系统以特征共享、知识迁移、联合优化为设计思路。靠谱的光学缺陷检测维保
数据追溯与MES对接
在现代化生产中,检测数据的管理和追溯已经成为质量体系的重要组成部分。GSM1000系统支持扫码功能,每一件被测产品都可以通过二维码或条形码与检测数据关联。系统自动生成检测报表,记录产品的各项光学指标和判定结果。更重要的是,系统支持与MES制造执行系统的对接,检测数据可以实时上传至企业的生产管理系统。这意味着从原材料入库到成品出库的整个生产流程中,每一件产品的光学检测数据都有据可查。当出现质量问题时,企业可以快速追溯到具体批次甚至具体产品,大幅缩短问题定位和原因分析的时间,降低质量风险。 靠谱的光学缺陷检测维保