商机详情 -
浙江标准机械手行业解决方案
随着制造业向小批量、多品种、快速换产的方向发展,传统工业机器人的高围栏隔离模式逐渐显露出局限性,协作机器人正成为越来越多客户的新选择。我们提供负载从3kg到20kg不等的协作机器人产品,具备高灵敏碰撞检测功能,在与人发生接触时能够自动停止,无需安装安全围栏,实现了真正意义上的人机协同作业。协作机器人编程简便,普通工人经过短时间培训即可完成拖拽示教和程序调整,特别适合频繁换产的应用场景,如实验室测试、小批量装配、精密拧紧、螺丝锁付、产品检测等。在空间受限的工位,协作机器人凭借紧凑的结构和灵活部署的特点,可轻松集成到现有产线中,无需对车间布局进行大规模改造。我们为客户提供的不是协作机器人本体,更是柔性制造的完整解决方案——通过人机分工协作,让机器人承担重复、费力、高精度的作业,让人工专注于需要灵活判断和复杂操作的环节,共同构建高效、安全、灵活的生产模式。根据机械结构不同,工业机器人可分为关节型、直角坐标型、并联型、SCARA型和协作型五大类。浙江标准机械手行业解决方案
机械手
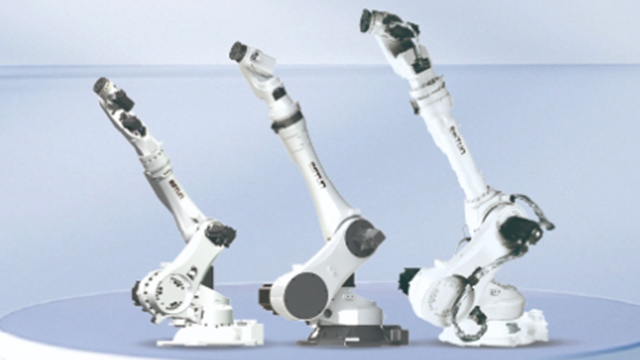
工业机器人是一种面向工业领域的、通过编程或自动控制来执行制造任务的多关节机械臂或多自由度的机器装置。它远非简单的机械工具,而是一个高度集成和智能化的机电一体化系统。一个完整的工业机器人系统通常由四大**部分构成:机械结构本体、伺服驱动系统、高精度传感系统以及智能控制系统。机械结构本体即机器人的“身体”,决定了其运动范围和负载能力,常见的有关节型、SCARA型、Delta并联型等。伺服驱动系统如同机器人的“肌肉”,负责提供动力,精细地驱动每个关节运动。传感系统则是机器人的“感官”,包括视觉传感器、力觉传感器、位置传感器等,使其能够感知自身状态和外部环境。***,智能控制系统是机器人的“大脑”,通过内置的算法和程序,处理传感器信息,并指挥驱动系统完成既定的复杂轨迹和动作。国际机器人联合会(IFR)将其定义为“一种可自动控制、可重复编程、多用途的操作机”,这精细地概括了其自动化、柔性和通用性的**特征,使其成为智能制造的基石。浙江UNO系列机械手工业机器人集成力矩传感器进行精密装配,实现微米级间隙的齿轮或轴承压入。
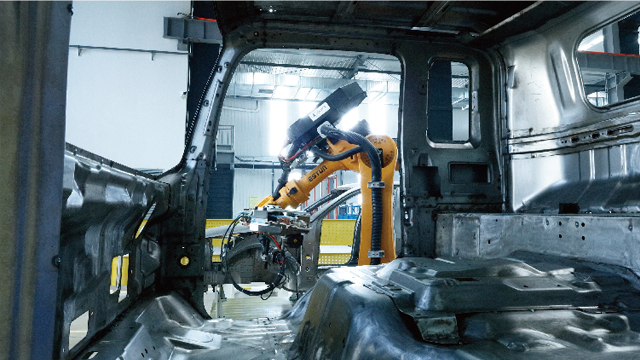
汽车制造业是工业机器人应用**早、**成熟的领域,涵盖了冲压、焊装、涂装、总装四大工艺环节。在焊装车间,机器人焊接工作站完成车身90%以上的焊点,六轴机器人配合焊枪,实现复杂空间轨迹的精确焊接。涂装环节采用防爆型喷涂机器人,确保漆膜均匀性和作业安全性。总装线上,协作机器人协助工人完成仪表盘、座椅等部件的安装作业。值得一提的是,近年来新能源汽车制造推动机器人应用创新,电池包组装、电机生产线等新应用场景不断涌现。某大型汽车厂焊装车间采用200余台机器人,自动化率超过95%,生产节拍提升至每分钟一辆车。机器人的大规模应用不提高了生产效率和产品质量,更实现了生产数据的实时采集与分析,为智能制造奠定基础。
工业机器人是一种在工业环境中***使用的,通过编程或示教方式自动执行操作或移动任务的,具有三轴或更多可编程轴的机电一体化设备。其**特征在于高度的自动化、精确性、可重复性和柔性。它并非简单的机器,而是一个集成了机械结构、伺服驱动、精密传感器和智能控制系统于一体的复杂系统。自1959年***台尤尼梅特(Unimate)机器人诞生以来,工业机器人技术经历了迅猛发展:从**初只能执行简单重复的点位操作(如取放),到如今能够基于视觉和力觉反馈完成复杂精密的装配任务;从被安全围栏隔离在固定工位,发展到如今能够与人紧密协作的协作机器人(Cobot)。这一演进历程使其从替代人力的自动化工具,逐步进化为提升智能制造水平的**基础设施,是现代工业自动化不可或缺的基石。在抛光、去毛刺等应用中,机器人末端需加装力控传感器,保证接触力恒定。
工业机器人技术正向智能化、模块化、协同化方向演进。人工智能与机器视觉深度融合,使机器人具备深度学习与自适应能力,例如通过3D视觉识别无序堆叠工件并自主规划抓取路径。力控技术的发展让机器人实现精密磨削、抛光等柔顺作业。5G技术支撑多机器人集群协同与云端调度,消除传统有线通信的局限。模块化设计成为新趋势,如关节模块、控制器模块的标准化大幅降低定制成本。此外,数字孪生技术通过虚拟映射实现远程监控、预测性维护与离线编程,***提升部署效率。现代机器人普遍采用以太网接口,可接入MES或SCADA系统,上报位置和状态数据。浙江标准机械手租赁成本
设备巡检机器人携带热成像仪和声音传感器,定时检查工厂配电柜与管道状态。浙江标准机械手行业解决方案
一个完整的工业机器人系统通常由三大**部分构成:首先是机械本体,即机器人的“身体”,包括基座、臂部、腕部和末端执行器(即手部,如焊枪、夹爪、喷枪等),其结构决定了机器人的运动空间和灵活性;其次是控制系统,相当于机器人的“大脑与神经”,负责处理编程指令、进行运动轨迹规划和伺服控制,并向各关节发出动作信号;***是伺服驱动系统,如同“肌肉”,根据控制系统的指令,驱动电机和减速器,精确地带动机械本体完成预定动作。根据几何结构,工业机器人主要可分为关节型、SCARA型、直角坐标型、并联型(如Delta机器人)和圆柱坐标型等,每种类型都有其独特的运动特点和优势应用领域。浙江标准机械手行业解决方案