商机详情 -
协作系列机械手案例
第一阶段是可编程示教再现机器人,操作员通过手持示教器引导机器人完成一遍动作,机器人则精确记录并重复执行,此阶段机器人没有外部感知能力,适用于结构化环境下的重复任务。第二阶段是感知型机器人,随着传感器技术的进步,机器人开始装备视觉、力觉等系统,使其能够对环境进行一定程度的感知和反馈,例如根据视觉定位补偿工件位置偏差,或根据力控实现精细装配。当前,我们正处在第三阶段——智能机器人的发展初期,其**特征是深度融合人工智能、大数据和云计算技术,机器人能够通过深度学习进行自主决策、路径规划和故障诊断,从单纯的执行者向具备一定学习与适应能力的“合作伙伴”演进。关节型机器人拥有类似人手臂的旋转自由度,工作范围大且灵活,是汽车制造线的装备。协作系列机械手案例
机械手
很多客户问“该买哪种”,我们的原则是“只选对的不选贵的”。固定工位标准作业(如焊接、打磨)——用工业臂替代高级焊工和打磨工,一个人形成本够买3台工业臂;仓储巡检和跨区域配送——用移动机器人替代巡检员和配送工,无需改造厂房;柔性装配和护理场景——人形机器人直接适配现有工位和工具,替代通用型装配工。我们不推销**贵的,只推荐投入产出比比较高的组合。某物流中心采用我们“移动机器人+工业臂”组合,替代了12个夜班岗位,18个月收回投资。工业型机械手定制根据机械结构不同,工业机器人可分为关节型、直角坐标型、并联型、SCARA型和协作型五大类。
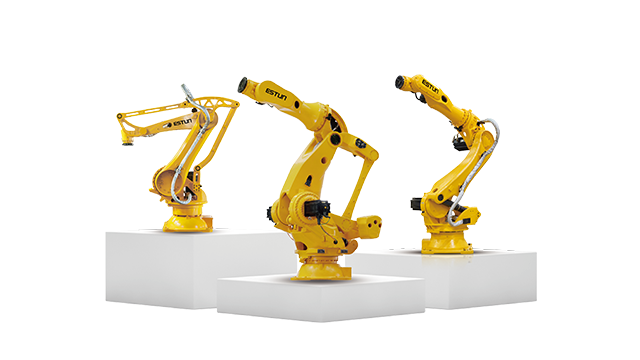
工业机器人的应用已渗透到制造业的方方面面。在汽车制造行业,它们是不可或缺的主力,承担着点焊、弧焊、喷涂、零部件装配和总装等繁重、精密的工作。在电子电气行业,SCARA和协作机器人执行着电路板贴装、芯片检测、手机零部件组装等对精度要求较高的微操作。金属加工和机械制造领域,机器人用于机床上下料、铸造、打磨和去毛刺,将工人从危险、肮脏的劳动中解放出来。此外,在食品、医药和化工行业,机器人完成包装、码垛、分拣等任务,不提升了效率,其洁净室设计更能满足严格的卫生标准。近年来,它们在物流仓储中的自动分拣和搬运作用也日益凸显。
工业机器人系统集成涉及多个关键技术领域。首先是工装夹具设计,需要根据作业对象的特点设计**末端执行器,如真空吸盘、机械夹爪、**焊枪等。其次是传感系统集成,包括视觉定位、力觉反馈、距离检测等多种传感器,为机器人提供环境感知能力。第三是控制系统开发,需要集成PLC、运动控制卡等硬件,并开发**控制软件。通信接口整合也至关重要,包括与MES系统的数据交换、与其他设备的协同控制等。安全系统设计必须符合安全标准,配置安全围栏、光栅、急停装置等多重保护。此外,离线编程与仿真技术的应用,允许在虚拟环境中进行方案验证和程序生成,大幅缩短现场调试时间。这些技术的有机整合,决定了整个机器人系统的工作性能和应用效果。是一种通过编程实现多关节运动,能够自动执行焊接、搬运等任务的自动化设备。
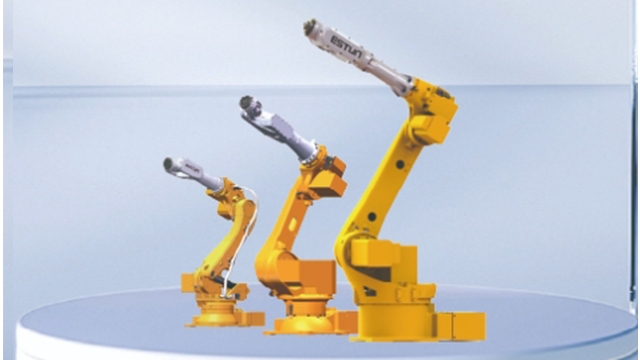
在安全方面,机器人能够替代人类完成在危险、有毒、高温或高辐射环境下的作业,如焊接、喷涂、搬运重型物件等,从根本上杜绝了人身伤害风险。配合安全围栏、光栅和激光扫描区域保护系统,构建了人机协作的安全环境。在质量方面,机器人以远超人类的稳定性和一致性进行工作,每一次运动、每一次焊接、每一次涂胶的精度都分毫不差,***降低了因人为操作波动导致的产品质量变异,大幅提升产品合格率。在效率方面,机器人可以实现24小时不间断连续作业,不知疲倦,将生产节拍提升至极限,同时通过高速高精度的操作,缩短单件产品生产周期,从而在整体上极大地提升了产能与运营效率。工业机器人通常按照负载能力划分,从3公斤到上千公斤不等,适用不同作业场景。协作系列机械手案例
工业机器人末端的快换装置使其能自动抓取不同工具,实现焊接、夹持与检测工序的快速切换。协作系列机械手案例
工业机器人技术正朝着智能化、柔性化、协作化的方向快速发展。人工智能与机器视觉的深度融合使机器人具备深度学习能力,能够适应不确定环境下的作业任务。力控技术的进步让机器人实现真正的柔顺控制,完成精密装配、抛光等对力控要求较高的工作。数字孪生技术通过建立机器人的虚拟映射,实现远程监控、预测性维护和离线编程。5G技术的应用解决了传统有线通信的束缚,支持多机器人集群协同作业。模块化设计成为新趋势,通过标准化接口实现快速部署和功能切换。人机协作方面,新型协作机器人采用轻量化设计、碰撞检测和安全力矩控制,确保人机共融环境的安全性。这些技术发展不提升了机器人的性能,更拓展了应用边界,使机器人能够适应小批量、多品种的柔性制造需求。协作系列机械手案例