商机详情 -
上海叉取AGV技术原理
在大型仓储和物流中心,AGV已成为提升空间利用率和作业效率的**工具。例如,全球比较大的AGV机器人智能停车楼位于连云港,该立体车库通过双层AGV设备工艺优化布局,车位数量较传统平面堆场提升9倍,实现了车辆的全自动无人化存取。48台AGV机器人在这里如同训练有素的侍者,在五层车库间精细调度,大幅缩短了车辆出入库时间。该项目不*解决了沿海港口土地稀缺的问题,还通过屋顶光伏板实现了年发电超百万度,达成了零碳运营,展示了AGV在集约化与绿色化方面的巨大潜力。AGV能自动挂载和卸载物料,减少人工干预环节。上海叉取AGV技术原理
AGV
在食品饮料行业,AGV及无人叉车的部署助力企业实现了**度的峰值转运与数智化管理。中粮可口可乐与井松智能合作打造的数智化工厂,面对年产能112.9万吨的需求,大批量部署了双叉平衡重FMR机器人(无人叉车)。这些机器人支持大吨位货物双托同步取放,以比较大3.2米/秒的速度穿行于产线与库区之间,*用20天便完成了智能化部署,实现了原材料补给与成品周转的全程智能化。同时,仓储系统利用“一物一码”技术实现全生命周期追溯,确保账物数据同步,为快消品行业的高效、安全、可视化运营提供了范例。上海智能仓储AGV技术原理叉车等重型设备使用频率下降,能耗和维护成本同步降低。
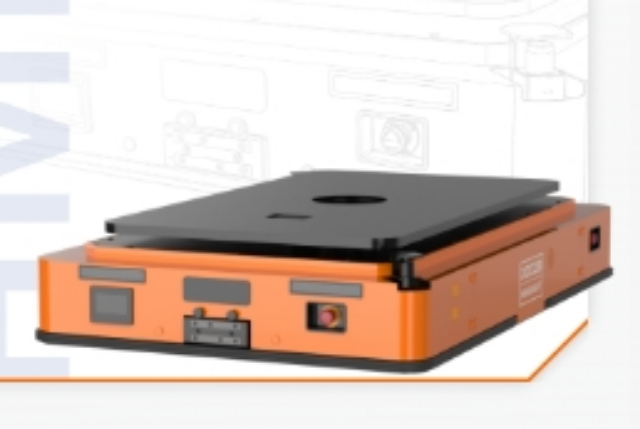
随着技术进步,更先进的导航方式不断涌现。激光导航通过在行驶路径周围安装反射板,AGV发射激光并采集反射信号,经三角几何运算定位,定位精确、路径灵活但成本较高。近年发展出基于SLAM技术的无反射板激光导航,无需辅助标志即可实现精细定位。惯性导航通过陀螺仪计算位置,短时精度高但误差随时间累积,通常作为辅助方式。二维码导航通过摄像头扫描地面二维码获取坐标,常与惯性导航结合,亚马逊Kiva机器人即采用此方式,灵活性高但二维码易磨损。视觉导航通过摄像头采集图像信息进行定位,具有比较高导航柔性,目前技术成熟度仍在提升中。SLAM导航被认为是未来主流方向,具有更高柔性和适应性。
调度系统根据车厢宽度和长度计算出比较好的货物摆放方案,比如哪些货物应该放在**里面,哪些应该靠近车门,是否需要留出叉车通道等。然后AGV从立体仓库出库口取货,每取一托货物,AGV都会扫描货物上的条码,确认这是该车订单上的第几项货物,然后行驶到对应的月台闸口。在靠近车厢尾板时,AGV通过读取月台地面嵌入的RFID地标来精确停靠,误差不超过2厘米,同时启动红外光栅传感器检测车厢内是否已经有其他AGV或者人工叉车在工作,如果有则自动排队等待,避免两车在车厢内相撞。使用AGV可有效避免人工搬运中的漏送、错送问题,物料准确率达100%。
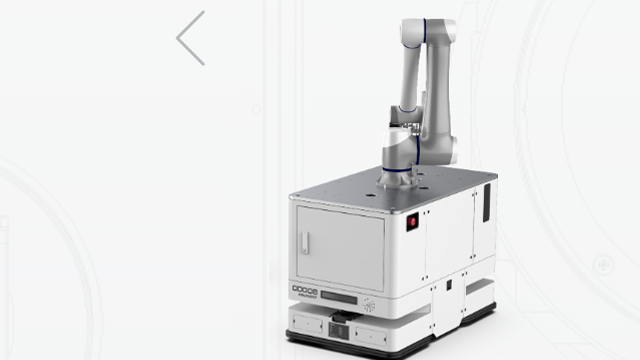
AGV是柔性制造系统和现代化立体仓库的关键设备之一。在柔性制造中,AGV能高效地完成毛坯、半成品和成品的出入库及搬运任务,充分适应物流量大、线路复杂的要求。其典型作业流程包括:上位机通过无线网络下达指令,AGV规划路径行驶至装卸站抓取货物,再自动运送到指定仓位或从仓位取出送至装卸站,整个过程高度自动化。在仓储物流领域,AGV可根据订单指令进行自动分拣、包装和配送,极大提升了电商等行业的订单处理效率。此外,装配型AGV在汽车生产线中用于发动机、后桥等部件的动态装配,已成为自动化生产的重要组成部分。它采用电磁、激光或视觉导航技术,定位精度可达±5mm至±10mm。上海叉取AGV技术原理
高速码垛机器人的峰值速度可达每小时800次以上,是人工速度的3至4倍。上海叉取AGV技术原理
针对重型机械加工车间铁屑多、油污重、地面可能有切削液残留的恶劣环境,重载型AGV采用了链条或滚筒式承载面来实现工件与机床之间的自动对接,其承载能力通常达到3吨至10吨,底盘离地间隙也经过专门加高以避免磕碰。这种AGV会将重达3吨的挖掘机斗杆毛坯从热处理炉直接运输到五轴加工中心的门口,热处理炉出口处的高温工件通过过渡滑台自动滑移到AGV的滚筒面上,随后AGV关闭滚筒锁止机构,防止工件在运输途中发生位移。在前往加工中心的路上,AGV利用地面铺设的磁条和RFID标签进行组合导航,同时车身上的激光雷达会检测前方是否有障碍物或人员。上海叉取AGV技术原理