商机详情 -
江苏国产机械手集成
工业机器人系统集成涉及多个关键技术领域。首先是工装夹具设计,需要根据作业对象的特点设计**末端执行器,如真空吸盘、机械夹爪、**焊枪等。其次是传感系统集成,包括视觉定位、力觉反馈、距离检测等多种传感器,为机器人提供环境感知能力。第三是控制系统开发,需要集成PLC、运动控制卡等硬件,并开发**控制软件。通信接口整合也至关重要,包括与MES系统的数据交换、与其他设备的协同控制等。安全系统设计必须符合安全标准,配置安全围栏、光栅、急停装置等多重保护。此外,离线编程与仿真技术的应用,允许在虚拟环境中进行方案验证和程序生成,大幅缩短现场调试时间。这些技术的有机整合,决定了整个机器人系统的工作性能和应用效果。现代机器人普遍采用以太网接口,可接入MES或SCADA系统,上报位置和状态数据。江苏国产机械手集成
机械手
工业机器人*****的优势在于其能够大幅提升生产效率与产品质量的一致性。与传统人力或专机相比,机器人可以实现一天24小时、一年365天不间断地连续工作,不受疲劳、情绪或生理需求的影响,从而将设备利用率比较大化,***缩短产品生产周期。在一致性方面,机器人每一次操作都基于精确编程的数字模型进行,其重复定位精度可达微米级别,这意味着无论是进行焊接、喷涂还是装配,第1件产品与第10000件产品的工艺参数和质量标准都完全一致,有效消除了人为操作中不可避免的波动和失误,极大降低了废品率和返工率。这种超高的重复精度也使得机器人能够完成许多人手无法直接完成的精密任务,如芯片贴装、微细零件装配等,从而在提升产量的同时,也确保了产品品质的***与稳定。江苏哪里机械手项目机器人在铸造、锻造等高温多尘环境中作业,需配备防护服和正压冷却系统。
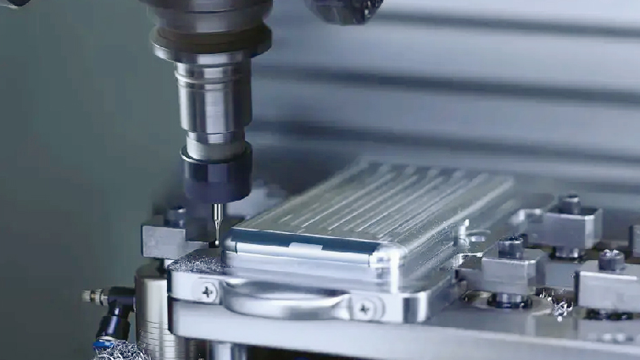
第一阶段是可编程示教再现机器人,操作员通过手持示教器引导机器人完成一遍动作,机器人则精确记录并重复执行,此阶段机器人没有外部感知能力,适用于结构化环境下的重复任务。第二阶段是感知型机器人,随着传感器技术的进步,机器人开始装备视觉、力觉等系统,使其能够对环境进行一定程度的感知和反馈,例如根据视觉定位补偿工件位置偏差,或根据力控实现精细装配。当前,我们正处在第三阶段——智能机器人的发展初期,其**特征是深度融合人工智能、大数据和云计算技术,机器人能够通过深度学习进行自主决策、路径规划和故障诊断,从单纯的执行者向具备一定学习与适应能力的“合作伙伴”演进。
工业机器人的应用已渗透到制造业的方方面面。在汽车制造行业,它们是不可或缺的主力,承担着点焊、弧焊、喷涂、零部件装配和总装等繁重、精密的工作。在电子电气行业,SCARA和协作机器人执行着电路板贴装、芯片检测、手机零部件组装等对精度要求较高的微操作。金属加工和机械制造领域,机器人用于机床上下料、铸造、打磨和去毛刺,将工人从危险、肮脏的劳动中解放出来。此外,在食品、医药和化工行业,机器人完成包装、码垛、分拣等任务,不提升了效率,其洁净室设计更能满足严格的卫生标准。近年来,它们在物流仓储中的自动分拣和搬运作用也日益凸显。工业机器人通常按照负载能力划分,从3公斤到上千公斤不等,适用不同作业场景。
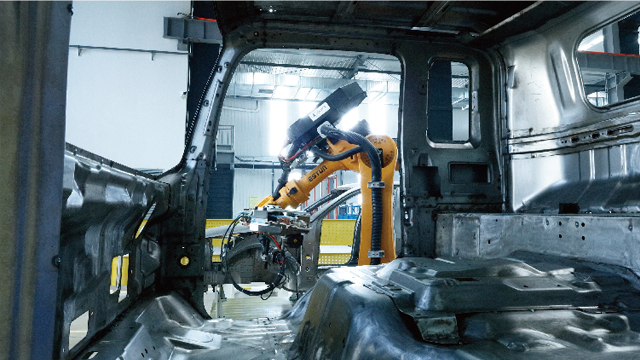
工业机器人是一种在工业环境中***使用的,通过编程或示教方式自动执行操作或移动任务的,具有三轴或更多可编程轴的机电一体化设备。其**特征在于高度的自动化、精确性、可重复性和柔性。它并非简单的机器,而是一个集成了机械结构、伺服驱动、精密传感器和智能控制系统于一体的复杂系统。自1959年***台尤尼梅特(Unimate)机器人诞生以来,工业机器人技术经历了迅猛发展:从**初只能执行简单重复的点位操作(如取放),到如今能够基于视觉和力觉反馈完成复杂精密的装配任务;从被安全围栏隔离在固定工位,发展到如今能够与人紧密协作的协作机器人(Cobot)。这一演进历程使其从替代人力的自动化工具,逐步进化为提升智能制造水平的**基础设施,是现代工业自动化不可或缺的基石。洁净室机器人用于半导体制造,在无尘环境下稳定传输硅片与晶圆盒。上海机械手维护成本
提升生产效率,并能替代人工在高温、粉尘、有毒等恶劣环境中作业。江苏国产机械手集成
工业机器人技术正向智能化、模块化、协同化方向演进。人工智能与机器视觉深度融合,使机器人具备深度学习与自适应能力,例如通过3D视觉识别无序堆叠工件并自主规划抓取路径。力控技术的发展让机器人实现精密磨削、抛光等柔顺作业。5G技术支撑多机器人集群协同与云端调度,消除传统有线通信的局限。模块化设计成为新趋势,如关节模块、控制器模块的标准化大幅降低定制成本。此外,数字孪生技术通过虚拟映射实现远程监控、预测性维护与离线编程,***提升部署效率。江苏国产机械手集成