商机详情 -
浙江复合型AGV
自动导引车,是以电池为动力,装备电磁、视觉或激光等自动导航模块,能够沿规划路线自主行驶,具备安全保护和移载功能的工业运输机器人。其**在于通过后台控制系统指令完成自主行驶、搬运、分拣等作业任务。一个完整的AGV系统通常由车体、导航模块、控制系统、驱动单元及安全防护装置构成。作为工业机器人的重要分支,AGV是连接生产与物流环节的关键设备。随着技术迭代,AGV正从传统的磁导式向更智能的自主移动机器人(AMR)演进,能够实现动态避障与高阶协同,其应用边界正不断拓展。适用于生产制造、仓储物流、医疗及新能源等多种行业场景。浙江复合型AGV
AGV
AGV的技术发展史,本质上就是其导航导引方式的演进史。自1953年世界上***台AGV在美国诞生以来,其导航技术大致经历了三个阶段。第一阶段为固定路径导引,以电磁导引为**,通过在地面下埋设金属导线产生磁场引导车辆,该技术原理简单可靠,但路径更改极为不便。第二阶段自20世纪80年代起,随着计算机和微处理器技术的发展,激光导航、惯性导航等无线式导引技术被引入,***提升了AGV的灵活性和定位精度。当前正处于第三阶段,多种导航方式并存,磁导引、二维码导航、视觉导航、SLAM(同步定位与地图构建)自然导航等各显其能,AGV对环境的适应性和自主性不断增强。浙江潜伏AGV减少人工成本工厂整体设备效率提升,产线因缺料停机的次数减少80%。
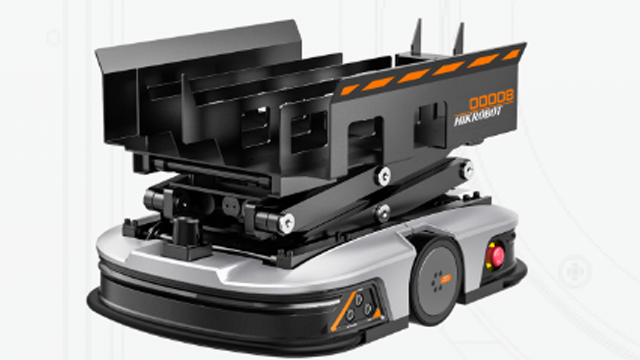
在大型物流仓储中心的入库环节,AGV通过激光导航和二维码地标复合定位技术自动识别货架位置,这种组合导航方式既保证了远距离行走时的方向稳定性,又能在接近目标储位时实现毫米级的精确定位。当满载货物的卡车停靠卸货区后,叉车司机将整托货物从车厢内卸下并放置在收货区的指定交接点上,此时AGV调度系统会根据仓库管理系统传来的货物信息自动分配**合适的存储货位。接到任务的AGV随即行驶至交接点,利用顶升机构将整个货架连同货物一起抬起约5厘米,然后沿着系统计算出的比较好路径向高架库区平稳行进。
自主研发的智能调度系统,可同时管理上百台AGV,实现任务分配、路径规划、交通管制和充电管理的全局优化,有效避免死锁和拥堵。系统支持与客户的MES、WMS、ERP等上位系统无缝对接,根据生产节拍动态触发搬运任务,实现准时化物流。我们还将数字孪生技术融入调度平台,客户可通过三维可视化界面实时监控每台AGV的位姿、电量、任务状态和运行轨迹,进行远程诊断与干预。这一平台能够提前模拟出产线变更后的物流瓶颈,辅助客户进行科学决策,让物流管理从黑箱走向透明,从经验驱动走向数据驱动。视觉导航利用摄像头识别地面二维码或环境特征进行移动。
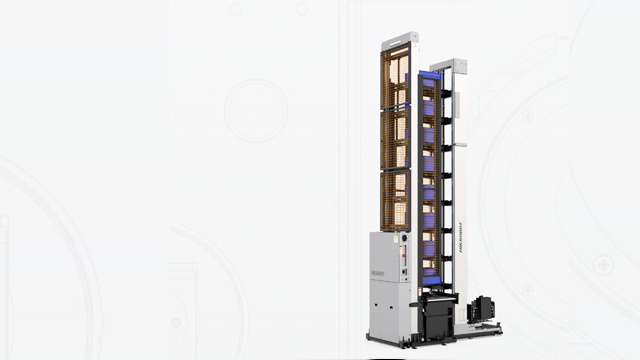
当AGV到达脱蜡釜前时,模组表面的陶瓷壳已经形成了足够的强度,AGV将挂架推进脱蜡釜,在高温高压蒸汽的作用下,内部的蜡模熔化流出,留下一个中空的陶瓷型壳。在整个制壳过程中,AGV的挂架上还装有编号清晰可读的RFID标签,记录着每个蜡模组的身份和工艺参数,脱蜡前AGV会再次读取这些标签并与**数据库核对,确保没有漏层或过时的情况。由于制壳车间的地面常常洒落耐火砂,AGV的轮胎采用了特殊的深花纹设计,并且每天收工后会自动驶入清洗站,用压缩空气吹掉轮胎花纹中的砂粒,以保持第二天的导航精度。这套AGV系统使得精密铸造厂能够在多品种小批量生产模式下,依然保持每个型壳的干燥条件一致,从而保证了铸件质量的稳定性。AGV配备多重安全传感器,与人共融场景下碰撞事故率降低90%以上。上海林格科技AGV定制
光导航通过扫描反射板构建地图,定位精度可达±5毫米。浙江复合型AGV
在途经缓冲区或暂存区时,AGV会自动与MES系统进行无线交互,确认下一工位的贴片机是否空闲以及料箱需求是否仍然有效,如果发现工位繁忙或计划变更,AGV会将料箱暂时存入附近的缓存架并等待进一步指令。到达贴片机旁边后,AGV将料箱精确对接到上料机构的接驳口,操作员或自动上料机械手即可方便地拿取PCB板放入贴片机轨道。整个配送过程中,AGV还会实时上报自己的位置和状态,**调度系统根据所有AGV的繁忙程度和电量情况动态分配任务,确保SMT产线从不会因缺料而停机,同时也不会因物料积压而占用宝贵的线边空间。浙江复合型AGV