商机详情 -
江苏如何挑选机械手减少人工成本
工业机器人在推广应用过程中面临诸多挑战。技术层面,传统机器人缺乏环境适应能力,难以应对小批量、多品种的生产模式。成本方面,初期投资较大,中小企业承受困难。人才短缺问题突出,同时熟悉机器人技术和工艺应用的工程师严重不足。安全性问题也不容忽视,特别是在人机协作场景下需要确保***安全。针对这些挑战,业界正在采取相应对策:开发更智能的感知和决策算法,提升机器人自适应能力;推出租赁共享等创新商业模式,降低使用门槛;建立人才培养体系,加强产学研合作;制定安全标准,开发新型安全防护技术。此外,模块化设计和标准化接口的推广,将有助于降低系统集成复杂度。这些措施将共同推动工业机器人在更***领域的应用,促进制造业的智能化转型。在铸造打磨工位,机器人借助离线编程自主规划路径,处理耐热合金阀体毛刺。江苏如何挑选机械手减少人工成本
机械手
埃斯顿工业机器人在结构设计上采用高刚性铝合金材质和优化力学布局,使其在同等规格下具备更强的负载能力。其ER210-2750型号最大负载可达210kg,工作半径2750mm,在重载搬运领域表现出色。通过有限元分析优化的机械臂结构,使得机器人在满载运行时仍能保持出色的稳定性,关节刚性提升30%以上。在铸造行业应用中,这种高刚性设计使机器人能够稳定完成高温铸件的取件作业,即使在恶劣工况下也能保证长期可靠运行。同时,机器人采用模块化设计,用户可根据需求选配不同规格的末端执行器,实现一机多用。安徽林格科技机械手技术原理工业机器人是一种通过编程实现多关节运动,能够自动执行焊接、装配等任务的自动化设备。
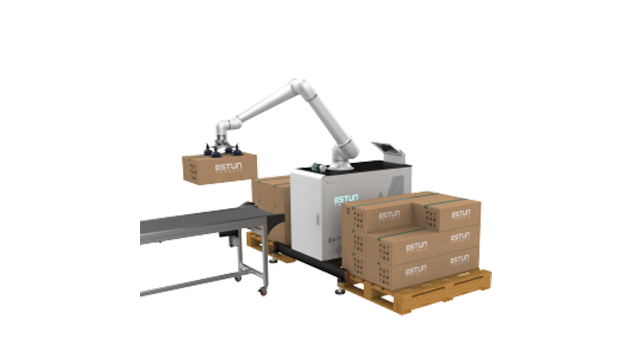
工业机器人系统集成涉及多个关键技术领域。首先是工装夹具设计,需要根据作业对象的特点设计**末端执行器,如真空吸盘、机械夹爪、**焊枪等。其次是传感系统集成,包括视觉定位、力觉反馈、距离检测等多种传感器,为机器人提供环境感知能力。第三是控制系统开发,需要集成PLC、运动控制卡等硬件,并开发**控制软件。通信接口整合也至关重要,包括与MES系统的数据交换、与其他设备的协同控制等。安全系统设计必须符合安全标准,配置安全围栏、光栅、急停装置等多重保护。此外,离线编程与仿真技术的应用,允许在虚拟环境中进行方案验证和程序生成,大幅缩短现场调试时间。这些技术的有机整合,决定了整个机器人系统的工作性能和应用效果。
工业机器人是一种在工业环境中***使用的,通过编程或示教方式自动执行操作或移动任务的,具有三轴或更多可编程轴的机电一体化设备。其**特征在于高度的自动化、精确性、可重复性和柔性。它并非简单的机器,而是一个集成了机械结构、伺服驱动、精密传感器和智能控制系统于一体的复杂系统。自1959年***台尤尼梅特(Unimate)机器人诞生以来,工业机器人技术经历了迅猛发展:从**初只能执行简单重复的点位操作(如取放),到如今能够基于视觉和力觉反馈完成复杂精密的装配任务;从被安全围栏隔离在固定工位,发展到如今能够与人紧密协作的协作机器人(Cobot)。这一演进历程使其从替代人力的自动化工具,逐步进化为提升智能制造水平的**基础设施,是现代工业自动化不可或缺的基石。在抛光、去毛刺等应用中,机器人末端需加装力控传感器,保证接触力恒定。
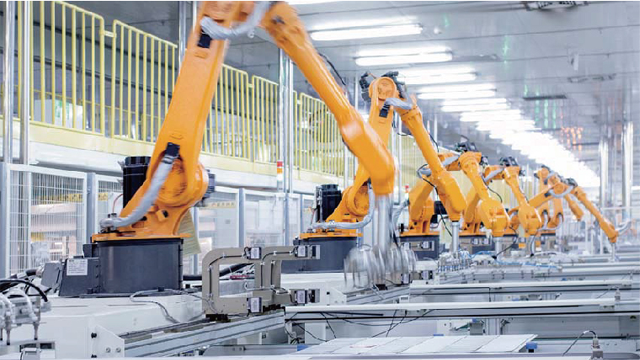
汽车行业是工业机器人应用**成熟的领域,涵盖冲压、焊装、涂装、总装四大工艺。在焊装车间,机器人集群可完成车身90%以上的焊点,通过激光视觉系统实现焊缝跟踪与质量控制;涂装机器人配备防爆系统与高精度喷枪,确保漆膜均匀性;总装环节的协作机器人协助安装仪表盘、座椅等部件,提升人机协作效率。新能源汽车制造进一步推动机器人创新应用,如电池包组装、电机绕线等新工艺,某车企焊装线采用200余台机器人,自动化率超95%,生产节拍缩短至每分钟1辆车。工业机器人利用夹爪与吸盘组合,灵活处理不同形状的散装零件进行分拣装箱。上海UNO系列机械手集成
机床上下料机器人自动抓取毛坯送入数控车床,并卸下加工完毕的精密零件。江苏如何挑选机械手减少人工成本
一台典型的工业机器人通常由四大关键系统构成。首先是机械结构系统,即机器人的“身体”,包括基座、连杆、关节(旋转或移动),其设计决定了机器人的运动范围、负载能力和工作空间,常见形态有关节型、SCARA、直角坐标、Delta并联机器人等。其次是驱动系统,作为机器人的“肌肉”,为每个关节的运动提供动力,主要采用高精度的伺服电机、谐波减速器或RV减速器,确保运动的平稳与精确。第三是感知系统,充当机器人的“眼睛”和“触觉”,包括用于定位的编码器、用于识别和引导的2D/3D视觉相机、用于精密装配的六维力/力矩传感器等,这些传感器是机器人实现智能化和自适应操作的关键。***是控制系统,这是机器人的“大脑和***”,由硬件控制器和软件算法组成,负责处理传感器信息、进行运动轨迹规划、解算逆运动学以控制各关节协同运动,并与其他**设备通信,确保整个生产单元协调运作。江苏如何挑选机械手减少人工成本