商机详情 -
江苏如何挑选机械手能耗分析
在重载搬运场景中,通用机器人往往“力不从心”。我们的桁架机械手基于直角坐标三轴系统,结构刚性强、承载能力大,专为恶劣工况设计——粉尘、高温、重冲击环境下依然保持微米级定位精度。您无需担心停机维护,我们的工业控制器(PLC/运动控制)支持全天候稳定运行。从市场趋势看,桁架机械手全球规模正以9%年复合增长率扩张,选择我们的成熟方案,您将获得比同行更快的交付周期和更低的运维成本。无论是发动机缸体搬运还是铸造毛坯转运,我们都能提供从设计到集成的“交钥匙”服务。现代智能工业机器人集成了机器视觉系统,能通过摄像头识别工件位置并动态调整抓取姿态。江苏如何挑选机械手能耗分析
机械手
未来工业机器人技术正朝着更智能、更灵活、更协同的方向发展。技术层面,人工智能(AI)与机器学习的深度融合是**趋势,使机器人具备深度学习、自主决策和预测性维护的能力,能处理更复杂的非结构化任务。3D视觉与力控技术的进步将让机器人变得更“敏感”,能完成精密装配和自适应打磨等“手感”要求高的工作。人机协作(HRC)将继续深化,更安全、更智能的协作机器人将成为柔性产线的标准配置。此外,移动机器人(AMR/AGV)与机械臂的结合(复合机器人)将创造出自律移动的“手眼脚”协同单元,实现物料自动搬运与加工的无缝衔接。然而,发展也面临挑战:高昂的初始投资和集成成本仍是中小企业普及的主要障碍;对操作与维护人员的技术水平要求越来越高,专业人才缺口巨大;在高度动态的非结构化环境中,机器人的可靠性和安全性仍需进一步提升;***,如何实现机器人与现有生产系统(IT/OT层)的深度数据融合,构建真正的“数字孪生”和柔性制造生态,是行业亟待解决的系统性课题。浙江协作系列机械手个性化定制需求现代机器人普遍采用以太网接口,可接入MES或SCADA系统,上报位置和状态数据。
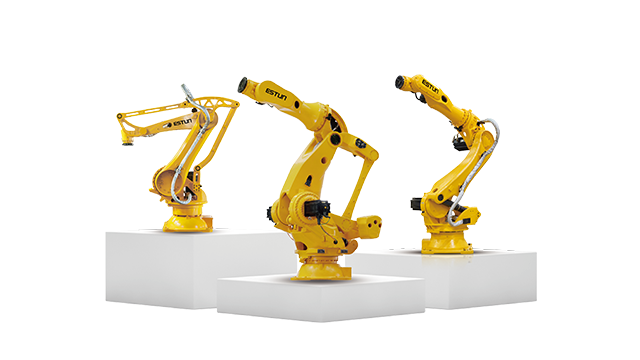
第一阶段是可编程示教再现机器人,操作员通过手持示教器引导机器人完成一遍动作,机器人则精确记录并重复执行,此阶段机器人没有外部感知能力,适用于结构化环境下的重复任务。第二阶段是感知型机器人,随着传感器技术的进步,机器人开始装备视觉、力觉等系统,使其能够对环境进行一定程度的感知和反馈,例如根据视觉定位补偿工件位置偏差,或根据力控实现精细装配。当前,我们正处在第三阶段——智能机器人的发展初期,其**特征是深度融合人工智能、大数据和云计算技术,机器人能够通过深度学习进行自主决策、路径规划和故障诊断,从单纯的执行者向具备一定学习与适应能力的“合作伙伴”演进。
工业机器人能够承担那些不适合人类长期工作的、具有危险性、有害性或极端环境条件的工作任务,从而从根本上保障了人员安全与健康。例如,在焊接、喷涂环节,机器人可以替代工人暴露在有害烟尘、弧光和化学挥发物中;在冲压、锻造等环节,它可以替代工人在重型机械和高温环境下操作,避免了严重的工伤风险;在洁净室环境中,机器人可以满足较高的无尘标准,防止产品在搬运和装配过程中被污染。通过将这些“3D”岗位(Dull-枯燥,Dirty-肮脏,Dangerous-危险)交给机器人,企业不履行了社会责任,大幅降低了工伤事故率和相关的法律风险与赔偿成本,也将人类员工从繁重、单调的体力劳动中解放出来,转向更安全、更舒适且更具技术含量的设备监控、维护和流程管理工作,提升了员工满意度和工作价值。机器人主要部件包括伺服电机、减速器、控制器和末端执行器。
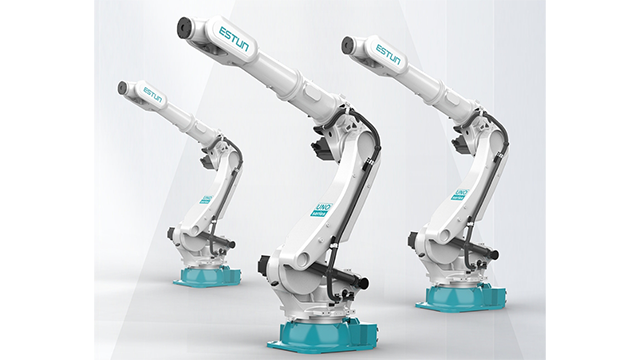
能够满足从轻载装配到重载搬运的各类需求。在轻载领域,我们提供3kg至20kg的六轴机器人和SCARA机器人,适用于电子装配、精密点胶、小型工件搬运等场景,具有速度快、占地小的特点。在中载领域,20kg至100kg的通用型六轴机器人是焊接、喷涂、机床上下料等工艺的主力机型,具备良好的运动灵活性和工艺适应性。在重载领域,我们提供100kg至500kg及以上的大负载机器人,主要用于汽车零部件搬运、重型机械装配、码垛堆叠等作业,具有刚性高、工作范围大的优势。此外,我们还提供协作机器人产品线,具备高灵敏碰撞检测功能,可在无需围栏的情况下与人协同作业,特别适合空间有限、需要频繁调整的小批量多品种生产场景。无论何种工艺需求,我们都能为您匹配合适的机型。工业机器人末端的快换装置使其能自动抓取不同工具,实现焊接、夹持与检测工序的快速切换。江苏如何机械手案例
机器人离线编程技术允许在虚拟环境中模拟运动轨迹,减少现场调试停机时间。江苏如何挑选机械手能耗分析
一个完整的工业机器人系统通常由三大**部分构成:首先是机械本体,即机器人的“身体”,包括基座、臂部、腕部和末端执行器(即手部,如焊枪、夹爪、喷枪等),其结构决定了机器人的运动空间和灵活性;其次是控制系统,相当于机器人的“大脑与神经”,负责处理编程指令、进行运动轨迹规划和伺服控制,并向各关节发出动作信号;***是伺服驱动系统,如同“肌肉”,根据控制系统的指令,驱动电机和减速器,精确地带动机械本体完成预定动作。根据几何结构,工业机器人主要可分为关节型、SCARA型、直角坐标型、并联型(如Delta机器人)和圆柱坐标型等,每种类型都有其独特的运动特点和优势应用领域。江苏如何挑选机械手能耗分析