商机详情 -
安徽品牌机械手项目
工业机器人技术正朝着智能化、柔性化、协作化的方向快速发展。人工智能与机器视觉的深度融合使机器人具备深度学习能力,能够适应不确定环境下的作业任务。力控技术的进步让机器人实现真正的柔顺控制,完成精密装配、抛光等对力控要求较高的工作。数字孪生技术通过建立机器人的虚拟映射,实现远程监控、预测性维护和离线编程。5G技术的应用解决了传统有线通信的束缚,支持多机器人集群协同作业。模块化设计成为新趋势,通过标准化接口实现快速部署和功能切换。人机协作方面,新型协作机器人采用轻量化设计、碰撞检测和安全力矩控制,确保人机共融环境的安全性。这些技术发展不提升了机器人的性能,更拓展了应用边界,使机器人能够适应小批量、多品种的柔性制造需求。设备巡检机器人携带热成像仪和声音传感器,定时检查工厂配电柜与管道状态。安徽品牌机械手项目
机械手
在工业4.0的框架下,工业机器人系统已演变为工业互联网体系中的关键数据节点和物理执行终端。现代机器人控制器内置丰富的传感器和数据接口,能够持续不断地产生和上传海量运行数据,包括关节扭矩、电机温度、振动频谱、能耗信息以及维护日志等。这些数据汇入工业互联网平台后,通过大数据分析,可以实现对机器人健康的预测性维护,在其发生故障前预警,提前安排维修,避免非计划停机带来的巨大损失。更进一步,机器人的数字孪生模型——一个与其物理实体完全同步的虚拟镜像,可以在虚拟空间中对生产流程、机器人动作乃至整个产线布局进行仿真、测试与优化。安徽品牌机械手项目机床上下料机器人自动抓取毛坯送入数控车床,并卸下加工完毕的精密零件。
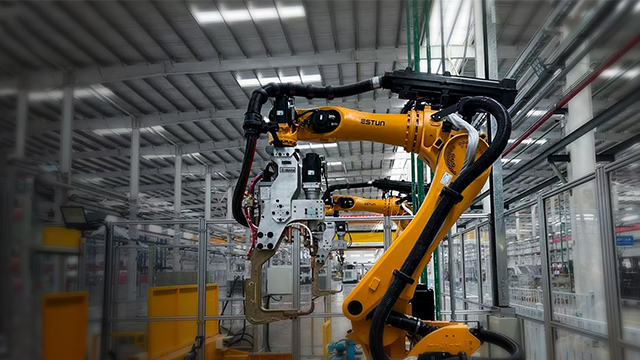
工业机器人按结构可分为多关节型、SCARA型、直角坐标型、并联型(Delta)和协作型五大类。六轴多关节机器人凭借其6自由度灵活性,广泛应用于焊接、搬运、喷涂等场景;SCARA机器人具有高速平面运动特性,适用于精密装配与分拣;并联机器人以高速度和高精度见长,常用于食品、药品包装;协作机器人则通过力控与安全设计实现人机协同作业。现代工业机器人普遍具备±0.1mm以内的重复定位精度、负载范围从数百克到数吨不等,并支持离线编程、数字孪生等智能化功能,成为柔性制造的**装备。
工业机器人作为现代制造业的**装备,根据机械结构可分为多关节机器人、直角坐标机器人、SCARA机器人、并联机器人和协作机器人等主要类型。六轴多关节机器人凭借其灵活的六自由度运动能力,成为应用*****的类型,适用于焊接、喷涂、搬运等多种场景。SCARA机器人具有高速高精度的平面运动特性,特别适合精密装配作业。并联机器人(Delta机器人)以其***的速度性能,在分拣、包装领域表现突出。协作机器人则是近年来的技术热点,通过力控技术和安全设计,实现了人机协同作业。各类工业机器人的共同特点包括:高重复定位精度(通常可达±0.1mm以内)、强大的负载能力(从几公斤到数吨)、可靠稳定性和可编程性。这些技术特点使工业机器人成为柔性制造系统的关键组成部分。在铸造打磨工位,机器人借助离线编程自主规划路径,处理耐热合金阀体毛刺。
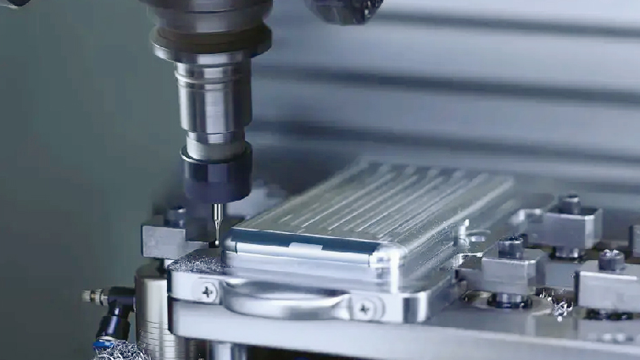
在焊接、涂胶、打磨、抛光等对运动轨迹连续性和稳定性要求较高的工序中,人工操作很难保证每一件产品的外观和处理效果完全相同。人工焊接时手部微小的抖动会导致焊缝宽窄不一,人工打磨力度不均匀则会留下深浅不一的砂痕。工业机械手能够严格按照示教或编程设定的空间轨迹匀速运动,焊接速度、涂胶流量、打磨压力均可通过控制系统实时闭环调节。成品在批量抽检时展现出较好的均匀性,这对于有外观评级要求或需后续自动化装配的产品尤为关键。同时,优异的作业一致性也大幅减少了后道质检和返修的工作量,使一次合格率从人工操作的百分之九十左右提升至百分之九十九以上。工业机器人是一种通过编程实现多关节运动,能够自动执行焊接、装配等任务的自动化设备。安徽品牌机械手项目
机器人在铸造、锻造等高温多尘环境中作业,需配备防护服和正压冷却系统。安徽品牌机械手项目
六轴关节型工业机械手采用高刚性精密减速器与全闭环伺服控制,重复定位精度可达±0.02毫米,远超人工作业的±0.1至±0.3毫米水平。人工在长时间重复操作下,因疲劳、注意力分散或情绪波动,极易出现定位偏差,导致产品尺寸超差或装配干涉。机械手则能够以完全一致的精度执行每一个动作,无论是连续生产一千件还是一万件,其轨迹和到位位置没有任何衰减。这种高且稳定的定位能力,使得精密零部件加工、微小电子元件插装等对位置误差极为敏感的工序获得了可靠保障,有效消除了因人工误操作导致的批量性尺寸超差问题。安徽品牌机械手项目