商机详情 -
上海ER系列机械手维护成本
在重载搬运场景中,通用机器人往往“力不从心”。我们的桁架机械手基于直角坐标三轴系统,结构刚性强、承载能力大,专为恶劣工况设计——粉尘、高温、重冲击环境下依然保持微米级定位精度。您无需担心停机维护,我们的工业控制器(PLC/运动控制)支持全天候稳定运行。从市场趋势看,桁架机械手全球规模正以9%年复合增长率扩张,选择我们的成熟方案,您将获得比同行更快的交付周期和更低的运维成本。无论是发动机缸体搬运还是铸造毛坯转运,我们都能提供从设计到集成的“交钥匙”服务。双臂协作机器人能模拟人类复杂动作,例如同时抓取并装配精密电子元器件。上海ER系列机械手维护成本
机械手
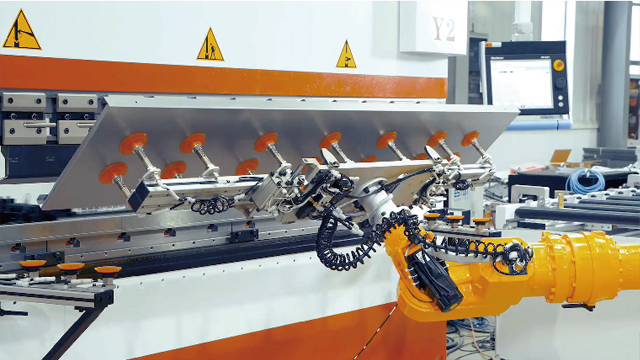
在焊接、涂胶、打磨、抛光等对运动轨迹连续性和稳定性要求较高的工序中,人工操作很难保证每一件产品的外观和处理效果完全相同。人工焊接时手部微小的抖动会导致焊缝宽窄不一,人工打磨力度不均匀则会留下深浅不一的砂痕。工业机械手能够严格按照示教或编程设定的空间轨迹匀速运动,焊接速度、涂胶流量、打磨压力均可通过控制系统实时闭环调节。成品在批量抽检时展现出较好的均匀性,这对于有外观评级要求或需后续自动化装配的产品尤为关键。同时,优异的作业一致性也大幅减少了后道质检和返修的工作量,使一次合格率从人工操作的百分之九十左右提升至百分之九十九以上。安徽工业型机械手项目按机械结构,机器人主要分为关节型、直角坐标型、并联型,适应不同工业场景和生产节拍要求。
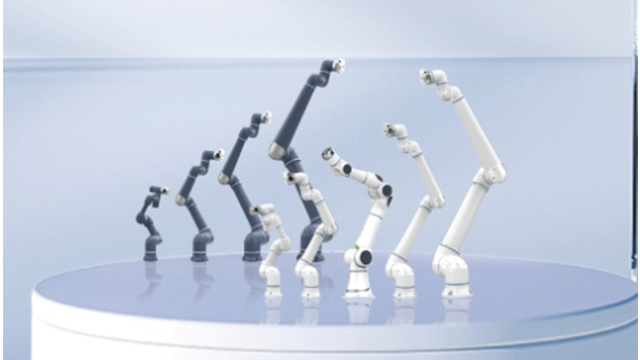
随着制造业向小批量、多品种、快速换产的方向发展,传统工业机器人的高围栏隔离模式逐渐显露出局限性,协作机器人正成为越来越多客户的新选择。我们提供负载从3kg到20kg不等的协作机器人产品,具备高灵敏碰撞检测功能,在与人发生接触时能够自动停止,无需安装安全围栏,实现了真正意义上的人机协同作业。协作机器人编程简便,普通工人经过短时间培训即可完成拖拽示教和程序调整,特别适合频繁换产的应用场景,如实验室测试、小批量装配、精密拧紧、螺丝锁付、产品检测等。在空间受限的工位,协作机器人凭借紧凑的结构和灵活部署的特点,可轻松集成到现有产线中,无需对车间布局进行大规模改造。我们为客户提供的不是协作机器人本体,更是柔性制造的完整解决方案——通过人机分工协作,让机器人承担重复、费力、高精度的作业,让人工专注于需要灵活判断和复杂操作的环节,共同构建高效、安全、灵活的生产模式。
第一阶段是可编程示教再现机器人,操作员通过手持示教器引导机器人完成一遍动作,机器人则精确记录并重复执行,此阶段机器人没有外部感知能力,适用于结构化环境下的重复任务。第二阶段是感知型机器人,随着传感器技术的进步,机器人开始装备视觉、力觉等系统,使其能够对环境进行一定程度的感知和反馈,例如根据视觉定位补偿工件位置偏差,或根据力控实现精细装配。当前,我们正处在第三阶段——智能机器人的发展初期,其**特征是深度融合人工智能、大数据和云计算技术,机器人能够通过深度学习进行自主决策、路径规划和故障诊断,从单纯的执行者向具备一定学习与适应能力的“合作伙伴”演进。SCARA机器人具有水平顺滑的关节运动,特别适用于电路板插件和高速分拣等平面作业场景。
埃斯顿工业机器人在结构设计上采用高刚性铝合金材质和优化力学布局,使其在同等规格下具备更强的负载能力。其ER210-2750型号最大负载可达210kg,工作半径2750mm,在重载搬运领域表现出色。通过有限元分析优化的机械臂结构,使得机器人在满载运行时仍能保持出色的稳定性,关节刚性提升30%以上。在铸造行业应用中,这种高刚性设计使机器人能够稳定完成高温铸件的取件作业,即使在恶劣工况下也能保证长期可靠运行。同时,机器人采用模块化设计,用户可根据需求选配不同规格的末端执行器,实现一机多用。工业机器人配备机器视觉后,能实现工件识别、缺陷检测与动态跟踪等智能化功能。品牌机械手定制
它主要由机械本体、伺服驱动系统、感知系统与kongzhi系统等模块协同构成完整的工作单元。上海ER系列机械手维护成本
传统工厂的物料搬运、上下料、焊接、涂装、质检环节大量依赖人工,一个年产数万台的重型装备工厂可能需要200名以上的**操作和搬运工。我们的集群方案可将这些岗位压缩70%以上,将工人从“操作者”变为“管理者”——只需在控制中心监控大屏即可。更重要的是,机器人不需要培训、不需要社保、不会因疲劳而出错、可以连续三班倒,以某工程机械客户为例,导入集群方案后年节省人力成本超3000万元,而柔性换线能力还让工厂同时生产十几个品种,这是人工产线无法实现的。7. 3C/汽车行业六轴机器人 —— 替代3C组装工和汽车焊装工上海ER系列机械手维护成本