商机详情 -
安徽协作系列机械手能耗分析
一台典型的工业机器人通常由四大关键系统构成。首先是机械结构系统,即机器人的“身体”,包括基座、连杆、关节(旋转或移动),其设计决定了机器人的运动范围、负载能力和工作空间,常见形态有关节型、SCARA、直角坐标、Delta并联机器人等。其次是驱动系统,作为机器人的“肌肉”,为每个关节的运动提供动力,主要采用高精度的伺服电机、谐波减速器或RV减速器,确保运动的平稳与精确。第三是感知系统,充当机器人的“眼睛”和“触觉”,包括用于定位的编码器、用于识别和引导的2D/3D视觉相机、用于精密装配的六维力/力矩传感器等,这些传感器是机器人实现智能化和自适应操作的关键。***是控制系统,这是机器人的“大脑和***”,由硬件控制器和软件算法组成,负责处理传感器信息、进行运动轨迹规划、解算逆运动学以控制各关节协同运动,并与其他**设备通信,确保整个生产单元协调运作。工业机器人的重复定位精度可达±0.02毫米,远超人工作业水平,适合精密装配。安徽协作系列机械手能耗分析
机械手
工业机器人系统集成涉及多个关键技术领域。首先是工装夹具设计,需要根据作业对象的特点设计**末端执行器,如真空吸盘、机械夹爪、**焊枪等。其次是传感系统集成,包括视觉定位、力觉反馈、距离检测等多种传感器,为机器人提供环境感知能力。第三是控制系统开发,需要集成PLC、运动控制卡等硬件,并开发**控制软件。通信接口整合也至关重要,包括与MES系统的数据交换、与其他设备的协同控制等。安全系统设计必须符合安全标准,配置安全围栏、光栅、急停装置等多重保护。此外,离线编程与仿真技术的应用,允许在虚拟环境中进行方案验证和程序生成,大幅缩短现场调试时间。这些技术的有机整合,决定了整个机器人系统的工作性能和应用效果。如何挑选机械手集成在抛光、去毛刺等应用中,机器人末端需加装力控传感器,保证接触力恒定。
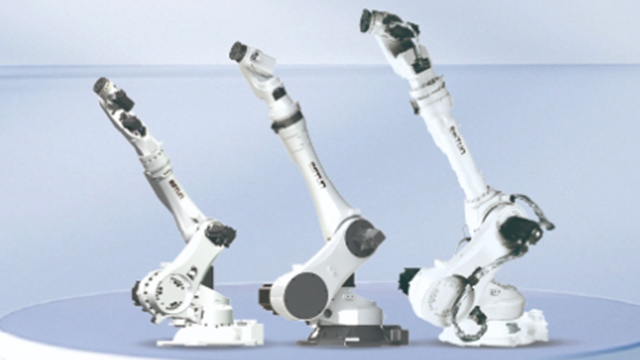
工业机器人的广泛应用为制造业带来了**性的变化。首要的效益是***提升生产效率与一致性,机器人可以24小时不间断工作,且生产节拍稳定,极大缩短了产品交付周期。其次,它能够确保较高的产品质量,其重复定位精度可达毫米甚至微米级,避免了人工操作可能带来的波动和失误。在经济层面,虽然初期投资较大,但长期来看能降低综合生产成本,尤其是在劳动力成本高昂的地区。此外,机器人能够承担那些对人类危险、有害或极度枯燥的工作,如处理重金属、有毒化学品或在极端温度下作业,从而保障了人员安全,改善了工作环境。
工业机器人按结构形态主要分为多关节机器人、SCARA机器人、协作机器人和并联机器人等类型。多关节机器人通常为六轴结构,拥有比较高的运动自由度,能够在三维空间内实现任意姿态的作业,适用于焊接、喷涂、搬运、装配等多种复杂工艺。SCARA机器人即选择顺应性装配机械臂,具有三个旋转轴和一个平移轴,在平面内刚性高、垂直方向柔顺性好,特别适合高速平面定位和精密装配作业,广泛应用电子制造领域。协作机器人是近年来发展**快的品类,其比较大特点是无需安全围栏即可与人直接协同工作,通过内置的力矩传感器和碰撞检测算法实现本质安全,大幅降低了自动化部署的场地门槛和改造成本。机器人控制器负责解算逆运动学,实时将末端目标位姿转换为各关节角度指令。
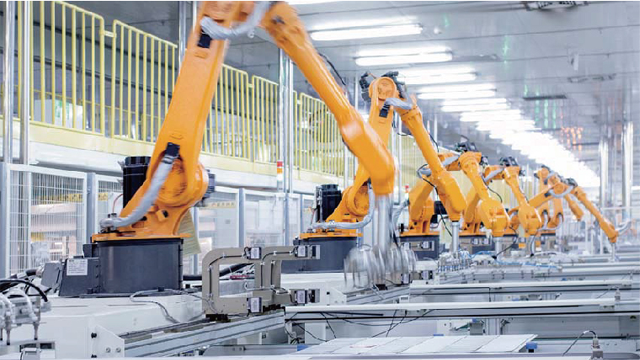
在冲压车间,我们的机器人承担钢板上料、传输和下料任务,保障产线高效连续运行;在焊装车间,点焊机器人和弧焊机器人协同完成车身数千个焊点的精确定位,确保焊接质量和一致性;在涂装车间,喷涂机器人实现内外表面的自动喷涂,涂层均匀且材料利用率高;在总装车间,我们的机器人完成风挡玻璃安装、轮胎装配、仪表盘安装等精密作业。针对新能源汽车快速发展的趋势,我们还推出了适用于电池包装配、电机壳体加工、一体化压铸件后处理等新工艺的**机器人解决方案。凭借高负载能力、高重复精度和与各类周边设备的良好兼容性,我们的机器人产品已成功应用于多家**汽车及零部件生产企业的产线中,为客户实现提质增效提供了有力支撑。协作机器人无需安全围栏,能与工人共享工作空间,适合小批量、多品种的柔性制造。如何挑选机械手集成
是一种通过编程实现多关节运动,能够自动执行焊接、搬运等任务的自动化设备。安徽协作系列机械手能耗分析
工业机器人在推广中仍面临诸多挑战:传统机器人适应性不足,难以应对小批量多品种生产;高昂的初始投资与集成成本阻碍中小企业应用;复合型人才短缺问题突出;人机协作的安全性要求较高。针对这些问题,业界通过技术创新与模式创新寻求突破:开发更智能的感知算法和柔性夹具提升适应性;推出机器人租赁与共享服务降低使用门槛;建立产学研合作体系培养跨领域人才;采用新型力控技术与安全传感器确保人机协作安全。此外,模块化设计与开源生态(如ROS-Industrial)正推动机器人系统向低成本、易部署方向发展。安徽协作系列机械手能耗分析