商机详情 -
浙江林格科技机械手技术原理
工业机器人按结构可分为多关节型、SCARA型、直角坐标型、并联型(Delta)和协作型五大类。六轴多关节机器人凭借其6自由度灵活性,广泛应用于焊接、搬运、喷涂等场景;SCARA机器人具有高速平面运动特性,适用于精密装配与分拣;并联机器人以高速度和高精度见长,常用于食品、药品包装;协作机器人则通过力控与安全设计实现人机协同作业。现代工业机器人普遍具备±0.1mm以内的重复定位精度、负载范围从数百克到数吨不等,并支持离线编程、数字孪生等智能化功能,成为柔性制造的**装备。工业机器人的重复定位精度可达±0.02毫米,远超人工作业水平,适合精密装配。浙江林格科技机械手技术原理
机械手
在能效方面表现优异,其采用新一代永磁同步伺服电机,配合智能节能算法,能耗比上一代产品降低25%。创新性的能量回馈技术可将制动能量转化为电能回馈电网,在频繁启停的应用场景中节能效果尤为***。在热管理方面,机器人采用优化的散热风道设计和温度监控系统,关键部件温升控制在15℃以内,确保长期连续运行的稳定性。实测数据显示,在汽车生产线连续作业环境下,埃斯顿机器人可保持7×24小时不间断运行,年平均故障间隔时间超过8万小时。浙江林格科技机械手技术原理装配机器人灵活拧紧螺栓、压装轴承,并实时监测扭矩以保证产品配合精度。
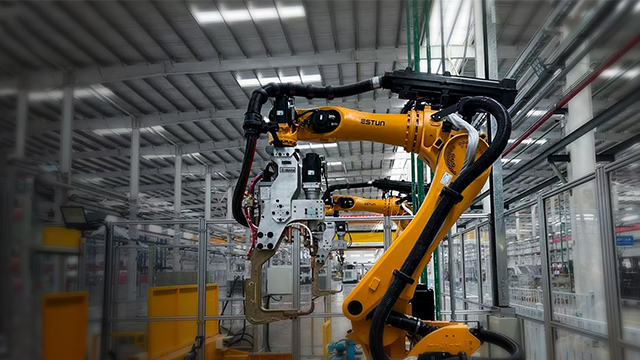
汽车行业是工业机器人应用**成熟的领域,涵盖冲压、焊装、涂装、总装四大工艺。在焊装车间,机器人集群可完成车身90%以上的焊点,通过激光视觉系统实现焊缝跟踪与质量控制;涂装机器人配备防爆系统与高精度喷枪,确保漆膜均匀性;总装环节的协作机器人协助安装仪表盘、座椅等部件,提升人机协作效率。新能源汽车制造进一步推动机器人创新应用,如电池包组装、电机绕线等新工艺,某车企焊装线采用200余台机器人,自动化率超95%,生产节拍缩短至每分钟1辆车。
在安全方面,机器人能够替代人类完成在危险、有毒、高温或高辐射环境下的作业,如焊接、喷涂、搬运重型物件等,从根本上杜绝了人身伤害风险。配合安全围栏、光栅和激光扫描区域保护系统,构建了人机协作的安全环境。在质量方面,机器人以远超人类的稳定性和一致性进行工作,每一次运动、每一次焊接、每一次涂胶的精度都分毫不差,***降低了因人为操作波动导致的产品质量变异,大幅提升产品合格率。在效率方面,机器人可以实现24小时不间断连续作业,不知疲倦,将生产节拍提升至极限,同时通过高速高精度的操作,缩短单件产品生产周期,从而在整体上极大地提升了产能与运营效率。提升生产效率,并能替代人工在高温、粉尘、有毒等恶劣环境中作业。
在工业机器人销售过程中,我们深知客户**关心的不是参数表上的数字,而是设备在实际生产中能否长期稳定运行。为此,我们在供应链管理上严格把关,确保每一台销售出去的机器人均采用*****零部件。精密减速器作为机器人关节的关键传动部件,直接影响设备的定位精度和使用寿命,我们选配的产品均采用RV减速器和谐波减速器,分别对应重载和轻载关节,具有高刚性、低回差、长寿命的特点。伺服系统方面,我们配套的交流伺服电机具备响应快、过载能力强、效率高的优势,能够实现位置、速度、力矩的精确控制,确保机器人在高速运动中依然保持平稳。控制系统采用开放式架构,支持多种通信协议和编程方式,便于与客户现有的PLC、视觉系统、MES等设备无缝对接。我们始终坚持“品质是***营销力”的原则,用可靠的零部件配置赢得客户的长期信任。视觉引导技术让机器人可以识别工件姿态,完成无序抓取或焊缝寻位等智能任务。上海智能仓储机械手租赁成本
机床上下料机器人自动抓取毛坯送入数控车床,并卸下加工完毕的精密零件。浙江林格科技机械手技术原理
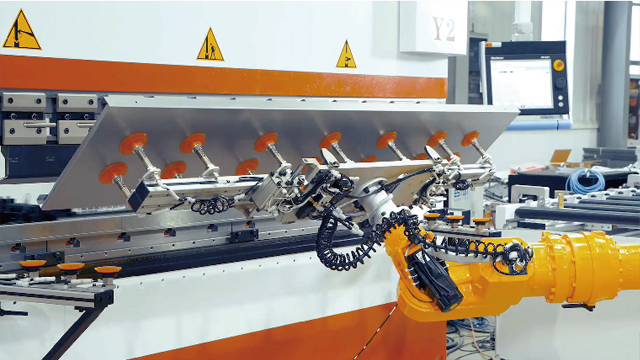
工业机器人是自动化生产线的**装备,它能够替代人工完成重复、繁重、高精度的作业任务。从结构上看,一台典型的工业机器人由机械本体、驱动系统、控制系统和末端执行器四大部分构成。机械本体决定了机器人的工作范围和承载能力,常见的有六轴关节型、SCARA型、并联型等多种结构,分别适用于焊接、装配、搬运、分拣等不同场景。驱动系统通常采用交流伺服电机配合精密减速器,确保机器人动作的快速性和定位精度。控制系统则是机器人的“大脑”,负责运动轨迹规划和多轴协同控制。末端执行器根据工艺需求可配置为焊枪、抓手、吸盘、涂胶枪等。在制造业向柔性化、智能化转型的背景下,工业机器人凭借其高重复精度、长工作时长和快速换产能力,已成为企业提升竞争力的关键选择。浙江林格科技机械手技术原理