商机详情 -
浙江国产机械手集成
人工操作的过程数据如作业节拍、异常停机时长、每班产量以及加工参数是否执行到位,通常依赖班组长巡查和纸质记录,不*滞后且容易遗漏或失真。当出现质量问题时,往往只能追溯到班组而无法定位到具体的操作时刻和动作。工业机械手内置控制系统能够实时记录每一个工作循环的开始时间、结束时间、报警信息、实际运行速度与扭矩等关键数据,并通过工业以太网接口上传至车间MES系统或云端。管理人员可以随时调取任意时间段内机械手的详细运行日志,当出现缺陷产品时能够准确对应到是哪一个循环、哪一组参数产生的问题。这种全过程数据可追溯能力,为持续改进工艺、分析故障根因提供了客观量化的依据。在铸造打磨工位,机器人借助离线编程自主规划路径,处理耐热合金阀体毛刺。浙江国产机械手集成
机械手
传统机器人严格依照预设程序执行任务,灵活应变能力有限;而我们的智能机器人方案融合AI视觉系统、深度学习算法和力觉传感技术,实现了环境感知和自主决策能力。例如,在无序抓取场景中,3D视觉系统可识别散乱堆放的工件,自主规划抓取姿态和顺序;在焊接工艺中,视觉系统可实时识别焊缝轨迹偏差并自动修正;在打磨抛光中,力控系统可根据表面状态调整接触力,保证加工一致性。我们的AI视觉检测系统可在0.3秒内完成数十个特征目标的检测,准确率超过99.5%,检测效率是人工的数倍。我们还支持机器人数据的远程监控与分析,帮助客户实时掌握设备运行状态,预测维护需求,实现从单机自动化到产线智能化的跨越。上海国产机械手集成未来工业机器人将融合数字孪生和5G远程控制,实现跨车间柔性调度与自主决策。
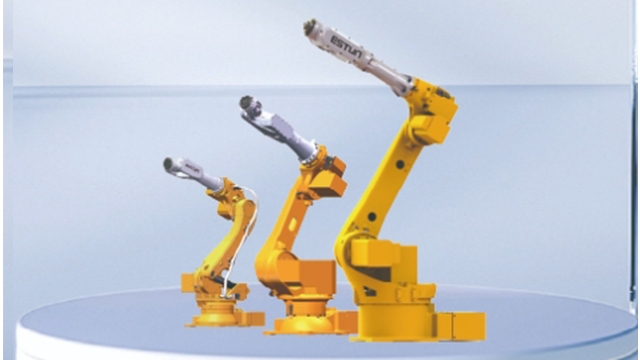
工业机器人系统远非一个**的机械臂那么简单,它是一个高度复杂的集成体系,由多个精密子系统协同构成。其**是机器人本体,即我们通常所见的多关节机械臂,它决定了机器人的运动范围、速度和负载能力。其次是机器人“大脑”——控制系统,它负责解读编程指令、进行运动轨迹规划和实时伺服控制,确保每一个动作的精细与协调。第三是感知系统,包括视觉相机、力/力矩传感器、激光扫描仪等,它们赋予机器人“看”和“感觉”的能力,使其能适应非结构化环境,实现精细的装配、打磨等复杂作业。***是末端执行器,即焊枪、夹爪、喷枪等工具,它们直接与工件交互,定义了机器人的具体应用功能。
六轴关节型工业机械手采用高刚性精密减速器与全闭环伺服控制,重复定位精度可达±0.02毫米,远超人工作业的±0.1至±0.3毫米水平。人工在长时间重复操作下,因疲劳、注意力分散或情绪波动,极易出现定位偏差,导致产品尺寸超差或装配干涉。机械手则能够以完全一致的精度执行每一个动作,无论是连续生产一千件还是一万件,其轨迹和到位位置没有任何衰减。这种高且稳定的定位能力,使得精密零部件加工、微小电子元件插装等对位置误差极为敏感的工序获得了可靠保障,有效消除了因人工误操作导致的批量性尺寸超差问题。喷涂机器人均匀地将涂料覆盖在工件表面,既节约原料又避免人工接触有害环境。
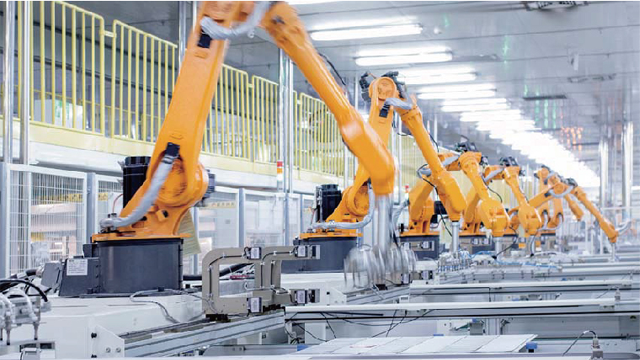
产品技术层面:我们的六轴关节机械手采用高速高精度伺服驱动系统,重复定位精度±0.05mm,六个自由度覆盖了车钩抓取、翻转、对位等所有复杂姿态。末端执行器配备力控传感器,在接触工件瞬间自动调节夹持力,避免损伤已加工表面。整机防护等级达IP67,适应检修车间粉尘和油污环境。替代劳动力价值:过去一个车钩240公斤,需3名壮工配合吊具才能搬运选配,不*效率低而且腰椎损伤风险较高,这类重体力岗位现在年轻人根本不愿干。我们的机械手让一人通过操纵**成全部作业,直接替代3个重体力岗位,用工成本降低67%,且彻底消除了工伤隐患。在车轴加工区,18台设备原本需6人轮班上下料,现在机械手全自动完成,节省5名操作工。这不是“机器换人”,而是“把工人从危险岗位解放出来去做更有价值的事”。涂胶机器人沿密封槽轨迹均匀施胶,保证洗衣机内筒等产品的防水性能达标。国产机械手维护成本
在恶劣生产环境下,喷涂机器人可替代人工进行均匀喷漆,既保证质量又避免有害物质侵害。浙江国产机械手集成
人机协作的深化,未来的协作机器人将更加安全、智能和易于使用,真正实现人与机器人的无缝团队合作。第四是与工业物联网和数字孪生技术的结合,机器人作为工厂网络中的一个智能节点,其运行数据将被实时采集、分析和映射到虚拟模型中,从而实现全生命周期的管理和远程运维。然而,在蓬勃发展的同时,挑战依然存在:初始投资和后期维护成本对中小企业而言仍是门槛;机器人系统的集成、编程和运维需要更高技能的专业人才;随着机器人智能化程度的提高,数据安全、伦理问题和标准化也亟待解决;此外,如何确保机器人在复杂非结构化环境中的***安全和可靠性,仍是技术攻关的重点。克服这些挑战,将是工业机器人技术迈向新高度的关键。浙江国产机械手集成