商机详情 -
浙江叉取AGV减少人工成本
在运输针筒半成品时,AGV上装载的是经过灭菌处理的防静电托盘,每个托盘上有几百个整齐排列的针筒,AGV行驶到注塑机取件机械手旁边,机械手将针筒放入托盘,装满后AGV立即出发前往组装车间。在组装车间入口处,AGV需要先通过一个风淋室,风淋室喷出高速洁净空气吹掉AGV和托盘表面可能附着的任何颗粒,然后才允许进入组装区域。到达组装机旁边后,AGV将托盘的边缘与振动盘料斗的导料槽精确对接,然后轻轻倾斜托盘,让针筒依靠重力缓缓滑入料斗,避免因剧烈碰撞产生碎屑。它依靠电池供电,能够实现无人驾驶和自主导航。浙江叉取AGV减少人工成本
AGV
自动导引车(AGV,Automated Guided Vehicle)是一种以电池为动力,装备有电磁、视觉或激光等自动导航模块,能够沿规划路线自主行驶,具有安全保护及各种移载功能的运输车,是工业机器人的重要分支。AGV智能搬运系统通常由导航系统、驱动系统、控制系统以及传感器与视觉系统四大部分构成。导航系统负责定位与路径指引,驱动系统提供行驶动力,控制系统作为中枢协调所有指令与动作,传感器系统则负责感知环境、规避障碍,确保运行安全。凭借其自动化、高效性、安全性和灵活性,AGV已成为现代智能化仓库和生产线中不可或缺的**设备。浙江叉取AGV减少人工成本人工搬运成本平均下降40%至60%,投资回报周期短。
在精密铸造工厂的制壳车间,生产的是用于形成涡轮叶片或人工关节等复杂铸件的陶瓷型壳,其制作过程需要将蜡模组反复浸入浆料桶并撒上耐火砂,每层浆料必须在精确控制的温度和湿度下干燥到特定程度后才能进行下一层涂挂。AGV在此处挂着多层挂架,每层挂架上都固定着数十个蜡模组,它负责将这些脆弱的模组在不同工序之间自动转运。由于模组表面的浆料含有硅溶胶或水玻璃,干燥速度对空气流动非常敏感,因此每台AGV在离开浸浆机后,必须沿着精确的路径和速度行驶,经过一个带有恒温恒湿控制的干燥房,干燥房内的风速和温度按照工艺卡设定,AGV的行驶速度决定模组在干燥房内停留的时间。调度系统会根据每个蜡模组浸浆的时刻和浆料批次,自动计算出它应该经过干燥房的时间长度,然后为每台AGV单独规划行驶速度,如果某个模组的浆料干得太快,系统会让AGV在干燥房内走S形路线以延长停留时间,如果干得太慢,则会让AGV加速通过。
提供磁条、二维码、激光反射板、激光SLAM自然导航及视觉导航等多种方案,并可根据现场环境为客户定制最优化组合。针对复杂工业场景,我们主推激光SLAM融合导航技术,无需铺设反射板或地标,利用环境自然特征即可实现毫米级定位精度,部署周期缩短50%以上,且路径变更无需停工改造,极大提升系统柔性。对于有户外或半户外作业需求的客户,我们提供GPS+激光SLAM双模冗余导航,确保信号遮挡或光照变化条件下仍能稳定运行。我司专业团队会在项目前期进行实地勘测和环境评估,以科学方法选择比较好导航方案,平衡精度、成本与实施效率。AGV通过激光或视觉导航,实现路径规划和自主行驶。
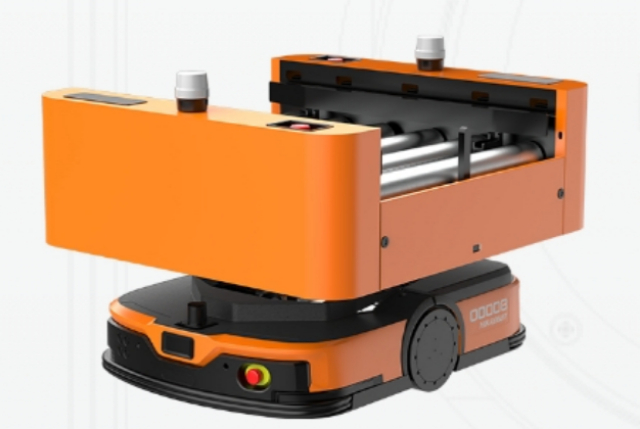
在汽车总装车间内,AGV以柔性跟随的方式与主生产线同步移动,这要求每台AGV不*要具备高精度的自主导航能力,还要通过安装在轨道旁或地面的编码器、激光测距仪等传感器实时追踪车身吊具的移动速度和精确位置。当承载着白色车身的吊具通过空中输送线缓缓运送到合装工位时,AGV早已搭载着发动机、后桥或座椅总成等大型部件在指定的待命区就位,并随时准备接收来自生产管理系统的合装信号。接到合装指令后,AGV自动导航至车身正下方的精确位置,并启动车上的高精度伺服升降机构,将动力总成以每分钟不超过10厘米的速度缓慢举升到与发动机舱悬置支架完全对接的高度。工厂整体设备效率提升,产线因缺料停机的次数减少80%。浙江叉取AGV减少人工成本
持纸箱、编织袋、塑料桶、金属罐等多种包装形式。浙江叉取AGV减少人工成本
AGV的技术发展史,本质上就是其导航导引方式的演进史。自1953年世界上***台AGV在美国诞生以来,其导航技术大致经历了三个阶段。第一阶段为固定路径导引,以电磁导引为**,通过在地面下埋设金属导线产生磁场引导车辆,该技术原理简单可靠,但路径更改极为不便。第二阶段自20世纪80年代起,随着计算机和微处理器技术的发展,激光导航、惯性导航等无线式导引技术被引入,***提升了AGV的灵活性和定位精度。当前正处于第三阶段,多种导航方式并存,磁导引、二维码导航、视觉导航、SLAM(同步定位与地图构建)自然导航等各显其能,AGV对环境的适应性和自主性不断增强。浙江叉取AGV减少人工成本