商机详情 -
工业型AGV集成
调度系统根据车厢宽度和长度计算出比较好的货物摆放方案,比如哪些货物应该放在**里面,哪些应该靠近车门,是否需要留出叉车通道等。然后AGV从立体仓库出库口取货,每取一托货物,AGV都会扫描货物上的条码,确认这是该车订单上的第几项货物,然后行驶到对应的月台闸口。在靠近车厢尾板时,AGV通过读取月台地面嵌入的RFID地标来精确停靠,误差不超过2厘米,同时启动红外光栅传感器检测车厢内是否已经有其他AGV或者人工叉车在工作,如果有则自动排队等待,避免两车在车厢内相撞。AGV装配安全激光扫描仪,检测到障碍物时立即减速或停车。工业型AGV集成
AGV
随着技术进步,更先进的导航方式不断涌现。激光导航通过在行驶路径周围安装反射板,AGV发射激光并采集反射信号,经三角几何运算定位,定位精确、路径灵活但成本较高。近年发展出基于SLAM技术的无反射板激光导航,无需辅助标志即可实现精细定位。惯性导航通过陀螺仪计算位置,短时精度高但误差随时间累积,通常作为辅助方式。二维码导航通过摄像头扫描地面二维码获取坐标,常与惯性导航结合,亚马逊Kiva机器人即采用此方式,灵活性高但二维码易磨损。视觉导航通过摄像头采集图像信息进行定位,具有比较高导航柔性,目前技术成熟度仍在提升中。SLAM导航被认为是未来主流方向,具有更高柔性和适应性。料箱型AGV与机械手如何协同叉车式AGV直接搬运托盘,实现仓库与产线之间的无人化物流。
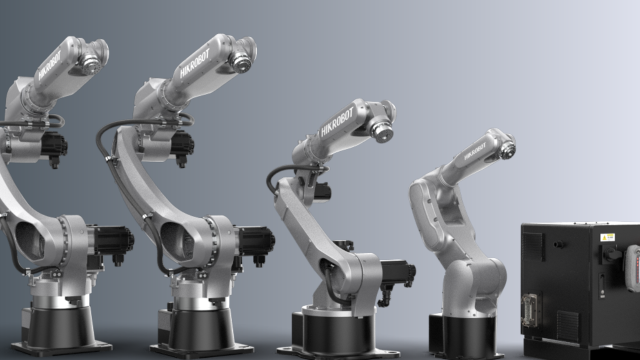
在智能制造领域,AGV充当着产线“跑腿员”与“配送员”的角色,重塑了传统物料配送流程。以河北中烟保定卷烟厂为例,AGV小车取代了人工开叉车往返运料的模式,通过激光导航自动识别定位,灵活绕障并沿比较好路线行驶至工位,将300米的送料时间缩短至3分钟。经过技术迭代,这些AGV小车学会了“自主排班”,能根据各工位生产进度自动分配任务,不*降低了年辅料损耗率,还使生产环境更安静、高效。这种协同不***于搬运,还包括与机械臂、自动装车系统联动,实现全链路无人化作业。
磁导引和电磁导引是两种成熟且应用***的固定路径导航方式。电磁导引需在地面下埋设金属导线并加载低频电流,AGV通过感应线圈识别磁场变化来实现导引。其优点是引线隐蔽、不易污染和破损,制造成本较低,但路径更改麻烦,对铁磁物质敏感。磁导引则是在地面粘贴磁带或磁点替代埋线,通过磁感应信号实现导航。其优势在于铺设简单、更改路径容易,但磁带外露易受机械损伤和污染,稳定性易受环境影响。这两类技术适用于路径相对固定、作业点明确的场景,如汽车装配线和电子行业生产线。它配备多重安全传感器,遇到障碍物可立即停车。
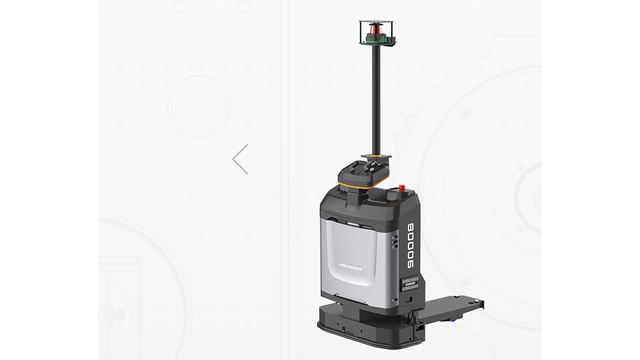
到达喷涂线前端的烘干炉待料区后,AGV将料车停放在指定位置,并向生产线控制系统报告已送达,喷涂线的自动上料机械手会根据需要从料车上逐一抓取外壳放入喷涂夹具。空料车则由另一台AGV或同一台AGV的回程任务带回注塑车间,重新投入循环使用。整个配送系统通过**调度软件统一分配任务,调度系统会实时监控注塑机的生产节拍、喷涂线的消耗速度以及每台AGV的位置和电量状态,如果发现喷涂线消耗较快,调度系统会增派AGV缩短送料间隔;反之,如果喷涂线因换色或故障暂时停机,调度系统则会通知AGV暂停送料并将料车暂存于缓冲区。这种动态平衡机制确保了注塑机和喷涂线都不会因物料积压或短缺而意外停机,实现了前后工序的无缝衔接。 它采用电磁、激光或视觉导航技术,定位精度可达±5mm至±10mm。江苏国产AGV与机械手如何协同
AGV运行路径规范,减少人工叉车随意穿行带来的货物损坏和安全隐患。工业型AGV集成
在大型物流仓储中心的入库环节,AGV通过激光导航和二维码地标复合定位技术自动识别货架位置,这种组合导航方式既保证了远距离行走时的方向稳定性,又能在接近目标储位时实现毫米级的精确定位。当满载货物的卡车停靠卸货区后,叉车司机将整托货物从车厢内卸下并放置在收货区的指定交接点上,此时AGV调度系统会根据仓库管理系统传来的货物信息自动分配**合适的存储货位。接到任务的AGV随即行驶至交接点,利用顶升机构将整个货架连同货物一起抬起约5厘米,然后沿着系统计算出的比较好路径向高架库区平稳行进。工业型AGV集成