商机详情 -
安徽国产机械手
同时我们始终坚持“应用场景决定选型方向”的原则,避免让客户为不必要的性能买单。对于焊接应用,我们推荐高轨迹精度的六轴机器人,配合电弧跟踪和焊缝寻位功能,确保焊接质量一致性,并根据工件大小选择不同臂展的机型。对于搬运码垛场景,我们重点关注机器人的负载能力和工作范围,对于重载、高速的码垛需求,推荐四轴码垛机器人或大负载六轴机器人,同时配套定制化抓手和码垛软件。对于机床上下料,我们综合考虑机器人的节拍、精度与防护等级,搭配视觉引导系统和自动料仓,实现无人化连续生产。对于喷涂应用,我们提供防爆型喷涂机器人,确保安全性的同时保证漆膜均匀。对于装配、分拣等轻载作业,SCARA机器人和协作机器人则是比较好选择,它们占地小、速度快、编程简便。焊接机器人用于汽车产线,能稳定控制电弧轨迹和焊接速度,减少飞溅与气孔。安徽国产机械手
机械手
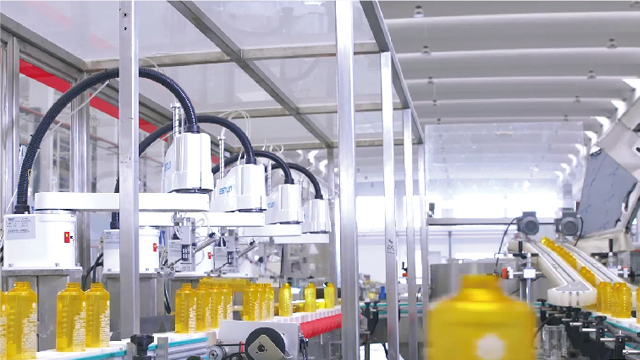
机械手能够以固定的动作速度与时间完成每一个工作循环,节拍误差控制在±0.1秒以内,解决了人工操作因熟练程度、体力状态、情绪变化导致的节拍忽快忽慢问题。在流水线生产中,某一个工位操作时间的不稳定会直接造成上游物料积压和下游工位待料,整线效率被**慢的节点所限制。机械手接入产线后,其每个取料、定位、加工、放件的动作时长均为可预测的固定值,便于生产调度系统精确计算整线产能。即便在换班、休假等人员变动情况下,机械手仍然保持完全相同的节拍,消除了因人员更替带来的磨合期和效率损失,使生产线持续运行在比较好化状态。 浙江机械手集成装配机器人依靠力觉传感器精确控制插入力,完成精密零部件如轴承或电子元件的组装。
现代制造企业面临订单碎片化的趋势,频繁更换工装和调整作业参数成为制约效率的主要因素。人工操作在更换产品型号时,需要由熟练技师重新调整夹具位置、修改加工参数并试做首件,每次换产往往耗时半小时至数小时不等。而采用离线编程或示教点文件调用的机械手,操作员只需在触摸屏上选择对应的产品程序编号,机械手即可自动切换到相应的运动轨迹和速度参数,配合快换夹具或伺服可调抓手,整个换产过程可在三至五分钟内完成。对于同一产线每天需要生产五到八种不同规格产品的车间,机械手带来的时间节省转化为***的可利用产能,同时降低了对多技能调机师傅的依赖。
在销售过程中,我们不*讨论技术方案,更注重帮助客户算清“经济账”。我们会从以下几个方面协助客户进行投资回报分析:首先是直接人工替代,以一台机器人替代2-3名工人计算,结合当地人工成本(含社保、福利),可直观测算出年度节省的薪酬支出;其次是效率提升,机器人可24小时连续作业,不受疲劳和情绪影响,单班产量提升通常可达30%以上;再次是品质改善,机器人作业的一致性和重复精度远高于人工,可***降低不良率,减少返工和废品损失;此外还包含管理成本降低、安全隐患消除、用工难问题缓解等间接收益。综合以上因素,绝大多数客户的投资回收期在1.5年至3年之间。我们会根据客户的实际工艺、产量和现场条件,提供详细的投资回报测算报告,让客户在决策时做到心中有数,让每一分投入都物有所值。相比于六轴机器人,SCARA机器人在平面插补和高速分拣方面具有明显优势。
客户购买工业机器人,买的不*是设备本身,更是长期稳定运行的保障。因此,我们构建了覆盖项目全周期的服务体系。在售前阶段,我们的技术工程师深入客户现场,详细了解工艺需求、节拍要求、现场布局和人员情况,提供专业的机器人选型建议和布局方案,并借助离线仿真软件模拟机器人运动轨迹和节拍,确保方案可行后再进入实施。在售中阶段,我们负责机器人的安装调试、**设备集成、程序编写和试运行验证,确保系统按计划顺利交付投产。我们还为客户的操作人员提供系统的培训服务,包括基础操作、编程技巧、日常维护和故障排查等内容,帮助客户快速掌握设备使用。打磨机器人通过力控技术柔顺贴合复杂曲面,去除铸造零件的飞边与毛刺。安徽智能机械手能耗分析
按机械结构,机器人主要分为关节型、直角坐标型、并联型,适应不同工业场景和生产节拍要求。安徽国产机械手
我们通常会从四个**参数入手帮助客户明确需求。第一步是负载,需要遵循“留有余量”的原则——实际负载不应超过额定负载的80%。例如,需要抓取5kg的工件并加上夹具,我们建议选择6kg以上的机器人。第二步是臂展,我们工程师会实地测量工作**远点到安装底座的距离,确保选型臂展大于这一数值。第三步是精度,需要区分定位精度和重复定位精度——实际生产中更关注重复定位精度,即机器人多次走到同一点的误差范围。国产机器人通常为±0.5mm,进口品牌可达±0.05mm,客户可根据工艺要求选择。第四步是轴数,六轴机器人**为灵活,适合复杂曲面作业;四轴机器人成本更低,适用于码垛、搬运等平面作业。我们会在现场与客户逐一确认这些参数,避免因选型不当造成的投资浪费。安徽国产机械手